在智能手机的发布会上,我们早已习惯了厂商对硬件参数的“狂热堆料”:“首发全新大体积 X 轴线性马达!”、“体积提升 30%,带来旗舰级震感天花板!”
这种宣传给消费者乃至不少初入行的工程师建立了一个极其直观的心理暗示:
$$\text{马达越大} \implies \text{质量越重} \implies \text{推力越强} \implies \text{触感越好}$$然而,在精密微型执行器的真实设计中,物理规律从不听从营销话术。
线性振动马达(LRA)的触感表现,本质上是一个在机械动力学、电磁强耦合、制造公差与系统阻尼之间寻找极致平衡的工程博弈。一个盲目加大体积却缺乏阻尼控制与波形重构的马达,在指尖上只会留下拖泥带水的“廉价松散感”。
本文将剥离堆料迷思,从物理方程与机电耦合的底层视角,解构马达体积、行程、推力与触感品质的真实关系。在阅读前,若需回顾线性马达基础解耦拓扑,可参考上一篇 《手机里的“线性马达”到底是什么?LRA、宽频马达与 Taptic Engine 的硬核拆解》 。
一、 “大马达”到底大在哪里?
在讨论性能之前,我们必须先拆解工程意义上的“马达变大”究竟变了什么:
                        ┌─ 1. 封装体积 (Volume) ─── 占用空间,不等于直接性能
                        │
“马达变大”的三维拆解 ├─ 2. 运动质量 (Moving Mass) ─ 钨合金配重,增大惯性,降低加速度
                        │
                        └─ 3. 电磁磁路 (Magnetic Circuit) ── 提升力因子 BL,但带来漏磁与热阻
1. 封装外形尺寸(Volume)
长度、宽度与厚度的增加(如从 0809 演进到 1016、1115)。外形尺寸代表的是整机堆叠的“空间开销”,封装体积大,并不直接等于输出效能高。
2. 动子运动质量(Moving Mass, $m$)
为了在极小空间内榨出质量,马达内部通常采用高比重的钨合金配重块。根据牛顿第二定律:
$$F_{em} = m \cdot a \implies a = \frac{F_{em}}{m}$$运动质量是一把极具欺骗性的双刃剑:动子变重会增加系统的机械惯量,如果电磁驱动力没有成比例爆发,更大的质量反而会拉慢系统的起振响应(Rise Time, $R_T$ 延长),让指尖感知到软绵绵的拖拽感。
3. 磁路与线圈规模($B \cdot L$)
加大永磁体体积以提升气隙磁感应强度 $B$,增加线圈匝数以提升有效切割长度 $L$。电磁推力(安培力)可表示为:
$$F_{em} = B \cdot L \cdot I(t)$$磁路变大确实能提供更强的电磁驱动力,但随之而来的代价是:线圈感抗增加、漏磁干扰增加、温升热阻加剧以及制动难度呈指数级上升。有关线圈热-电-磁隐式对流的具体推导,可参考在线数字孪生工具 Coil-Architect / Transient-Insight 。
二、 致命误区:推力(Thrust)≠ 触感加速度(G-Peak)
这是触觉工程中最常被混淆的概念:推力大,震感就一定强吗?
人类指尖的触觉神经末梢(尤其是梅斯纳小体与帕西尼氏小体)对瞬态加速度的爆发斜率(Jerk,加加速度)极度敏感,而非静态或稳态的推力大小。
我们对比两个实际设计模型:
| 参数指标 | 设计方案 A(大质量推力型) | 设计方案 B(轻量化高响应型) |
|---|---|---|
| 电磁推力 ($F_{em}$) | $1.5\text{ N}$ | $1.2\text{ N}$ |
| 动子质量 ($m$) | $10\text{ g}$ | $6\text{ g}$ |
| 理论瞬态加速度 ($a = F/m$) | $150\text{ m/s}^2 \approx 15.3\text{ G}$ | $200\text{ m/s}^2 \approx 20.4\text{ G}$ |
| 起振时间 ($R_T$) | $\sim 18\text{ ms}$(平缓拖沓) | $< 8\text{ ms}$(瞬间爆破) |
| 体感反馈 | 发闷、沉重(“嗡”) | 干脆、极其清脆(“哒”) |
工程结论:方案 A 虽然推力大,但庞大的动子质量拉低了瞬间加速度,起振拖泥带水;方案 B 虽然推力较小,但通过优化质推比($F/m$),实现了更高的 Peak-G 与更陡峭的上升沿,在指尖上创造出极具段落感的“哒”!
三、 行程的双刃剑:振幅更大,为何反而容易失去“干脆感”?
另一个常见的堆料误区是:“动子摆幅(行程)越大越好”。
设马达做简谐运动,动子位移为 $x(t) = A \sin(\omega t)$,其中 $A$ 为单边摆幅行程,$\omega = 2\pi f$ 为角频率。对位移求二次导数,得到系统峰值加速度:
$$a_{max} = \omega^2 A = (2\pi f)^2 A$$这个公式透露出一个至关重要的物理规律:加速度与角频率的平方($f^2$)成正比,与行程($A$)仅成线性正比。
行程 (A) 增加 ───► 线性增加加速度 (1 次方)
物理博弈 ───┤
频率 (f) 提升 ───► 平方级放大加速度 (2 次方) ───► 盲目加大行程性价比极低!
当工程师盲目追求大行程($A \uparrow$)时,系统将遭遇三大工程灾难:
- 响应速度断崖式下跌:大行程意味着动子从零点位移到极限位置所需的物理时间变长,瞬态响应变慢。
- 弹簧非线性刚度失效:悬浮弹片在大位移下会进入强非线性区(刚度 $k(x)$ 剧烈偏移),产生严重的三次谐波畸变,机械杂音与散乱感随之而来。
- 撞壳(打铁)风险:大行程极易导致动子在过驱动(Overdrive)脉冲下超越物理极限撞击外壳。
四、 苹果 Taptic Engine 的真相:大体积背后的“物理拆解”与“全域伺服”
很多人都会问:为什么苹果的 Taptic Engine 看起来比大部分安卓手机里的 LRA 马达大很多?
在尺寸上,普通 Android 手机振动马达投影面积通常在 $120\text{ mm}^2$ 左右,而苹果从 iPhone 6s 到 iPhone 11/12/13 系列的 Taptic Engine,投影面积达到了 $300\text{ mm}^2 \sim 370\text{ mm}^2$,物理体积扩大了 2.5 到 3 倍。
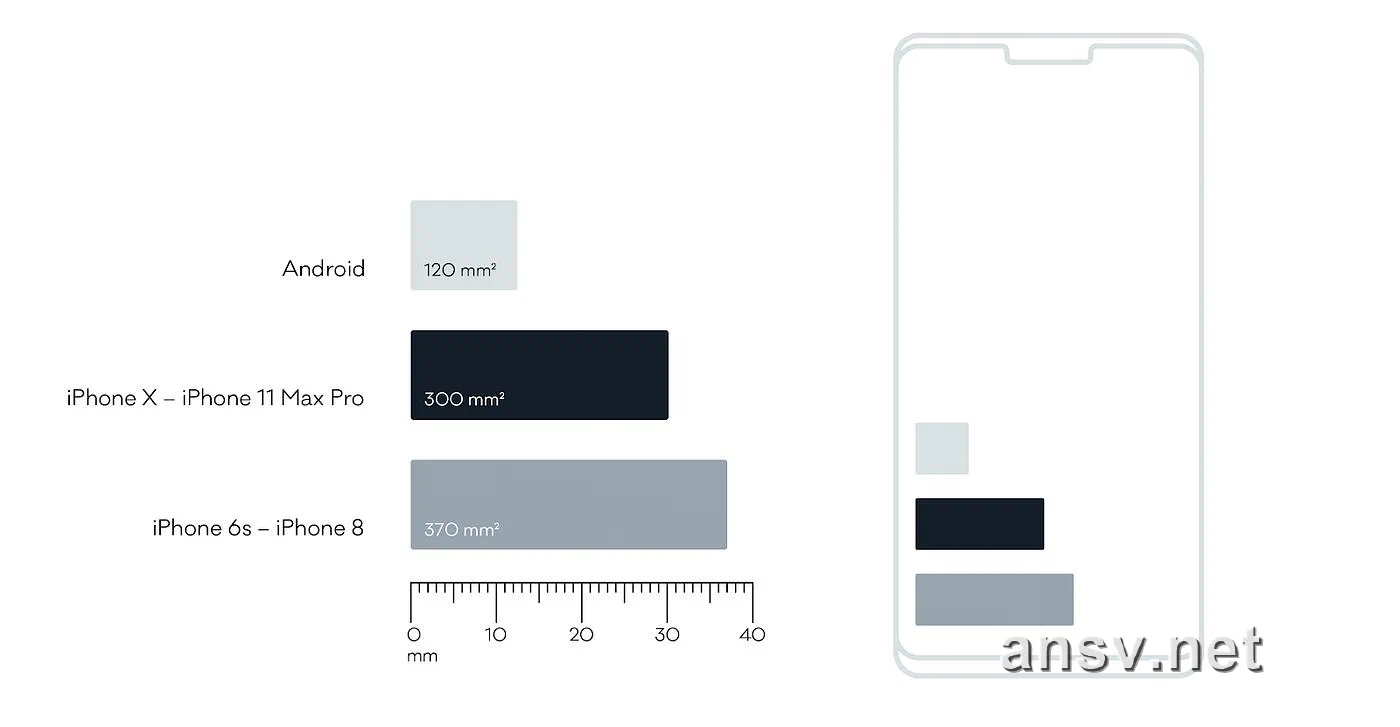 图 1:Android 常见线性马达与 iPhone 历代 Taptic Engine 封装投影面积对比(120 mm² vs 300 mm² ~ 370 mm²)
核心原因不是简单追求“大震感”,而是苹果选择了一套**“大动量 + 硬件闭环伺服 + 宽频波形重构”**的极致工程体系:
                        ┌─ 1. 大运动质量与精密堆叠 ── 依靠高比重动子,提供低频深沉质感
                        │
Taptic Engine 四维解构 ├─ 2. 极速瞬态起振与反向电制动 ─ 解决大惯性余震,实现刀切般干脆
                        │
                        ├─ 3. 独立霍尔全时位置闭环 ── 实时监测坐标,实现伺服级精确定位
                        │
                        └─ 4. 宽频非谐振频响重构 ── 脱离固定共振点,模拟丰富机械按压
1. 内部物理结构拆解(大运动质量与整机堆叠)
Taptic Engine 采用极大的运动组件,将高密度钨合金配重与强聚能磁路封装在巨大的矩形腔体内。其根本目的是增加系统的机械惯量,从而在 $10\text{ Hz} \sim 80\text{ Hz}$ 的低频区产生巨大的机械动量,模拟出极为真实的物理按键重压感。
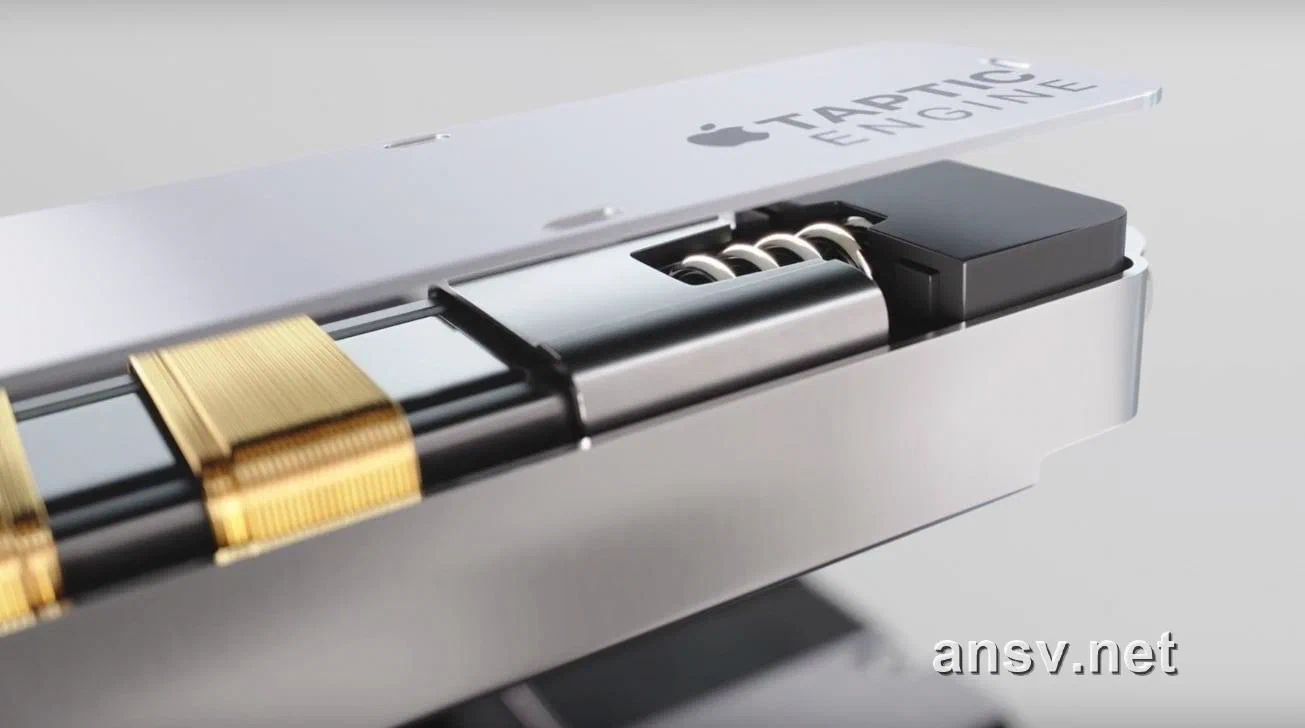 图 2:苹果 Taptic Engine 内部 3D 结构切面图——顶部金属外壳、内部电磁线圈与高比重钨合金动子质量块
拆开手机内部可以看到,为了容纳如此巨大的马达腔体,苹果不惜在整机堆叠上牺牲电池与电路板空间,将 Taptic Engine 放置在机身底部黄金位置:
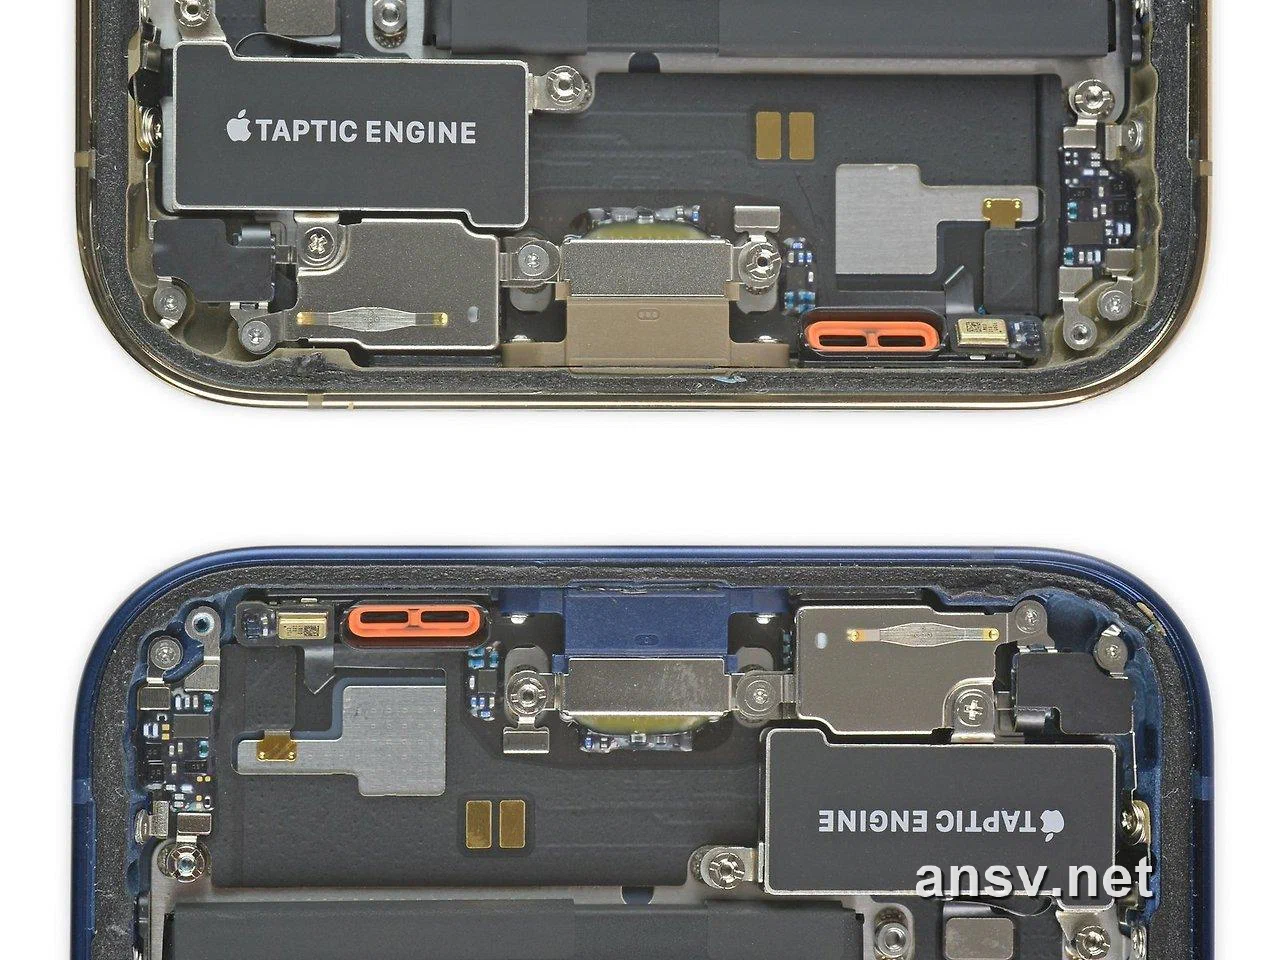 图 3:iPhone 实机拆解下部视图——Taptic Engine 占据了手机底部极大的物理堆叠空间
2. 极速瞬态响应与主动电刹车(时域特性)
按照常理,庞大的动子质量($m$ 极大)会导致起振缓慢且余震不断。但苹果通过专用驱动 IC 注入高压过驱动脉冲(Overdrive Peak),并配合相位相反的反向电制动(Reverse Braking Pulse),将系统强行塑造成临界阻尼状态,实现了极短的 Rise Time(起振上升沿 $<8\text{ms}$)与毫秒级主动刹车,彻底消除了余震拖尾。
 图 4:线性马达瞬态响应与主动电刹车(Overdrive Peak & Reverse Braking Pulse)时域波形演进示意图
3. 独立霍尔传感器与位置闭环(伺服系统)
Taptic Engine 绝非普通的震动器件,而是一个独立的伺服执行器。苹果在其内部嵌入了独立的霍尔位置传感器(Hall Sensor),实时监测动子的绝对物理坐标。驱动 IC 每秒进行上万次反馈运算,精准消除长行程下的零点漂移与撞壳风险。
 图 5:Taptic Engine 硬件闭环伺服控制架构示意图——集成的霍尔传感器实时观测位移坐标
4. 宽频非谐振响应(频域 Bode 图)
普通微型马达只能在固定共振点 $f_0$(如 $170\text{Hz}$)附近振动,触感单一。而 Taptic Engine 具备极其平坦的宽频响应曲线,能够在不同频率(如键盘打字、滑动齿轮、长按菜单)下输出细腻且波形一致的触觉纹理。在我们的在线 Motor-Insight 频响仿真平台 中,即可对类似宽频响应的 Bode 特性进行实时解算。
五、 解构决定触感品质的 5 项物理集总参数
评价一颗线性马达的优秀程度,绝非看“封包尺寸”这么粗暴,工程师的视野应聚焦于以下 5 个核心集总参数:
$$m\ddot{x} + c\dot{x} + k(x)x = B \cdot L \cdot I(t)$$ ┌─ 1. 力因子 (BL) ───────────── 决定电磁转换效率与推力上限
│
├─ 2. 运动质量 (m) ────────── 决定低频能量与系统的响应惯性
决定触感品质的 5 维集总参数 ────┼─ 3. 悬浮刚度 (k) ────────── 决定固有谐振频率 (f0) 与线性区
│
├─ 4. 系统阻尼比 (ζ) ───────── 决定能量耗散速度,扼杀“振铃”
│
└─ 5. 闭环波形重构 (Overdrive) ─ 主动电刹车,将系统塑造为临界阻尼
- 力因子($B \cdot L$ Factor):衡量机电转换效率的核心。$B \cdot L$ 越高,在相同电流输入下产生的电磁力越大,起振爆发力越强。
- 质推比($F/m$):决定瞬态响应与 Rise Time 的死穴。质推比越高,系统起振沿越陡峭,触感越干脆。
- 中心共振频率($f_0$)与公差: $$f_0 = \frac{1}{2\pi}\sqrt{\frac{k}{m}}$$ 弹簧厚度 $t$ 的微小偏差(微米级)会引起共振频率 $f_0 \propto t^{1.5}$ 的大幅漂移。量产频偏控制越精准,驱动 IC 扫频能量损失越小。
- 阻尼比($\zeta$)与品质因数($Q$):系统阻尼 $\zeta = \frac{c}{2\sqrt{mk}}$。过低 $Q$ 值效率低,过高 $Q$ 值余震大。优秀的工程调校是在高 $Q$ 值马达的基础上,通过主动反向电制动,强行将响应塑造成临界阻尼($\zeta = 1$)状态。
- 闭环波形重构能力:驱动端是否具备注入高压超拍(Overdrive Peak)与相位相反的刹车脉冲(Reverse Braking Pulse)的算法能力,这是消灭拖尾余震的最终锁钥。
六、 总结:从“肉搏堆料”走向“微型智能伺服”
智能手机触觉反馈的演进,正经历着从**“暴力堆体积”向“全闭环精细化控制”**的深刻变革:
- 早期阶段:追求简单的“大力震动”,盲目加大尺寸与质量,结果带来漫长的余震拖尾与高功耗。
- 现代阶段:在受限空间内寻找体积、质量与刚度的黄金匹配点,依赖驱动 IC 的波形预重构实现干脆的触感。
- 未来终局:马达将演变为集成了位置感测、实时温升前馈补偿、高频状态观测器与多源信息融合的微型闭环伺服系统。
真正顶级的旗舰触感,从来不是由马达的物理体积单向决定的,而是物理硬件边界与闭环控制算法深度交融的工程胜利。
说明💡 陈工手记(Ansv.net) 在我们的 Motor-Insight 多物理场仿真平台 中,通过对数百组量产马达的迟滞环(Hysteresis Loop)与 FFT THD 数据推导,我们发现:当动子质量 $m$ 超过 $8\text{g}$ 后,单纯依靠自然空气与阻尼垫片已经无法在 $10\text{ms}$ 内消散残留动能。
这意味着,当马达体积大到一定程度,不搭配独立位置传感器与主动刹车算法,硬件堆料反而会成为体验的负资产。对微米级公差与控制时序保持敬畏,才是触觉调优的正确姿态。
📌 推荐延伸阅读:
想全面掌握马达推力、偏心力矩布局、主动刹车算法与整机协同的物理本质?参阅工程总揽指南:
👉 手机震感由什么决定?马达、结构、算法与整机的共同作用
本文引用与技术讨论规范
作者:陈亚明(Tony Chen)|微型电磁执行器数字化研发专家
原始出处:ansv.net
本文链接:https://ansv.net/knowledge-base/linear-motor/basics/size-vs-performance-tradeoffs/
版权声明:除另有说明外,本文原创文字、公式与原创图示采用 CC BY-NC-ND 4.0(署名—非商业性使用—禁止演绎)协议授权。欢迎在署名、注明原文链接且仅作非商业用途的前提下转载;不得改编、删改或拆分原文内容。
除非另有明确说明,文中涉及的第三方商标、专利附图、产品图片及其他第三方素材,均不在本 CC 协议授权范围内,相关权利归其各自权利人所有。
如有技术交流,欢迎联系:hi@ansv.net。
💬 探讨与反馈
123456@qq.com),无需登录即可秒显您的专属 QQ 头像。