手机摄像头中的微型音圈马达(Voice Coil Motor, VCM)与光学防抖(OIS)执行器,是现代微机电系统(MEMS)与微型电磁直驱领域中技术集成度最高的精密伺服机构之一。
不同于仅在特定频率往复振动的触觉马达(LRA),摄像头模组中的 VCM 线性马达需要在 $0 \sim 300\,\mu\text{m}$ 的狭窄行程内实现 $\pm 1 \sim 2\,\mu\text{m}$ 级别的超精密静态定位,同时在光学防抖(OIS)中以 $1 \sim 15\,\text{Hz}$ 的高频响应实时逆向抵消人体肌肉微颤。它绝非简单的“通电吸合电磁铁”,而是一套将精密结构刚度与材料学(机)、**气隙磁链与线圈电动力学(电)以及闭环负反馈与前馈防颤算法(控)**高度耦合的微型直驱系统。
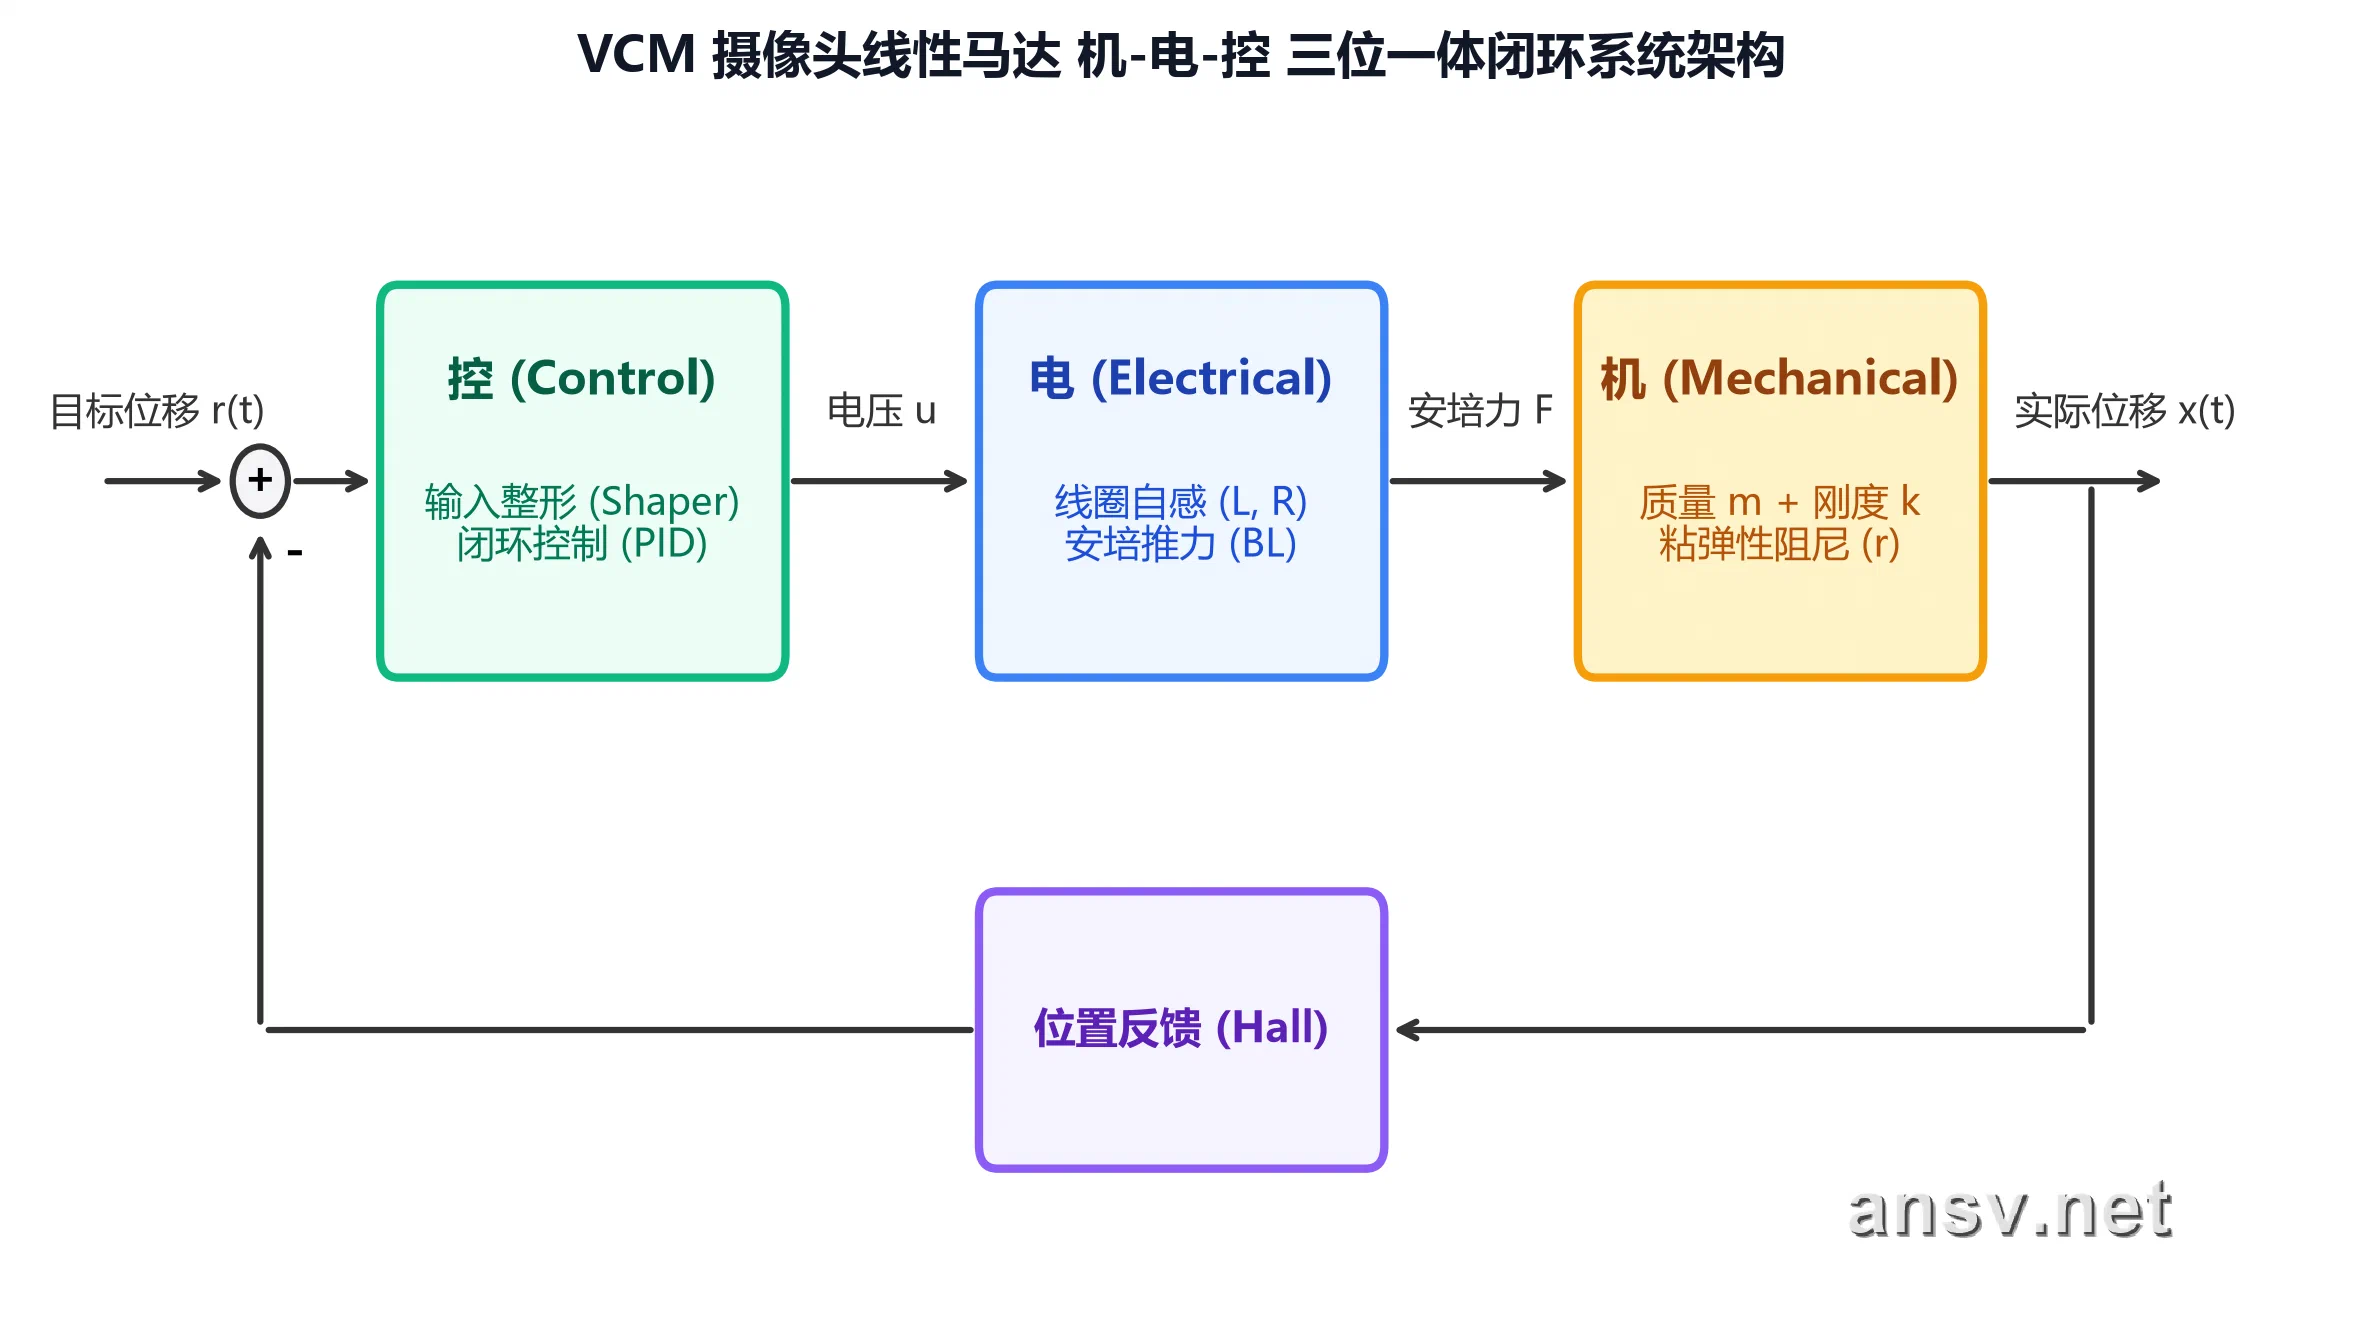
本手册按照工业级研发流程与物理控制学脉络编排,系统拆解从底层二阶物理建模、材料选型、阻尼量化,到频域 Bode 图诊断、闭环稳定裕度(GM/PM)红线管控及先进消震算法调优的完整知识闭环。
⚡ 摄像头 VCM 核心数学与物理动力学方程
微型音圈马达控制与仿真的本质,是对机-电-磁-热多物理场强耦合系统的精确状态解算:
1. 机械动力学回路方程(牛顿第二定律与达朗贝尔原理)
动子在轴向运动过程中,安培推力与系统惯性力、弹性恢复力、黏滞阻尼力及重力分量处于动态平衡:
$$m \frac{d^2x(t)}{dt^2} + r \frac{dx(t)}{dt} + k x(t) = F_{\text{drive}}(t) - G \sin(\theta)$$- $m$:动子运动质量(含动子骨架与受载镜头镜组总质量,$\text{kg}$ 或 $\text{g}$)
- $r$:黏滞阻尼常数(由阻尼胶剪切黏弹性与空气阻尼提供,$\text{N}\cdot\text{s/m}$)
- $k$:悬挂弹簧片等效线弹性刚度($\text{N/m}$ 或 $\text{mN/}\mu\text{m}$)
- $G \sin(\theta)$:根据手机拍摄倾角 $\theta$(朝天/朝地)产生的重力轴向投影干扰力
2. 电磁力发生机制与机电能量转换关系
在线圈与永磁体气隙磁场保持严格空间正交排布下($\alpha = 90^\circ$),轴向安培推力为:
$$F_{\text{drive}}(t) = K_f \cdot I(t) = (B \cdot L) \cdot I(t)$$- $BL$(或 $K_f$):推力感度(力常数),表征每输入单位电流所产生的推力大小($\text{mN/mA}$ 或 $\text{N/A}$)
- $B$:永磁回路在有效工作气隙中的平均磁感应强度($\text{T}$)
- $L$:线圈处于有效切割磁力线范围内的导线总长度($\text{m}$)
3. 稳态平衡方程式与位移感度
在稳态合焦位置,动子速度与加速度为零($\dot{x}=0, \ddot{x}=0$),安培力与弹片反拉力完全抵消(忽略姿态偏差):
$$BL \cdot I = k \cdot x \implies x_{\text{steady}} = \left(\frac{BL}{k}\right) \cdot I$$- $\frac{BL}{k}$:位移感度($\mu\text{m/mA}$),直接由电磁推力效率与悬挂刚度的比值决定。
4. 固有共振频率、阻尼系数与品质因数
$$f_0 = \frac{1}{2\pi}\sqrt{\frac{k}{m}}, \quad Q = \frac{\sqrt{m \cdot k}}{r} = \frac{27.3 \cdot f_0}{D}$$- $D$:工程实测衰减率($\text{dB/s}$),与动力学阻尼常数满足 $r = \frac{2\pi m D}{27.3}$
- 断电自由衰减回稳黄金预测公式:
- 对焦振幅衰减 50%($-6\,\text{dB}$):$t_{\text{stop}}(50\%) = \frac{6}{D}\text{ (s)}$
- 镜筒完全停稳 10% 振幅($-20\,\text{dB}$):$t_{\text{stop}}(10\%) = \frac{20}{D}\text{ (s)}$
5. 闭环伺服系统稳定安全边界(Bode 稳定判据)
控制回路总相位滞后达到 $-180^\circ$ 时负反馈将反转为正反馈自激发散。工程设计上必须满足双重裕度红线:
- 增益裕度(Gain Margin, GM):相角达到 $-180^\circ$ 临界点时的开环增益安全距离,工程硬性指标要求 $\text{GM} > 8\,\text{dB}$(留出 $2.5$ 倍以上的电磁推力一致性容差)。
- 相位裕度(Phase Margin, PM):开环增益跌落至 $0\,\text{dB}$(放大倍数为 1 的控制力边界)时距离 $-180^\circ$ 的剩余相角,工程最佳区间要求 $\text{PM} \in [40^\circ, 60^\circ]$(保证刹车反应时间,杜绝振铃)。
📚 手册完整章节目录与技术路线
graph LR
C1["第一章:导论与直驱背景
旋转转直线 / 定焦到闭环 / AF与OIS"] --> C2["第二章:VCM 结构与力学
二阶受力平衡 / BL常数 / 铍铜弹片"] C2 --> C3["第三章:弹性与阻尼参数
高分子阻尼胶剪切 / 黄金衰减公式 / Q值"] C3 --> C4["第四章:时频域动态解析
阶跃响应三状态 / Bode图三段控制区"] C4 --> C5["第五章:闭环伺服与稳定裕度
-180°自激红线 / GM与PM / 电感相滞"] C5 --> C6["第六章:驱动算法调优
过驱动刹车 / 输入整形 / BEMF / 双向VCM"]
旋转转直线 / 定焦到闭环 / AF与OIS"] --> C2["第二章:VCM 结构与力学
二阶受力平衡 / BL常数 / 铍铜弹片"] C2 --> C3["第三章:弹性与阻尼参数
高分子阻尼胶剪切 / 黄金衰减公式 / Q值"] C3 --> C4["第四章:时频域动态解析
阶跃响应三状态 / Bode图三段控制区"] C4 --> C5["第五章:闭环伺服与稳定裕度
-180°自激红线 / GM与PM / 电感相滞"] C5 --> C6["第六章:驱动算法调优
过驱动刹车 / 输入整形 / BEMF / 双向VCM"]
第一章:导论与电磁直驱背景
- 1.1 为什么无人机云台用步进螺杆,手机相机却非电磁直驱不可?——旋转传动与微米级直驱物理大权衡
从运动质量、机械背隙、高频抖动响应与响应时间,对比分析步进丝杠与电磁直驱在微米级对焦防抖上的工程抉择。 - 1.2 手机振感与共振启示:从 LRA 质量-弹簧谐振模型看直驱的物理本质
对比触觉 LRA(单频谐振发力)与相机 VCM(全行程宽频伺服精密定位)的机电动力学共性与本质控制差异。 - 📄 1.3 摄像头线性马达二十年演化史:从定焦、开环弹片到微米级闭环伺服 (规划中)
全景回顾手机镜头从固定焦距、步进开环弹片、霍尔磁阻闭环到多轴 OIS 悬浮光学防抖的技术迭代路径。 - 📄 1.4 自动对焦(AF)与光学防抖(OIS)的空间运动解耦与精度边界 (规划中)
解析 Z 轴对焦推力与 X/Y/Pitch/Yaw 防抖磁通互扰抑制,量化多自由度复合执行器的空间磁场解耦。
第二章:摄像头 VCM 结构与力学物理模型
- 2.1 摄像头 VCM 物理架构解构:二阶力学平衡方程与安培推力产生机制
基于达朗贝尔原理推导质量-弹簧-阻尼-安培力平衡微分方程,解析永磁回路有效工作气隙磁通与动子平衡。 - 📄 2.2 电磁能转换效率:推力感度(BL)与位移感度(BL/k)的物理意义与量纲拆解 (规划中)
拆解单位电流推力感度 $BL$ 与稳态位移感度 $BL/k$,量化电磁转化效率与静态维持功耗。 - 📄 2.3 弹性悬挂系统:铍铜(BeCu)与钛铜(TiCu)合金蚀刻弹片刚度 $k$ 的工程权衡 (规划中)
对比高弹导电合金材料的高周疲劳寿命、应力松弛、化学微蚀刻公差及防跌落塑性形变极限。 - 📄 2.4 大底时代的重载镜组挑战:动子惯性质量 $m$ 与朝天/朝地拍摄重力姿态误差补偿 (规划中)
量化 1 英寸大底玻塑混合镜片动子重力下垂分量,解析姿态自适应偏置电流注入与动态刚度补偿。
第三章:弹性刚度与黏弹性阻尼物理参数
- 3.1 对焦与防抖的物理避震:高分子阻尼胶黏弹性剪切机理与衰减时间黄金预测公式
通过阻尼衰减率 $D$ 与品质因数 $Q$ 推导停稳时间黄金预测公式,解析高分子点胶剪切阻尼黏弹性。 - 📄 3.2 阻尼指标的双重表征:动力学阻尼常数 $r$ 与测量衰减率 $D$ 的换算推导 (规划中)
打通动力学阻尼系数 $r$ 与实验激光位移计测得的衰减率 $D$($\text{dB/s}$)的量纲数学换算。 - 📄 3.3 固有共振频率 $f_0$ 与机械品质因数 $Q$:共振能量放大与防啸叫物理设计 (规划中)
从质量与刚度推导一阶固有频率 $f_0$,通过机械 $Q$ 值控制避免闭环伺服在共振峰处发生啸叫发散。
第四章:时频域动态特性深度解析
- 4.1 时域阶跃响应全景:欠阻尼、过阻尼与临界阻尼特性及对焦拉风箱成因
剖析欠阻尼、临界阻尼与过阻尼瞬态波形,结合 Bode 图刚度区、阻尼区与质量区透视马达频域性格。 - 📄 4.2 瞬态对焦指标拆解:上升时间 $t_r$、超调量 $M_p$ 与终极性能之王——稳定时间 $t_s$ (规划中)
界定对焦图像清晰判定的 $2\%$ 稳态容差带,量化兼顾响应速度与无超调停稳的最佳时域指标。 - 📄 4.3 频域响应分析(FRA)与 Bode 图生成原理:透视马达性格的频域心电图 (规划中)
详解正弦扫频激励、扫频分析仪与激光多普勒测振仪测试原理,绘制幅频与相频实测曲线。 - 📄 4.4 幅频特性“三段控制区”论:低频刚度控制区、共振阻尼控制区与高频质量控制区 (规划中)
解析低频由弹片刚度 $k$ 主导、谐振区由阻尼 $r$ 主导、高频 $-40\,\text{dB/dec}$ 滚降由惯性质量 $m$ 主导的物理规律。 - 📄 4.5 相频特性曲线与 $-90^\circ$ 奇点:为什么 AF 要求削平共振峰而 OIS 要求高相角裕量? (规划中)
揭秘相频曲线通过谐振点时的相位陡降特性,平衡对焦静态平稳度与防抖毫秒级超前跟踪相位需求。
第五章:闭环伺服控制、自激红线与稳定裕度设计
- 5.1 闭环伺服控制架构:内置微米级霍尔传感器负反馈与 PID 算法锁紧位移
详解微型芯片霍尔传感器的差分磁感应采集与数字滤波,实战双二阶 PID 极零点配置与抗积分饱和。 - 📄 5.2 闭环稳定的生死红线:$-180^\circ$ 相位滞后引发的极性反转与自激啸叫雪崩 (规划中)
从巴克豪森稳定判据剖析相滞 $-180^\circ$ 导致负反馈变正反馈的物理成因,阐述马达啸叫飞车机理。 - 📄 5.3 闭环安全双重防火墙:增益裕度($\text{GM} > 8\,\text{dB}$)与相位裕度($\text{PM} \in [40^\circ, 60^\circ]$)工程量产法则 (规划中)
制定抵御批量推力感度离散、温漂退磁与弹片疲劳软化的量产闭环稳定裕度黄金安全带。 - 📄 5.4 线圈电感 $L$ 的相滞杀手效应:为什么电压相角会下探至 $-270^\circ$?海尔贝克(Halbach)磁路优化解法 (规划中)
解析 $R\text{-}L$ 电气回路一阶低通引入的额外相滞,利用 Halbach 集中磁通压缩线圈圈数以最小化寄生电感。
第六章:高级驱动控制算法与前沿应用
- 6.1 高级驱动调优算法:过驱动、输入整形消震、BEMF 频点追踪与双向中置马达
详解脉冲过驱动缩短上升时间、反向制动脉冲抵消惯性动能,结合中置双向 VCM 与反电动势自适应追频。 - 📄 6.2 免传感物理干涉消振:输入整形(Input Shaping)脉冲拆分与半周期对冲机理 (规划中)
利用 ZV/ZVD 输入整形器将阶跃指令拆解为半个共振周期脉冲,从源头激发反向振动相互干涉抵消。 - 📄 6.3 自适应环境温漂跟踪:反电动势(BEMF)微秒空窗采样与共振点实时解算 (规划中)
在 PWM 驱动间隙采集线圈切割磁力线感应电动势,零额外硬件成本实时跟踪温漂引起的共振频点漂移。 - 📄 6.4 大底主流新架构:中置双向马达(Bi-directional VCM)的平衡设计、双向迟滞表(LUT)校准与 70% 节电机理 (规划中)
将机械零位配置于超焦距黄金位置,正负电流双向推拉,彻底免除高频待机维持电流与发热。
🎯 工程师案头核心参数与工程权衡表
| 物理参数 / 指标 | 物理符号 / 单位 | 偏大时的技术收益 | 偏大时的工程代价与失稳风险 | 推荐工程控制范围 / 目标 |
|---|---|---|---|---|
| 推力感度 | $BL$ ($\text{mN/mA}$) | 输出相同推力所需电流小,功耗低、发热小 | 磁铁尺寸大或线圈圈数多,增加执行器体积与线圈电感 $L$ | 依模组尺寸最大化气隙磁密 $B$ |
| 弹片刚度 | $k$ ($\text{N/m}$) | 抗外力冲击好,姿态(朝天/朝地)重力下垂位移小 | 静态位移灵敏度低,推满全程需要极大持续维持电流,功耗激增 | 满足抗跌落与姿态偏差的最小值 |
| 阻尼常数 | $r$ ($\text{N}\cdot\text{s/m}$) | 削平共振峰,抑制环境声波共振,阶跃振铃迅速平息 | 爬升过渡过程缓慢(趋于过阻尼),对焦上升时间拉长 | 调谐至临界阻尼附近(阻尼比 $\zeta \approx 0.7 \sim 1.0$) |
| 品质因数 | $Q$ (无量纲) | 低输入能量下共振点振幅放大倍数大 | 共振峰极度尖锐,峰值增益飙升,极易导致闭环系统自激啸叫 | 自动对焦 AF 要求尽量压低 $Q$ 值 |
| 增益裕度 | $\text{GM}$ ($\text{dB}$) | 面对量产公差、推力常数批次波动时具有充分的抗啸叫缓冲区 | 控制环路增益调不高,稳态误差锁紧速度变慢 | $\text{GM} \ge 8 \sim 12\,\text{dB}$(留出 $2.5\sim 4$ 倍安全空间) |
| 相位裕度 | $\text{PM}$ ($^\circ$) | 闭环阶跃超调量小,对焦刹车利落,无二次晃动振铃 | 带宽受压制,跟踪手抖等高频信号的响应能力下降 | $\text{PM} \in [45^\circ, 60^\circ]$(低于 $30^\circ$ 必然拉风箱) |
| 线圈电感 | $L$ ($\mu\text{H}$ 或 $\text{mH}$) | 匝数多带来更高静态磁动势 | 引入一阶低通电气延迟,相角下探至 $-270^\circ$,严重吞噬闭环带宽 | 采用海尔贝克磁路,尽量精简线圈圈数 |
📌 相关专题与手册联动:
- 触觉反馈马达专栏:👉 《可控触觉|线性马达与触觉反馈技术专题》
- 悬挂板簧疲劳机理:👉 《微型线性谐振执行器悬挂板簧腐蚀疲劳失效机理》
- 稀土永磁材料指南:👉 《烧结钕铁硼永磁选型与退磁抑制工程指南》
- 线圈电磁仿真与选型:👉 《自粘漆包线材料选择、张力控制与仿真》