在微型智能硬件与精密光学系统设计中,如何将电能高效、高动态地转化为微米级别的机械直线位移,是决定对焦清晰度、画面稳定度与成像品质的物理基石。
初涉微型执行器的工程师容易陷入一个非黑即白的误区——以为“既然电磁直驱线性马达响应极快、消除了齿轮磨损,传统旋转电机加丝杆模组就该被全面淘汰”。但在真实的工业世界中,物理结构没有绝对的优劣,只有针对具体物理工况的精准权衡(Trade-off)。
本章将从旋转传动与电磁直驱的物理机理对比切入,深度剖析为什么在智能手机中 VCM 直驱无可替代,而旋转步进电机 + 精密螺杆模组却在无人机云台、安防长焦及车载高频强振工况下牢牢占据绝对霸主地位;随后梳理手机摄像头马达的代际演化,并从光学景深与手抖动力学反推 AF 与 OIS 的极限工程指标。
一、 旋转传动 vs 直接驱动:传动链的物理革命
传统微型驱动系统(如精密机床、数码单反镜头、光驱光头)广泛采用微型旋转电机,通过齿轮箱、联轴器与精密丝杆将旋转角位移转换为轴向直线位移。
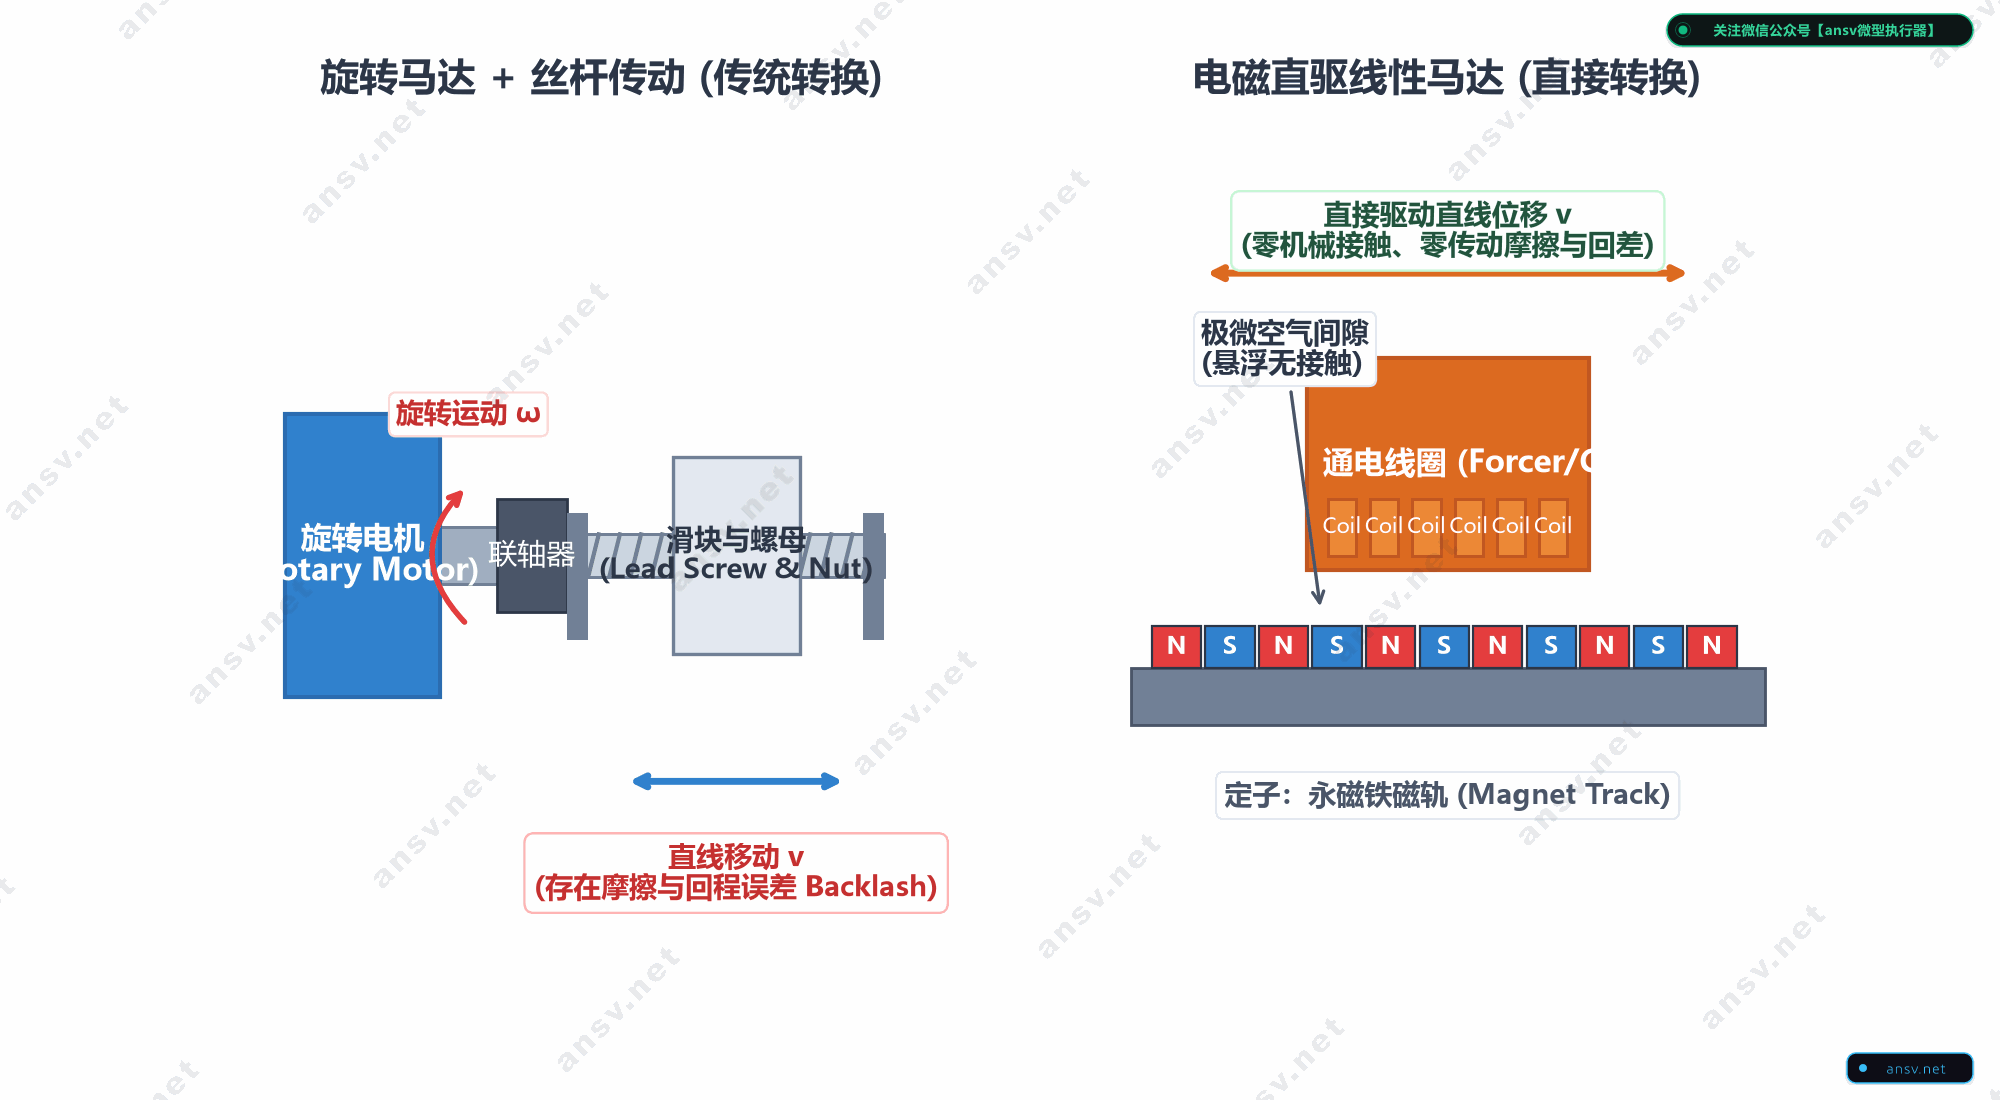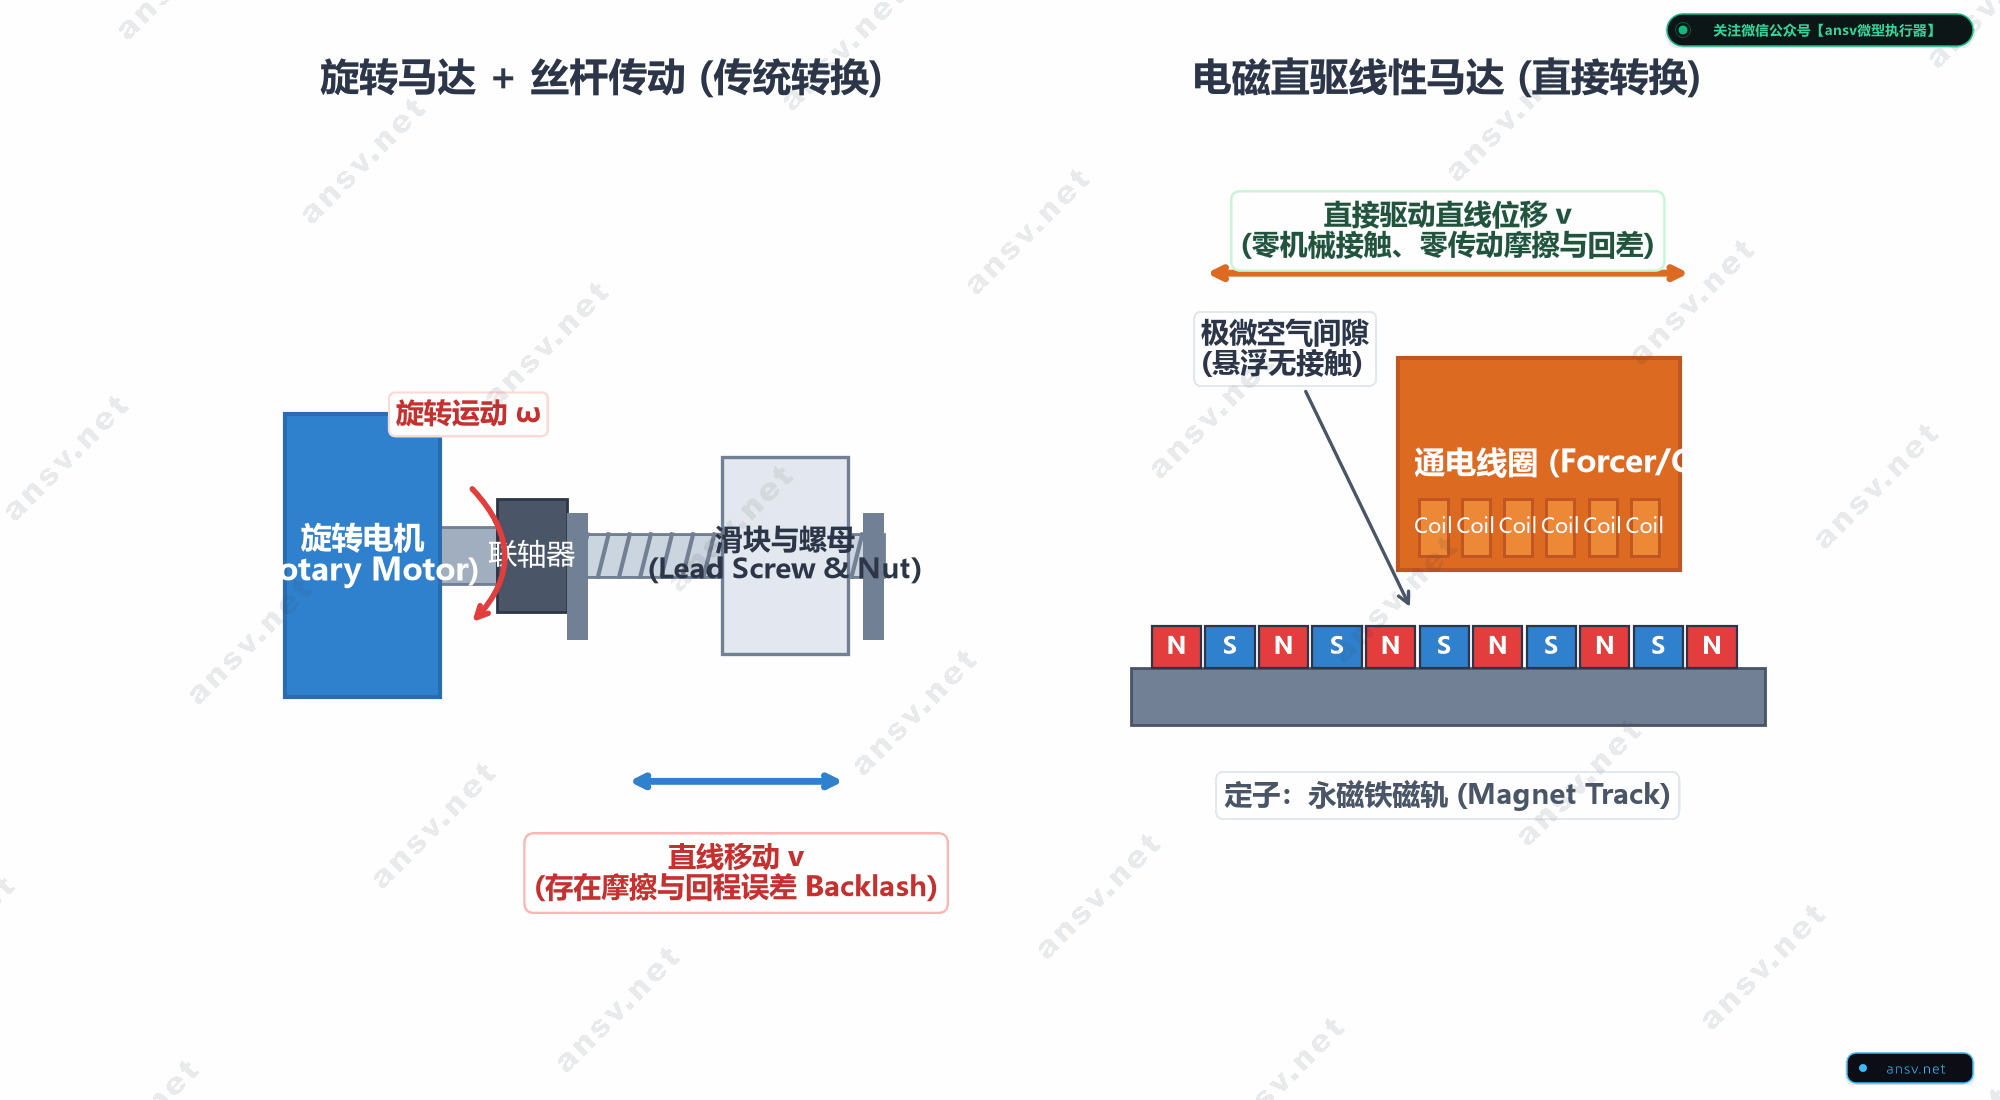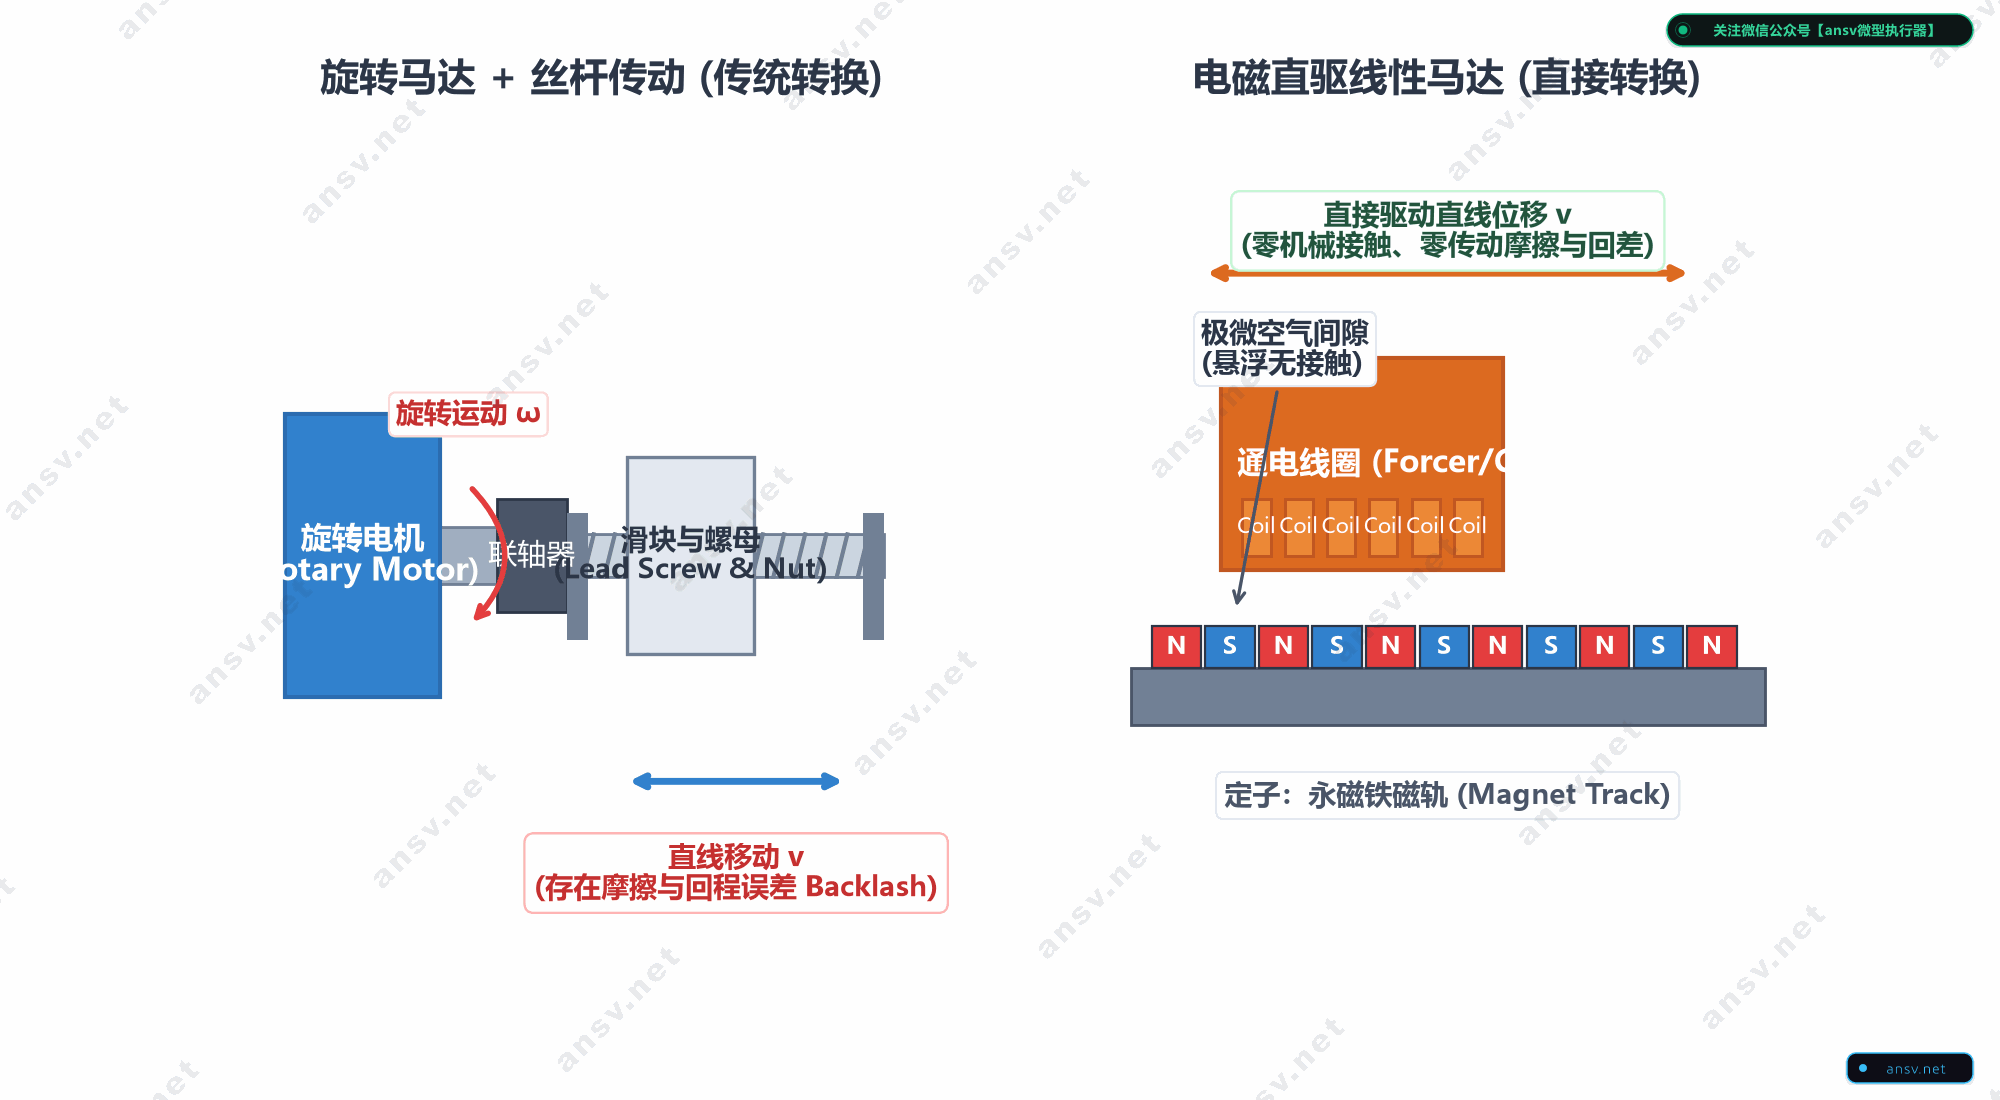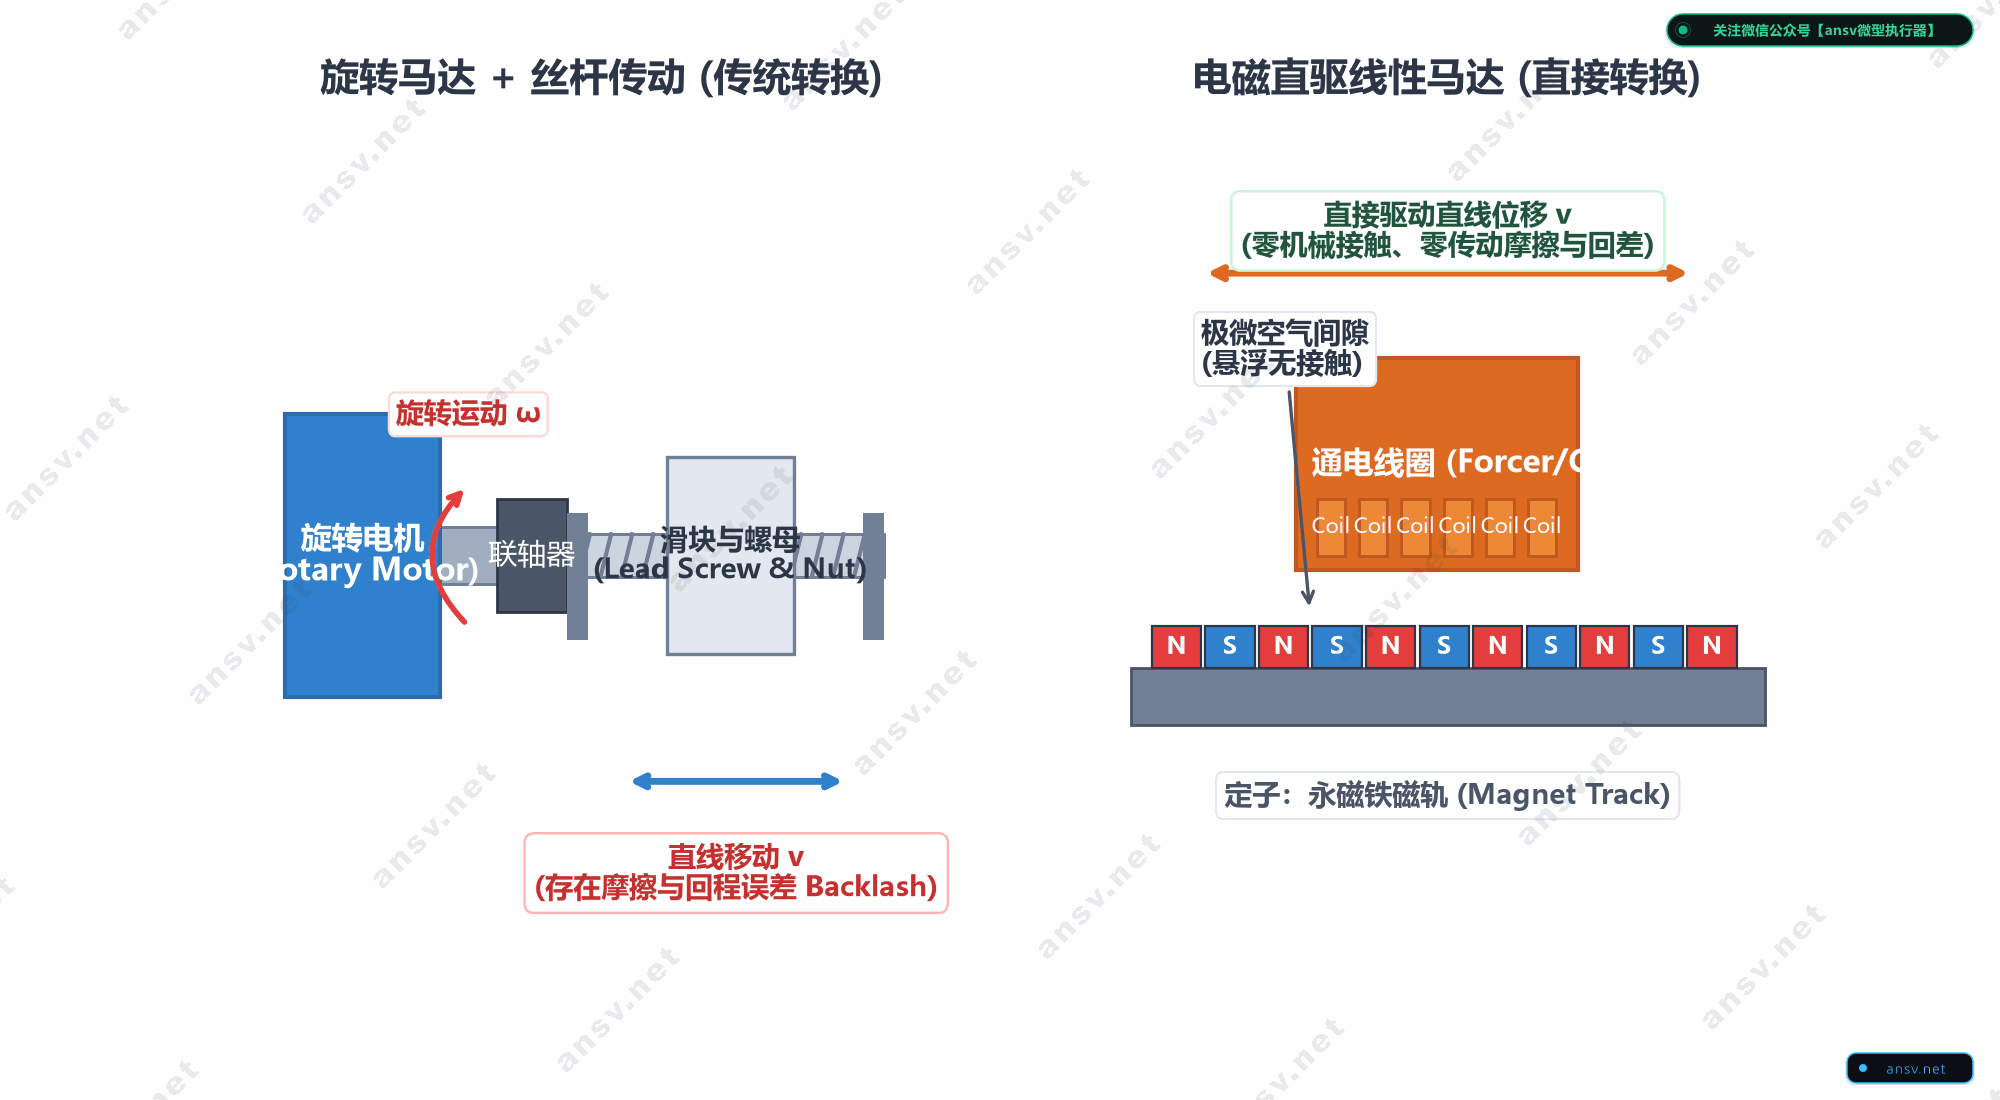
1. 间接传动机制(传统旋转电机 + 丝杆)
- 动力链条:电能 $\to$ 旋转电磁转矩 $T$ $\to$ 多级齿轮啮合减速 $\to$ 螺旋副螺纹摩擦 $\to$ 轴向直线推力 $F$。
- 主要优势:具备极大的机械减速比与力放大效应。根据螺旋副力矩平衡公式,电机输出很小的旋转扭矩 $T$,就能通过细导程螺杆产生数牛顿乃至几十牛顿的轴向巨力: $$F = \frac{2\pi \cdot \eta \cdot T}{P}$$ (其中 $P$ 为螺距导程,$\eta$ 为螺旋传动效率)
- 手机微型模组中的物理瓶颈:
- 反向间隙(Backlash):齿轮咬合与螺纹旋合必须保留机械配合间隙。正向推与反向拉的切换瞬间存在空行程死区,极难在无传感器反馈下实现 $\pm 1\,\mu\text{m}$ 级别的重复定位。
- 机械干摩擦与黏滞滑移(Stick-Slip):微型精密螺纹在长时间往复运动下存在干摩擦,在启动微米级微步时容易出现“卡顿-突跳”,导致微位移爬行失真。
- 转动惯量累加与响应迟钝:转子转动惯量经过多级减速比放大后,系统机械响应时间通常在数百毫秒以上,根本无法满足手机在 $20 \sim 30\,\text{ms}$ 内瞬间合焦抓拍的极致需求。
2. 直接驱动机制(音圈线性马达 VCM)
- 动力链条:电能 $\to$ 气隙洛伦兹安培力 $\to$ 载荷轴向位移(零中间机械转换)。
- 核心优势:
- 零反向间隙与零传动磨损:电磁力直接作用在镜筒动子上,没有齿轮旷量与螺纹背隙;
- 极高动态响应与宽伺服带宽:动子省去了旋转惯量,具备极高的起步加速度,系统机械控制带宽轻松突破 $50 \sim 80\,\text{Hz}$,能在十几毫秒内实现起步、冲刺与刹车。
💡 通俗工程隐喻:
传统旋转丝杆传动如同**“自行车链条传动”,必须依赖齿轮与链条完成扭矩中转,链条有旷量且容易卡滞;而电磁直驱如同“滑板蹬地滑行”**,外力直接施加在滑板本体上,动力零损耗、换向无虚位。
二、 深度思辨:步进电机+螺杆模组为何在无人机强振工况下无可替代?
既然电磁直驱 VCM 具备零间隙与极速响应,为什么在大疆无人机航拍云台、车载摄像头、安防云台球机等设备中,工程师依然大面积选用微型步进电机(Stepper Motor)+ 精密导柱螺杆模组?
这背后的核心根源,在于环境振动工况与力学约束的本质差异:
                ┌── 手机相机 ──► 极薄堆叠(<6mm)、无外界强振、轻镜片(<1g) ──► 选用 VCM 电磁直驱
工况与执行器匹配 ┤
                └── 无人机/车载 ──► 旋翼高频强振(100~1000Hz)、重镜片、需自锁 ──► 选用 步进电机+螺杆
1. 高频剧烈机械振动的抗振刚度(Anti-Vibration Rigidity)
- VCM 的致命软肋:VCM 的镜筒动子是通过极薄的金属弹簧片(厚度仅几十微米)“漂浮悬挂”在空气中的软连接二阶系统。
- 在手机这种温和的人手握持工况下,外界振动主要是低频手抖($1 \sim 15\,\text{Hz}$),VCM 的弹片悬挂工作良好。
- 但在多旋翼无人机上,电机高速旋转(数千至上万 RPM)与螺旋桨气动破风会在机身激起极强的中高频机械振动(能量密集分布在 $100 \sim 1000\,\text{Hz}$),伴随高达数个 $G$ 的持续冲击。
- 强烈的外部高频振动会直接击中 VCM 弹簧片的二阶甚至高阶谐振频率,激发起剧烈的副共振。动子不仅会失控晃荡失焦,甚至会使精密线圈与永磁体发生剧烈刮擦碰撞(Scuffing),导致弹片塑性变形损坏。
- 步进螺杆的刚性堡垒:
- 螺杆模组通常配合刚性金属滑杆导轨(Guide Pole)与消隙预紧螺母。
- 镜筒在径向和轴向受到极强的刚性机械约束(Rigid Mechanical Constraint),模组整体固有频率高达数千赫兹以上,能够完全免疫旋翼的高频抖动,像磐石一样将镜片牢牢定位。
2. 机械自锁性(Self-Locking)与断电焦距保持
- VCM 必须通电维持:VCM 本质是电磁力与弹片反拉力、重力的博弈。一旦断电,推力归零,镜组立刻在弹片拉力作用下瞬间弹回机械基底。即使保持在某个对焦点,线圈也必须持续通入维持电流,不仅耗电,还会引发持续发热。
- 螺杆模组天然自锁:小导程梯形丝杆具备物理摩擦自锁性(螺旋升角 $\lambda$ 小于当量摩擦角 $\rho'$)。
- 步进电机带动螺杆旋转到位后,即使彻底断电,外力轴向推压镜组也绝对无法反向推退丝杆。
- 在无人机长航时巡检、安防高空定焦监控中,对焦完成后电机即可断电休眠,零功耗维持对焦位置,且在飞机剧烈机动俯冲或强风气流颠簸下,焦距分毫不移。
3. 长行程光学连续变焦与大推力驱动(Stroke & Payload)
- 行程限制:手机 VCM 的行程一般仅为 $0.2 \sim 0.8\,\text{mm}$,只能用于单焦段定焦镜头的微幅自动对焦。
- 光学变焦挑战:无人机多摄云台与专业相机往往需要连续光学变焦(Optical Zoom,如 3 倍、5 倍、10 倍变焦),变焦镜组需要平移 $5\,\text{mm} \sim 30\,\text{mm}$ 以上的长距离,且镜片为厚重的多片全玻璃架构(重量达数十克)。
- 如此长行程和大推力,若用 VCM 直驱,线圈和磁铁体积将失控变大数十倍;
- 而微型步进电机只需配合一根长丝杆,旋转几十圈即可轻松推动数十克重的变焦光学镜组,推力密度高出两个数量级。
综合对比决策矩阵:VCM 直驱 vs 步进螺杆模组
| 工程维度 | 手机模组 VCM 音圈直驱 | 无人机 / 安防 / 车载 步进螺杆模组 |
|---|---|---|
| 传动原理 | 电磁安培力纯直驱(洛伦兹力) | 步进电机转矩 $\to$ 螺纹副轴向力放大 |
| 典型行程 | 极短($0.2 \sim 0.8\,\text{mm}$) | 极长($3 \sim 30\,\text{mm}$ 以上,支持变焦) |
| 承载能力(镜组) | 极轻($0.1 \sim 0.5\,\text{g}$,大底至 $1\,\text{g}$) | 较重($5 \sim 50\,\text{g}$ 以上厚重光学镜组) |
| 动态合焦响应速度 | 极快($10 \sim 30\,\text{ms}$) | 较慢($100 \sim 500\,\text{ms}$) |
| 传动反向间隙 | 零间隙(无机械齿轮/螺纹啮合) | 存在背隙(需弹簧双螺母预紧消隙) |
| 抗高频振动能力 | 较差(易被 $100\sim 1000\,\text{Hz}$ 强振激起共振刮擦) | 极优(刚性机械约束,抵御剧烈旋翼振动) |
| 断电自锁性 | 无(断电立刻复位弹回,维持需持续通电) | 有(物理机械自锁,断电零功耗固位) |
| 空间堆叠极限 | 极薄极限(手机模组高度 $< 5 \sim 7\,\text{mm}$) | 结构体积稍大(需容纳电机轴与丝杆长度) |
| 典型应用场景 | 智能手机主摄/超广角/潜望微距 AF 与 OIS | 大疆无人机航拍云台、车载安防云台、长焦变焦相机 |
三、 手机震感与共振模型:线性共振马达(LRA)的物理启示
在确立了手机选择直驱的必然性后,我们不妨对比手机中另一个纯直驱元件——负责触觉反馈的线性共振马达(Linear Resonant Actuator, LRA)。
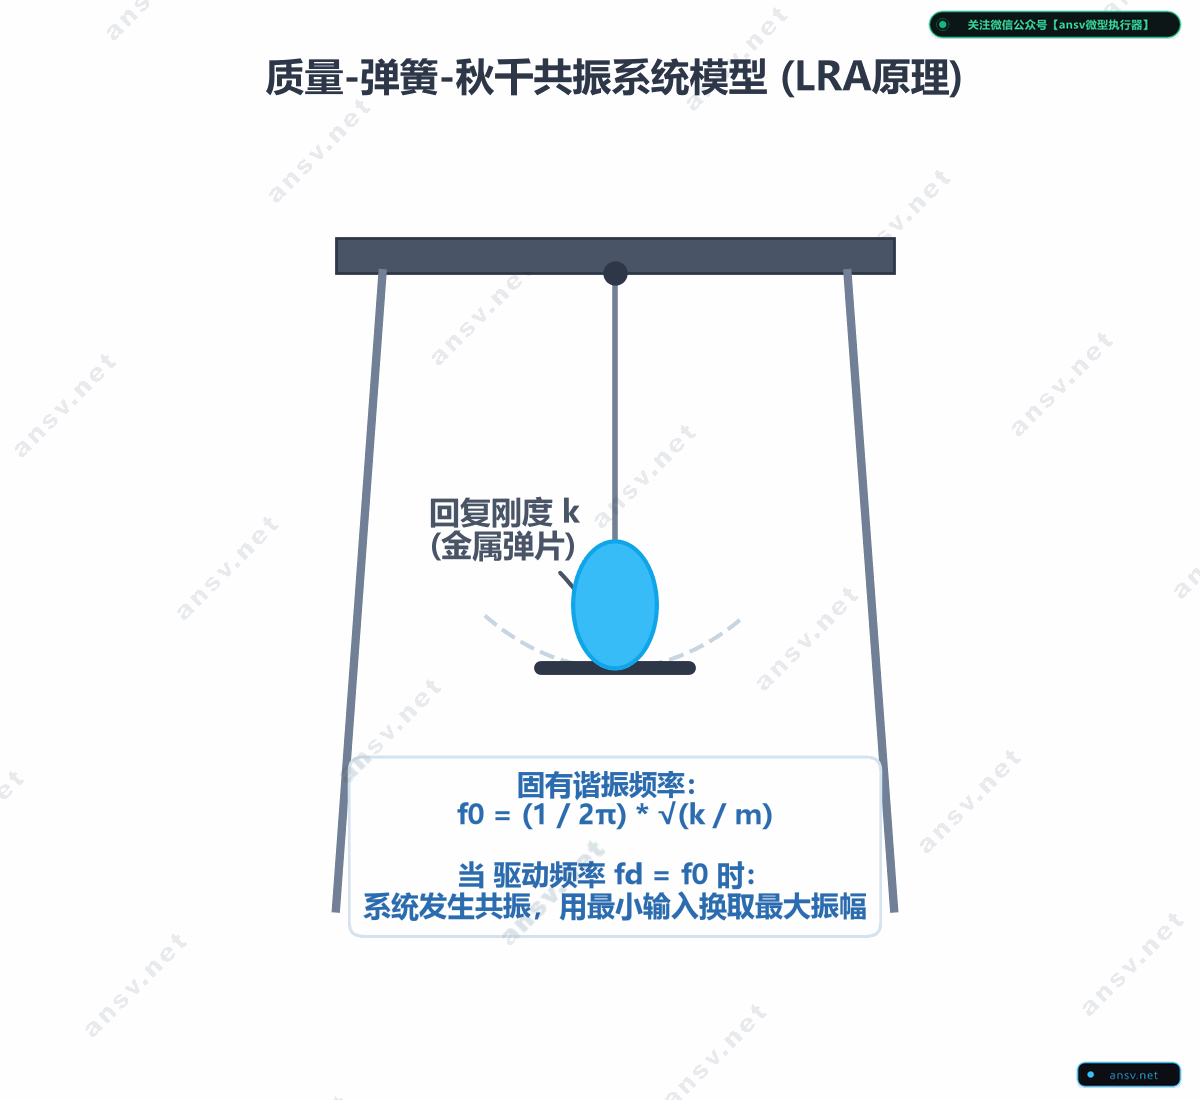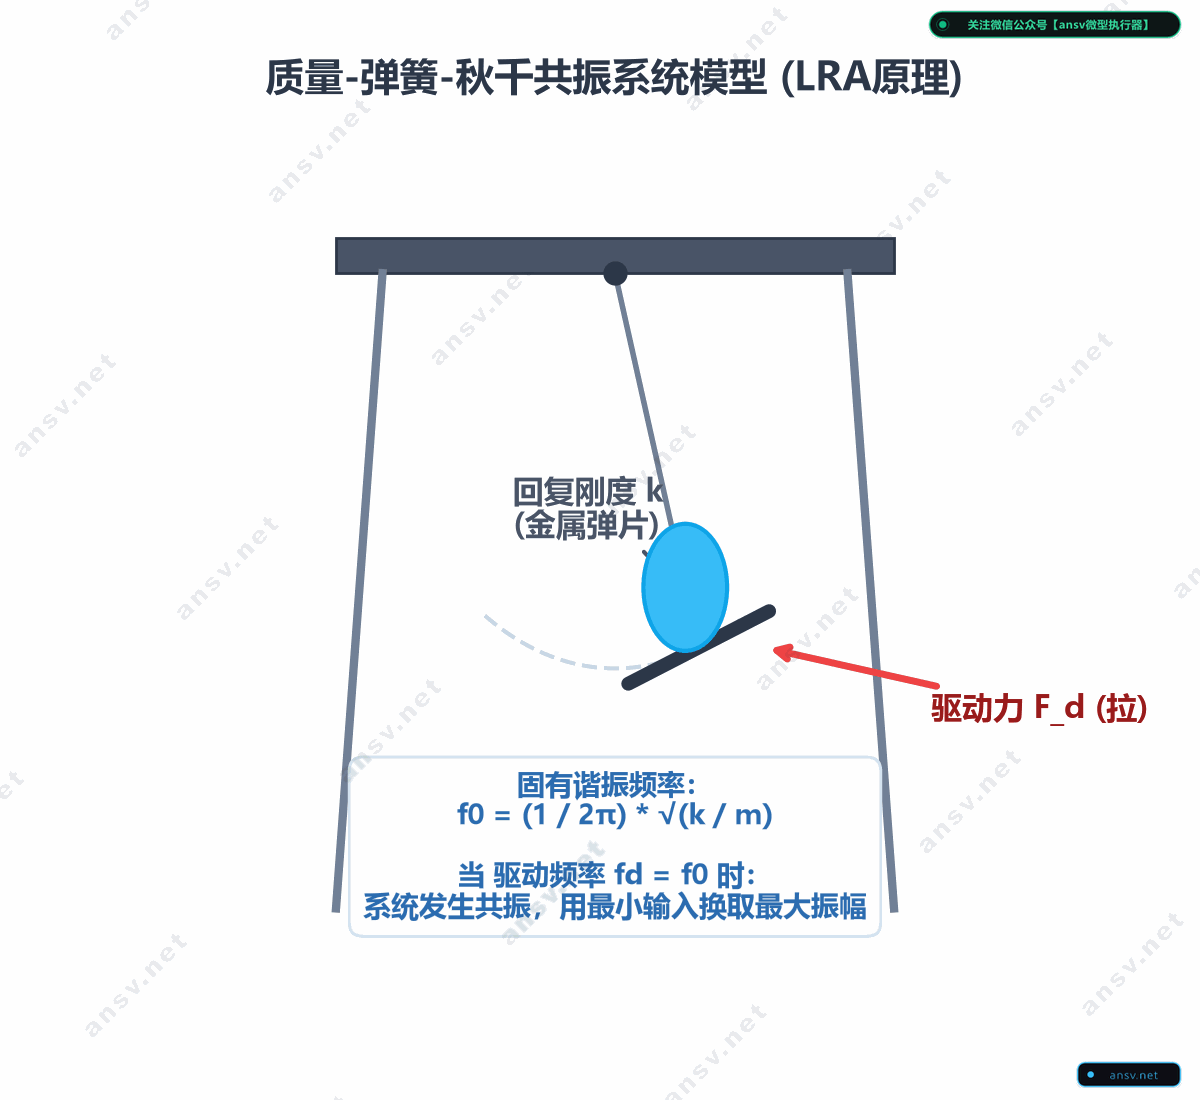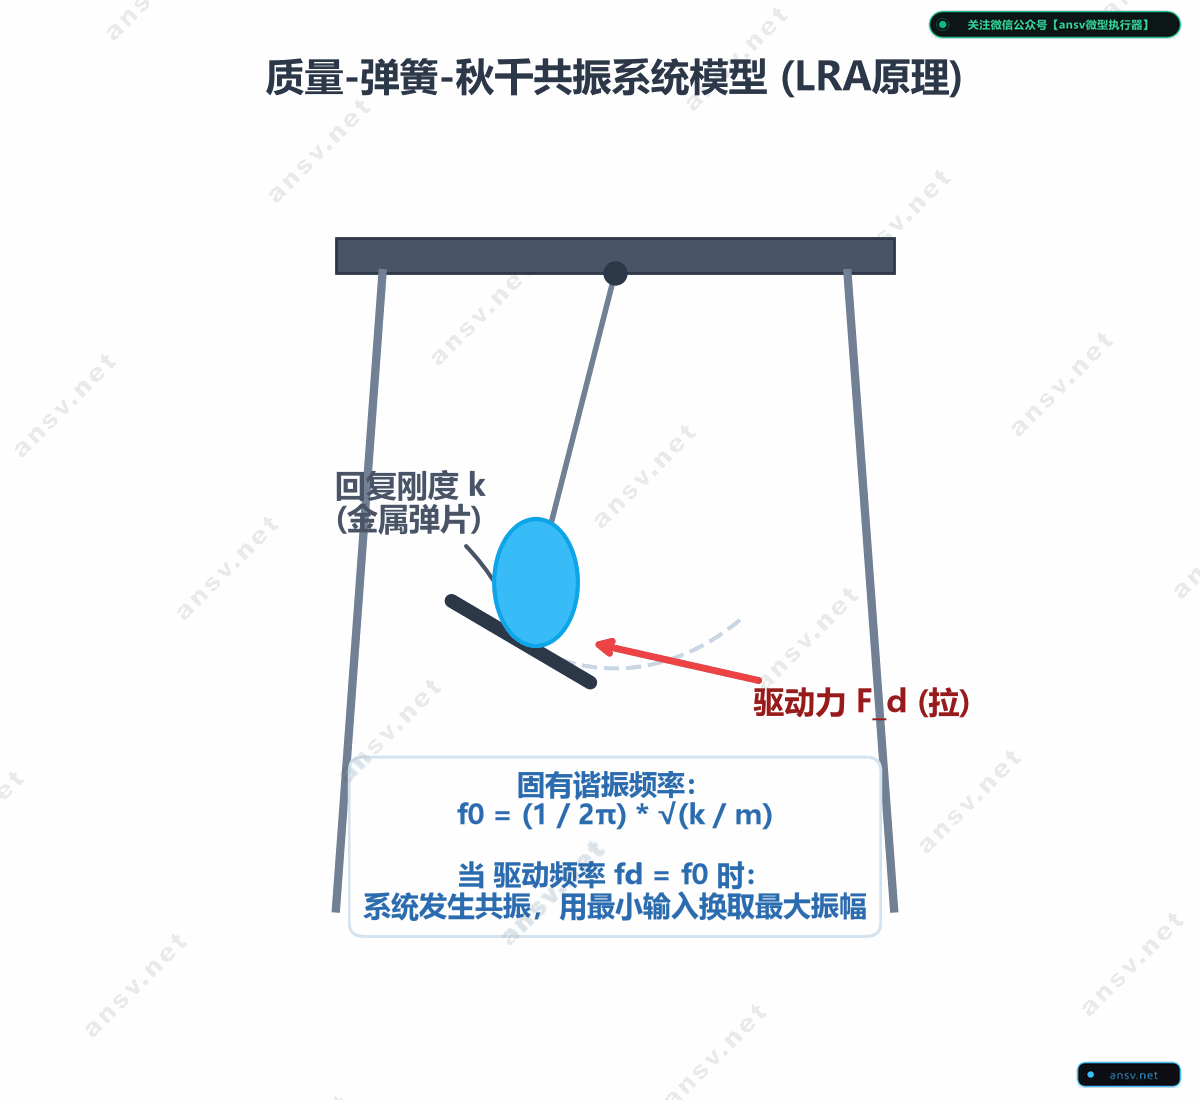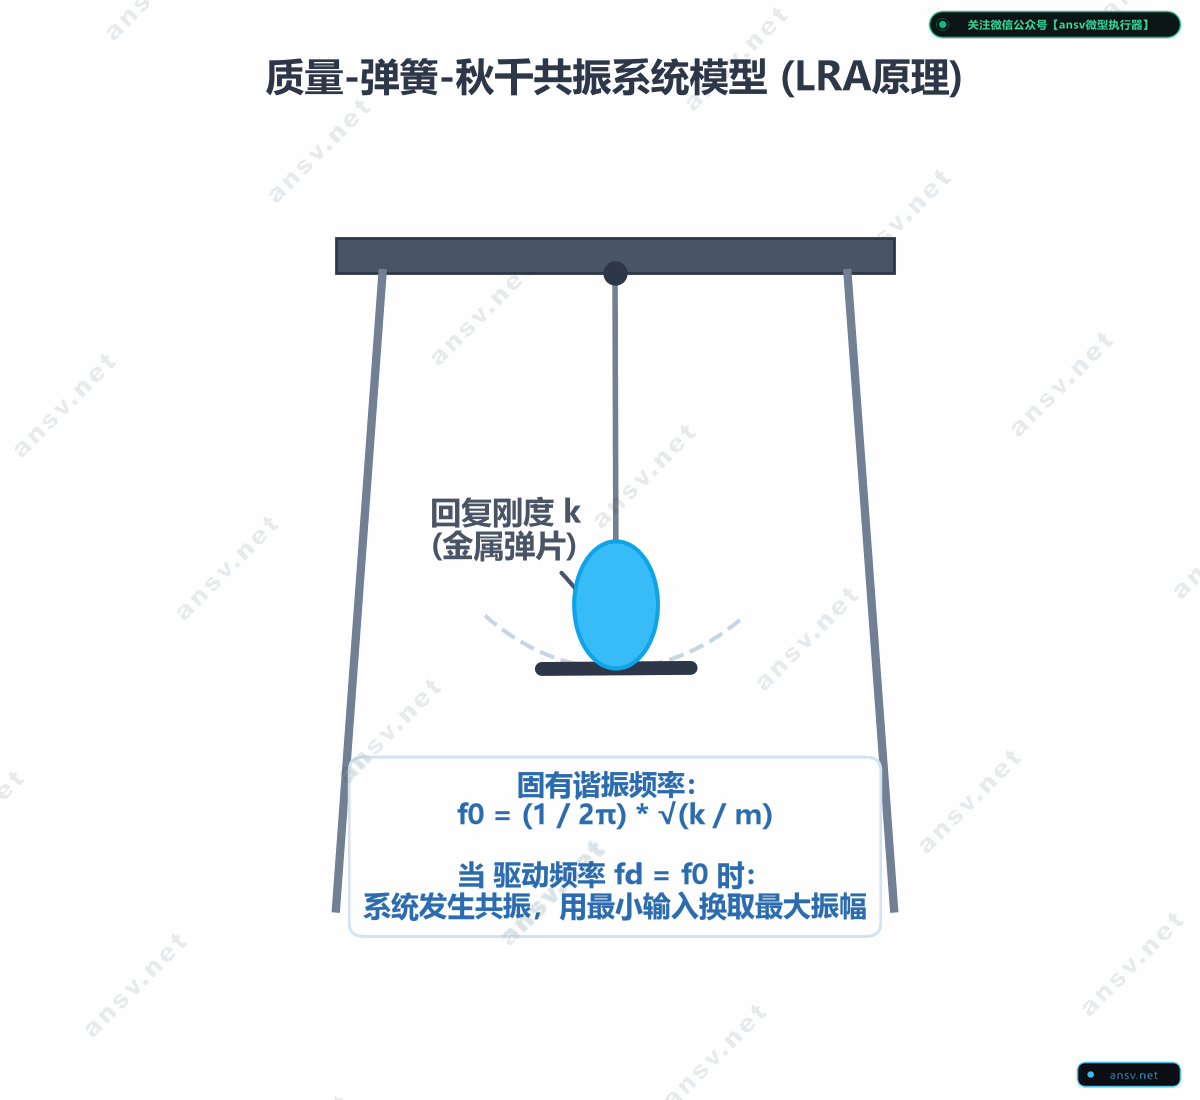
LRA 是一个经典的单自由度质量-弹簧二阶受迫振动系统:
$$m \frac{d^2x(t)}{dt^2} + c \frac{dx(t)}{dt} + k x(t) = F_0 \cos(\omega t)$$- 动子质量块 $m$ 悬挂在定刚度弹片 $k$ 上,其固有角频率严格满足: $$\omega_0 = \sqrt{\frac{k}{m}}, \quad f_0 = \frac{1}{2\pi}\sqrt{\frac{k}{m}}$$
- 共振倍增机制:如同“荡秋千卡点助推”,驱动芯片在动子往复摆动的极值反转点周期性注入交变驱动电流(如 $170\,\text{Hz}$ 或 $230\,\text{Hz}$)。
- 当激励频率等于系统固有频率($\omega = \omega_0$)时,惯性力与弹性恢复力在相位上呈 $180^\circ$ 完全对冲抵消,系统进入纯共振状态,振幅被放大 $Q$ 倍: $$Q = \frac{1}{2\zeta} = \frac{\sqrt{m \cdot k}}{c}$$
截然相反的控制哲学:
- LRA 追求高 $Q$ 共振:它希望阻尼越小越好、品质因数 $Q$ 越大越好,从而用微弱的毫瓦级电功激发出数十个 $G$ 的强烈冲击加速度;
- 摄像头 VCM 避开共振:自动对焦(AF)要求镜头能利落停留在任意指定空间坐标。如果系统存在尖锐的共振峰,镜头合焦过程就会在终点剧烈颤抖(拉风箱)。因此,VCM 工程的核心课题是通过高分子阻尼胶削平共振峰、提升系统阻尼比。
📖 专题深度研读:关于 LRA 二阶动力学模型推导、品质因数 $Q$ 的力学对冲本质以及有源刹车与 BEMF 共振跟踪算法,详见独立专篇 👉 1.2 手机振感与共振启示:从 LRA 质量-弹簧谐振模型看直驱的物理本质 。
四、 摄像头线性马达的技术演进史
手机影像从早期的“粗糙像素”演进为如今匹敌单反的“超大底高动态”,摄像头内部的微型执行器经历了四个清晰的技术代际:
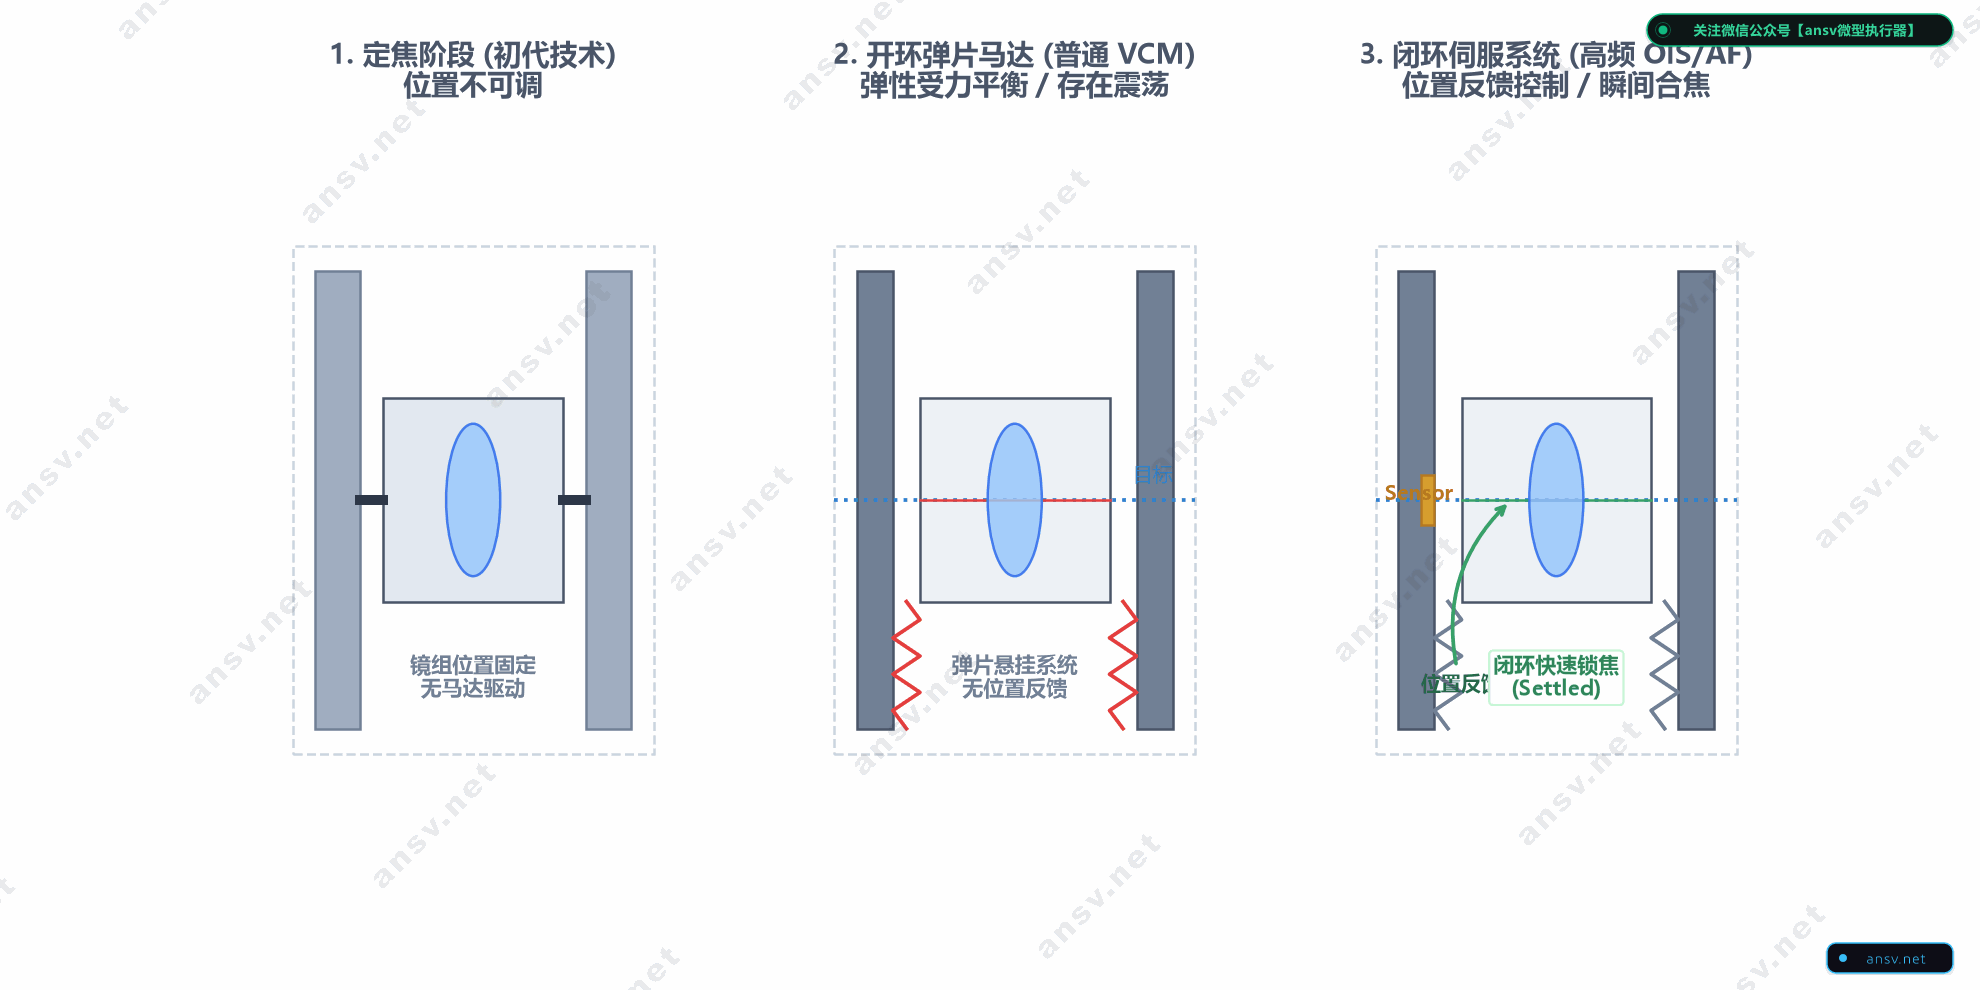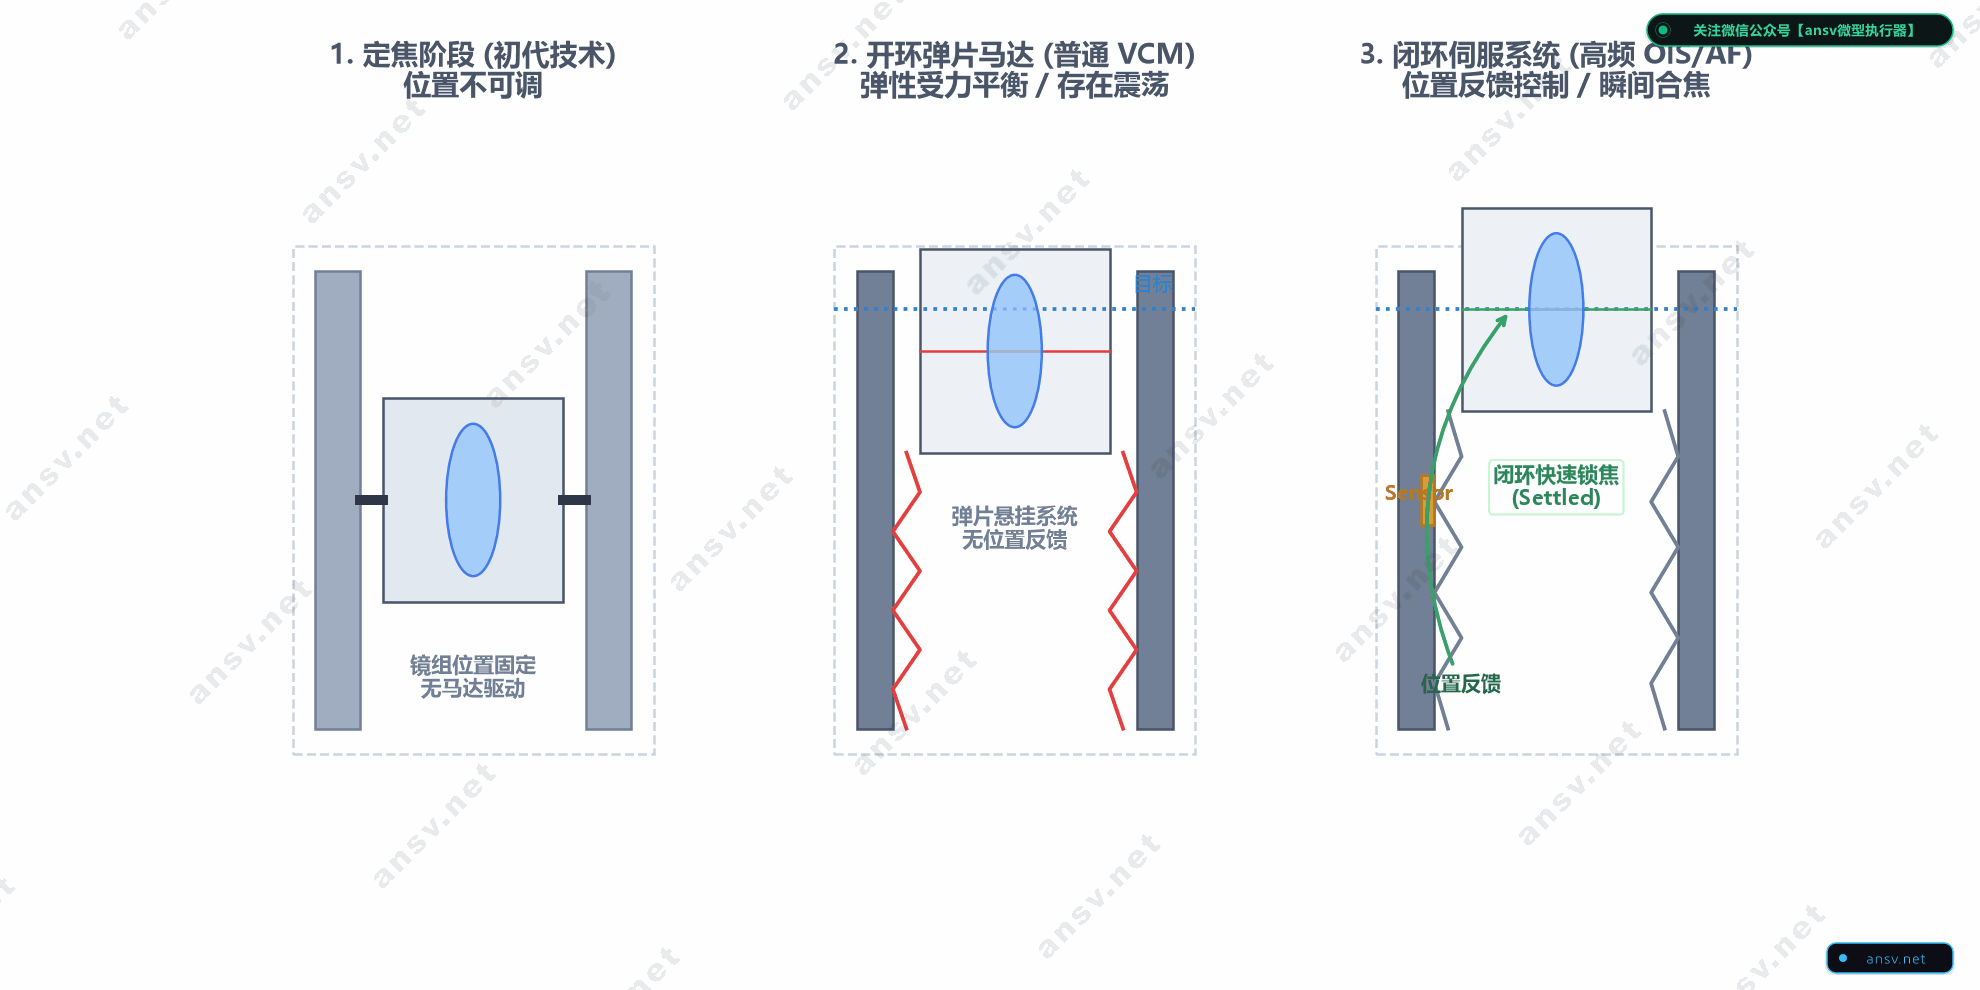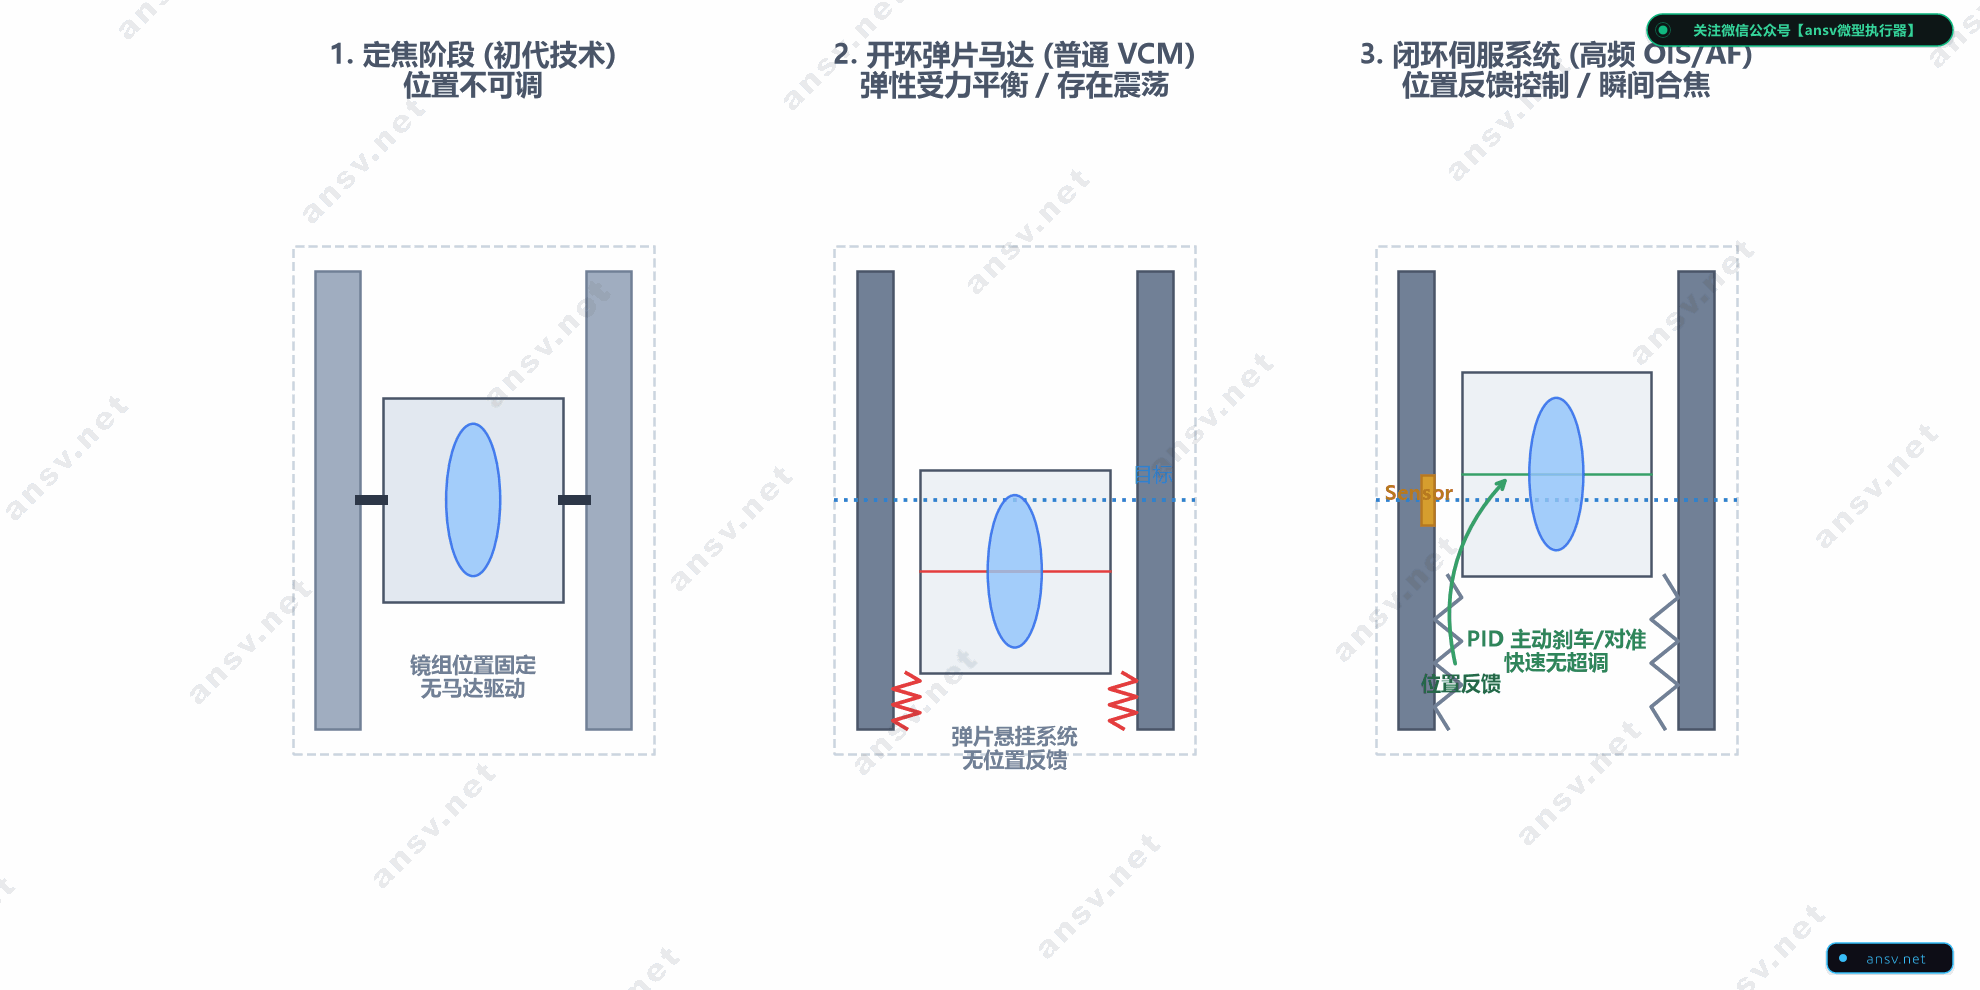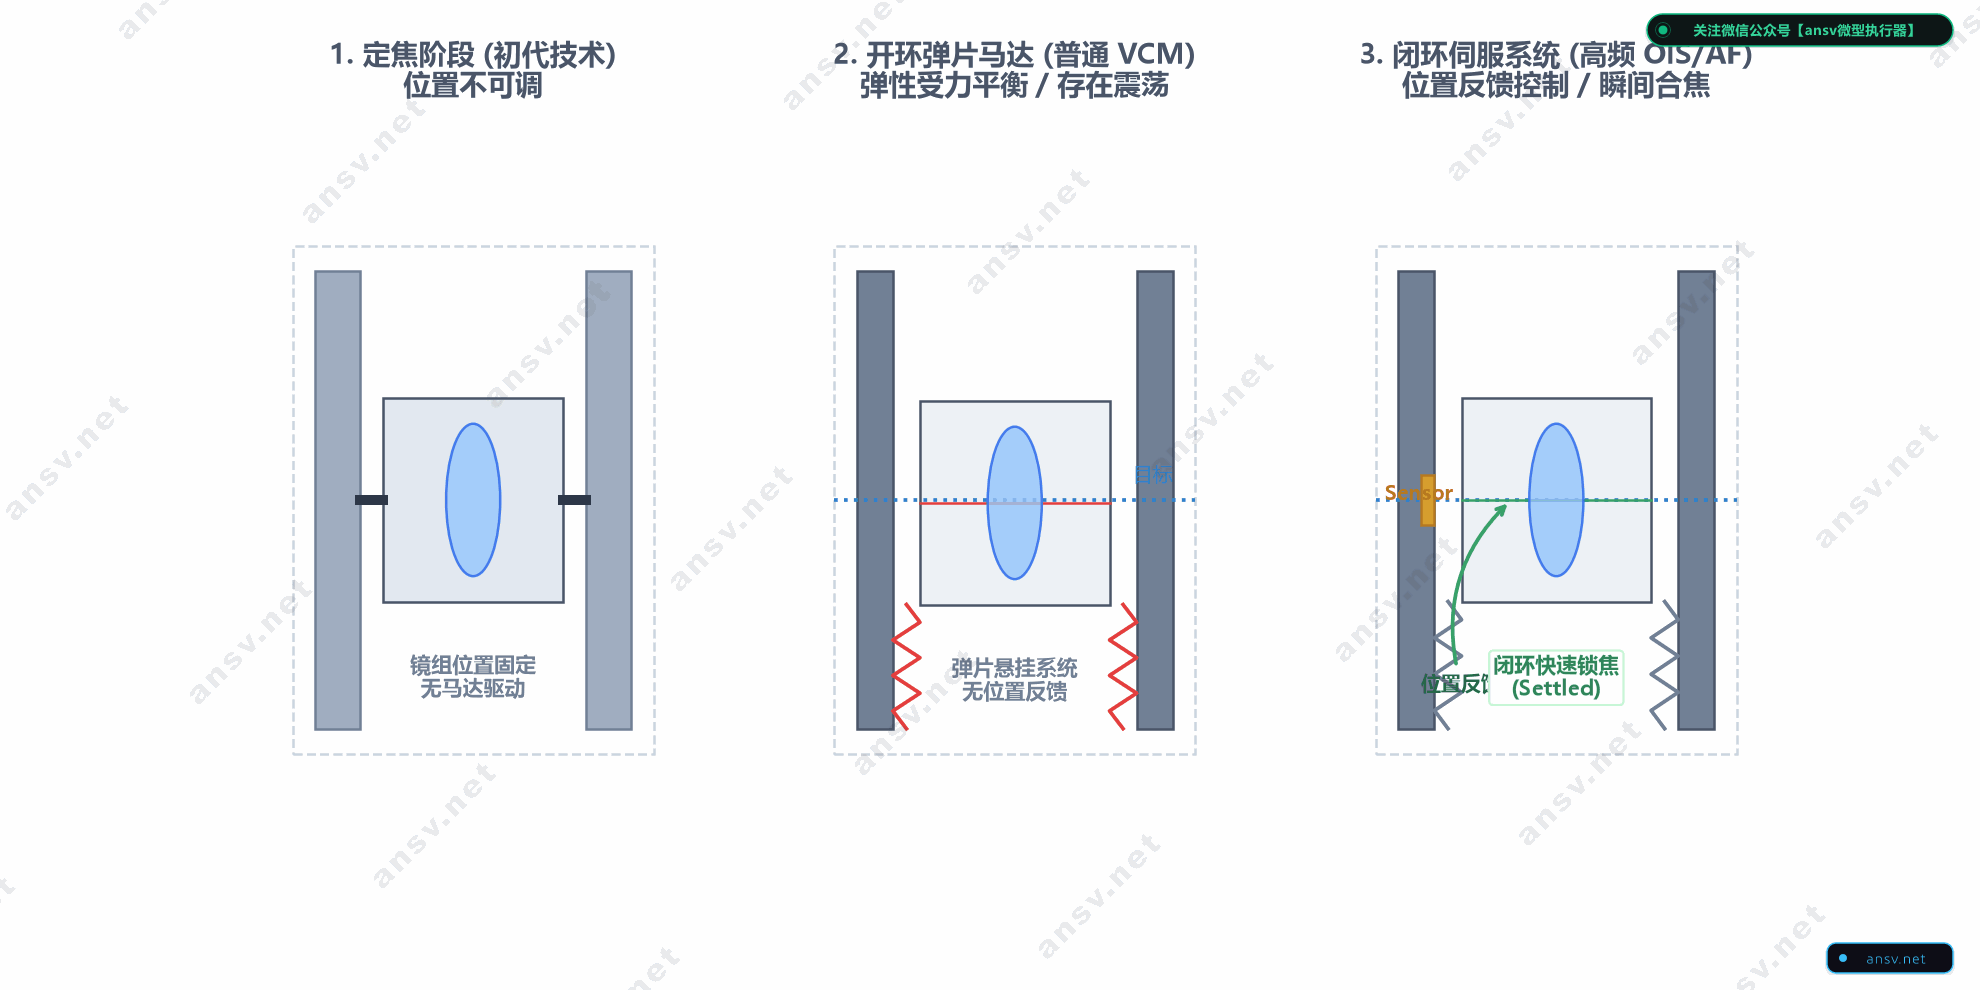
1. 第一代:定焦时代(Fixed Focus)
- 结构机制:镜头镜筒与感光底座点胶固死,不存在任何可动机械执行器。
- 物理光学极限:依赖小光圈($f/2.8$ 甚至更小)与超焦距(Hyperfocal Distance)原理,使景深覆盖 1 米至无穷远。近物(如小于 $30\,\text{cm}$)成像一片模糊,无法近摄对焦。
2. 第二代:开环弹片马达(Open-Loop VCM)
- 结构机制:上、下各有一片蚀刻铍铜片弹性支承镜筒动子,线圈与钕铁硼磁钢产生轴向安培力对抗弹片拉力。
- 控制拓扑:无位置反馈,输入多少毫安电流就期望镜头前移多少微米($x = \frac{BL}{k} I$)。
- 工程缺陷:
- 重力姿态敏感(Gravity Sag):朝天拍照时重力向后拉镜头,朝地拍照时重力向前拖镜头,在不同仰角下静态下垂偏差高达 $30 \sim 50\,\mu\text{m}$,微距对焦极易脱焦;
- 机械与磁力迟滞:去程与回程电流-位移曲线不重合,迟滞达 $5\% \sim 8\%$,无法精确定位。
3. 第三代:闭环伺服马达(Closed-Loop VCM)
- 结构机制:在动子侧面贴装微型感知磁钢,在固定壳体侧壁嵌入微米级线性霍尔传感器(Linear Hall Sensor)。
- 控制拓扑:驱动 IC 内置 12-bit / 14-bit 高速 ADC 与 PID 闭环伺服核心,实时以数千赫兹频率采集动子坐标并进行负反馈校正。
- 工程跃升:
- 全姿态自抗扰:重力下垂与迟滞被闭环积分项动态锁死消除,定位重复精度跃升至 $\pm 1 \sim 2\,\mu\text{m}$;
- 合焦速度提升 $3 \sim 5$ 倍:闭环算法配合有源刹车,合焦时间压入 $20 \sim 30\,\text{ms}$。
4. 第四代:中置双向与滚珠式防抖马达(Bi-Directional / Ball OIS)
- 演化背景:传感器从 1/2.55 英寸一路暴增至 1/1.3 英寸甚至 1 英寸,镜片重量从不足 $0.1\,\text{g}$ 飙升至 $0.5 \sim 1.0\,\text{g}$。
- 技术突破:
- 中置双向设计(Bi-Directional):弹片在零电流时使镜筒静止在日常最常用的中景($1.2 \sim 1.5\,\text{m}$),拍近正推、拍远反拉,行程减半、速度翻倍,平均节电达 $70\%$;
- 滚珠导轨(Ball-guided OIS):传统悬臂金属弹片在支撑数百毫克重镜组时极易发生横向扭摆(Tilt 倾斜)。滚珠式马达采用微米级精密陶瓷滚珠构建滚动摩擦副,在承载超重大底镜组的同时,确保平移运动绝对垂直平稳,消灭光轴偏斜。
五、 微米级定位:自动对焦(AF)与光学防抖(OIS)的物理运动学解耦
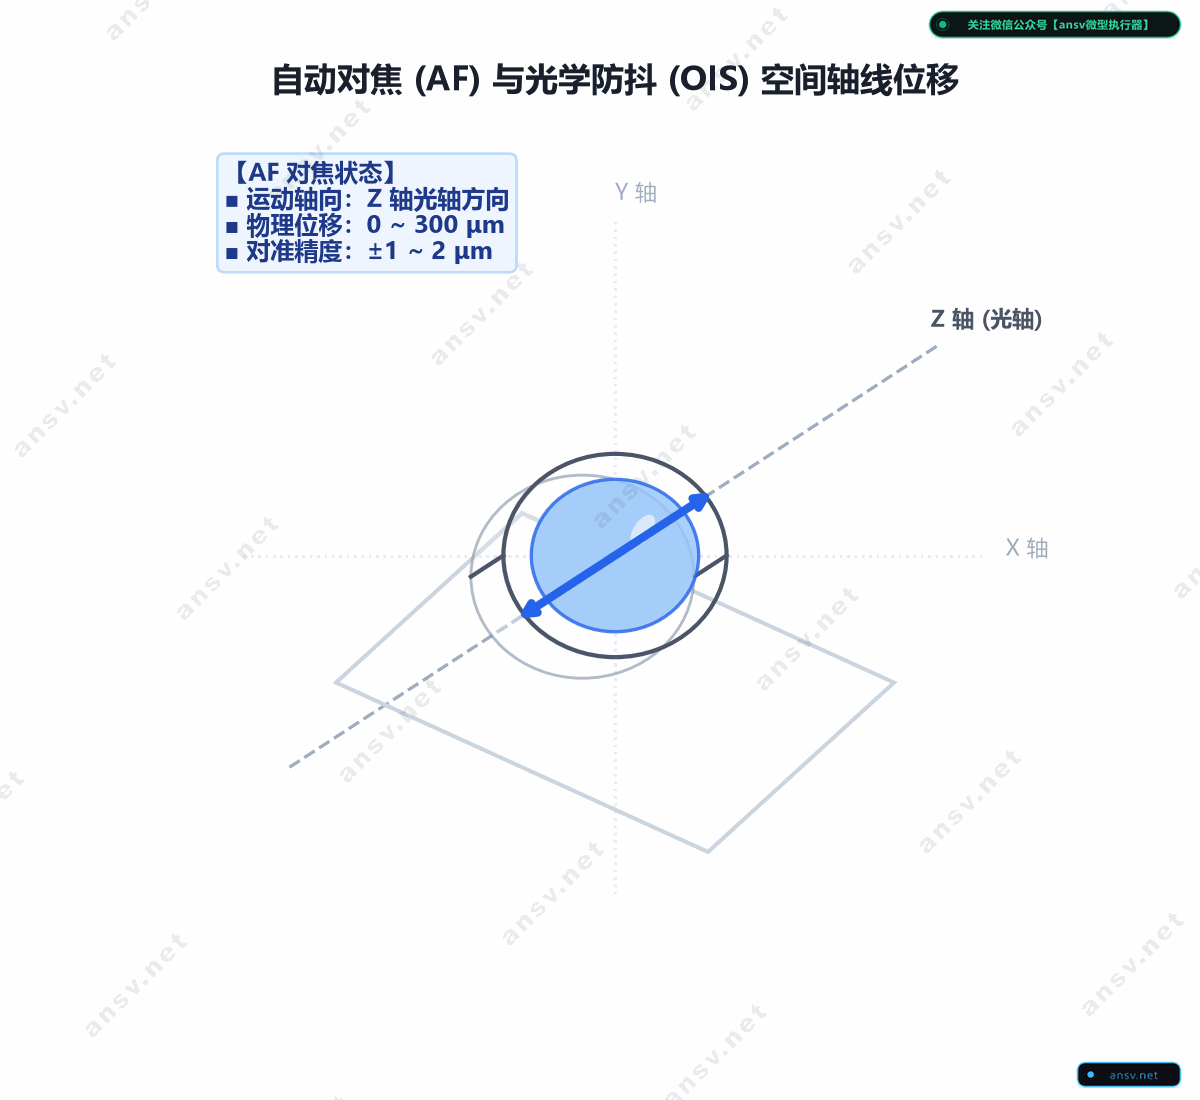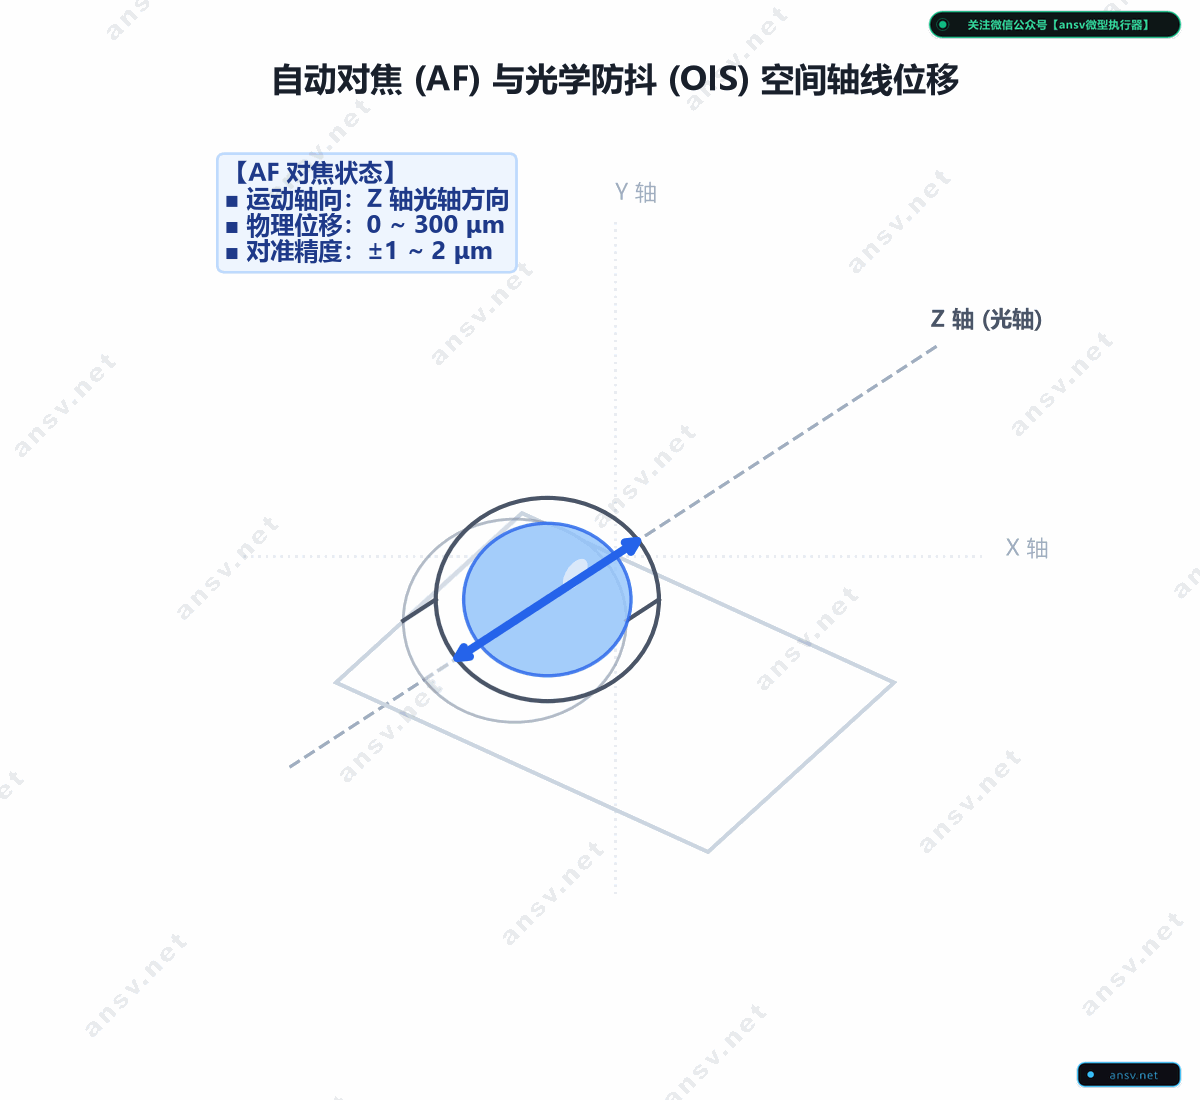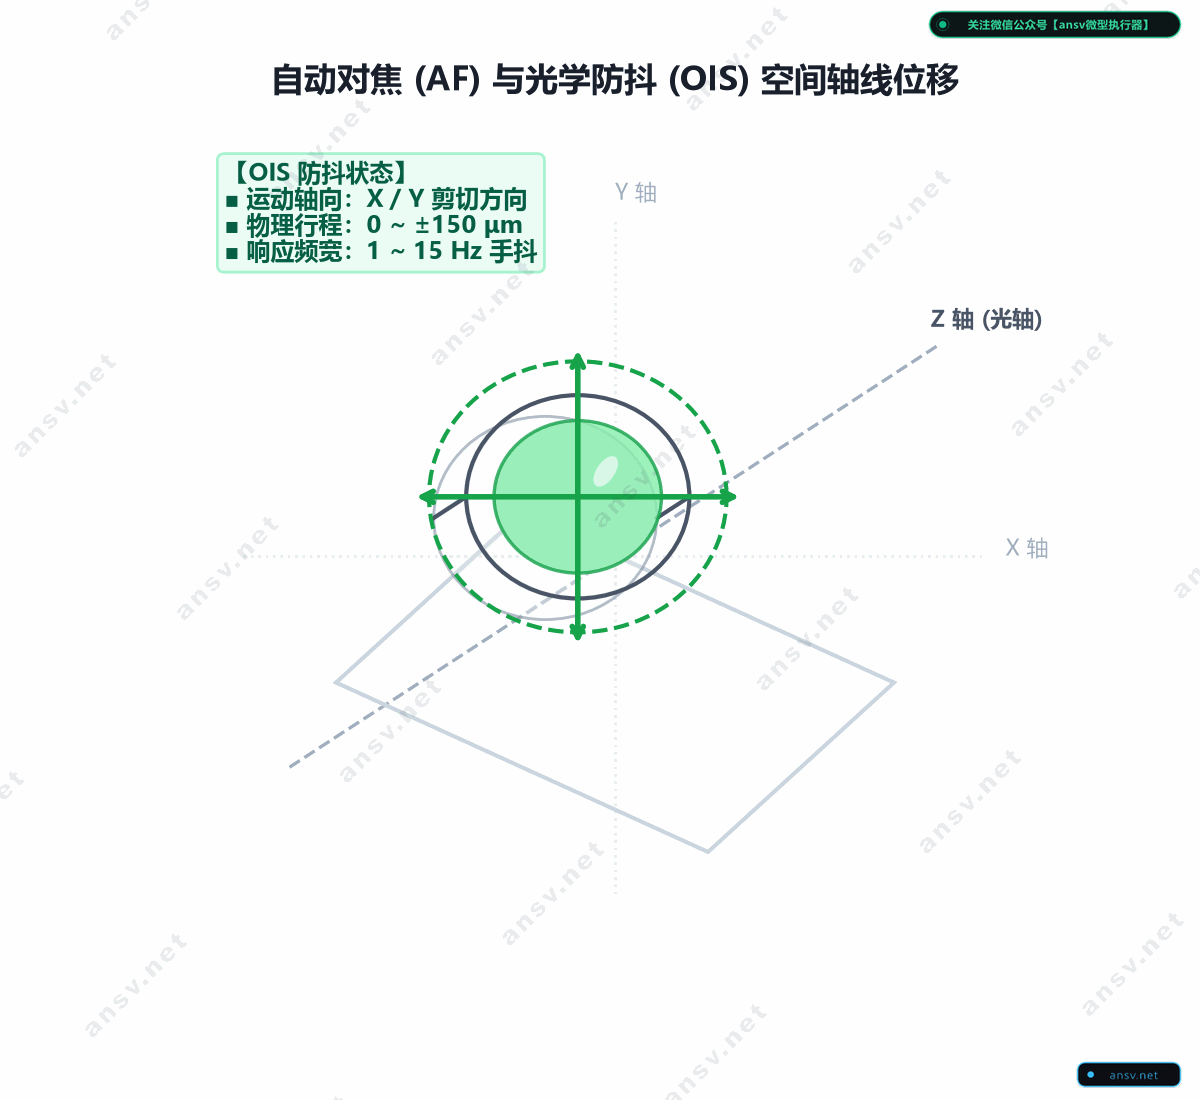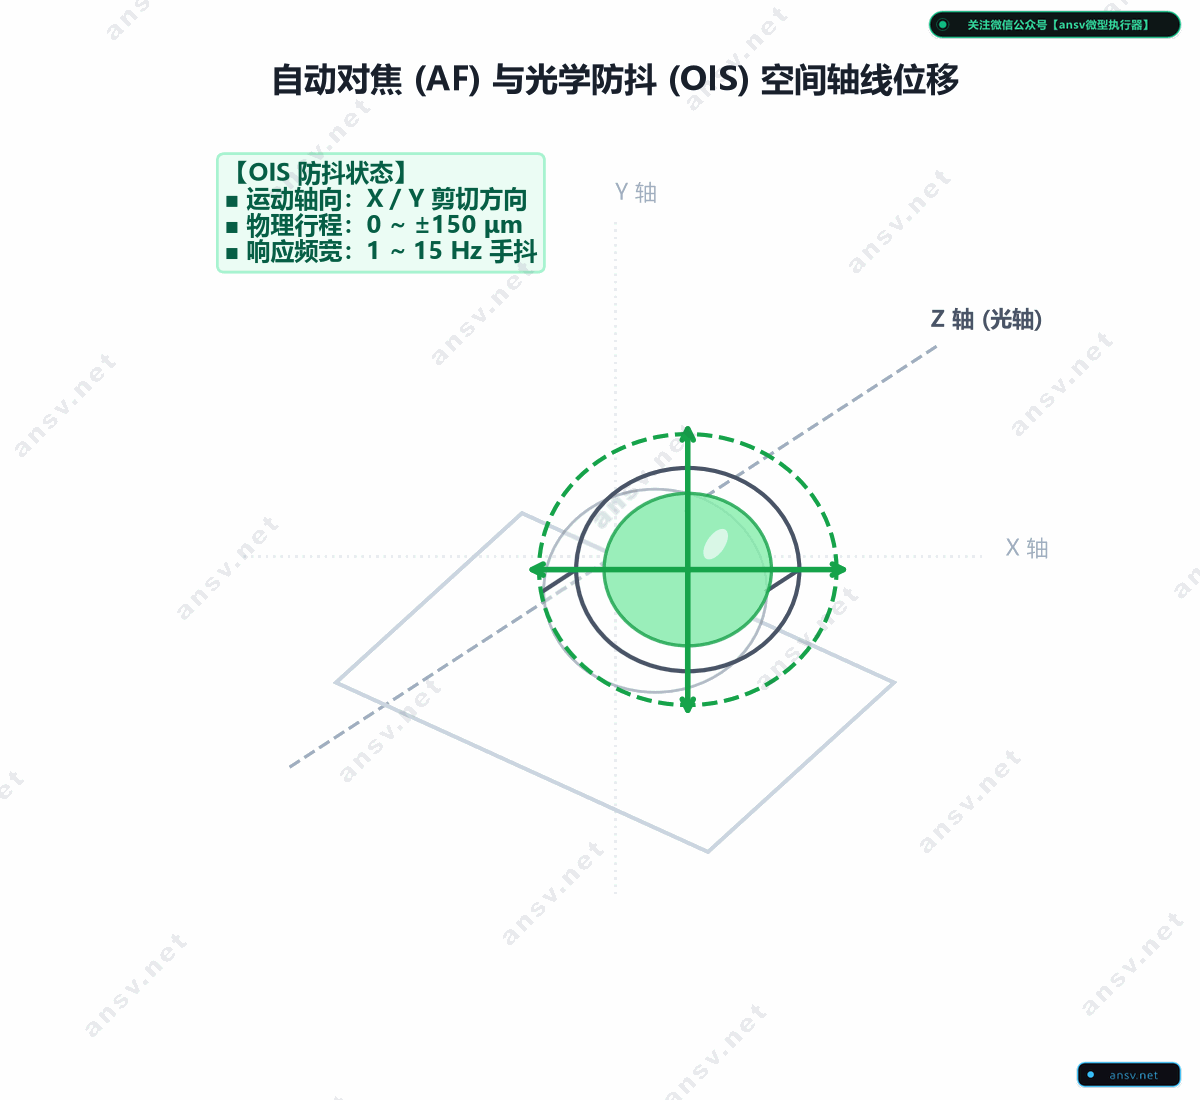
在当代多摄潜望模组中,执行器的微米级定位被清晰地解耦为两个独立正交的力学自由度:
1. 自动对焦(Auto Focus, AF)——轴向微米级容差的物理推导
- 运动自由度:沿着镜头光学主轴($Z$ 轴)做微距到无穷远的前后单自由度平移。
- 行程范围:通常在 $0 \sim 300\,\mu\text{m}$,长焦微距模组可达 $500 \sim 800\,\mu\text{m}$。
- 为什么定位精度必须苛求 $\pm 1 \sim 2\,\mu\text{m}$?
- 根据几何光学景深(Depth of Field, DoF)与允许弥散圆(Circle of Confusion, CoC)准则: $$\text{焦深容差 } \Delta z \approx 2 \cdot N \cdot c$$ (其中 $N$ 为镜头相对孔径光圈数 $f/\#$,$c$ 为传感器像元弥散圆直径)
- 在当前旗舰手机主摄普遍采用 $f/1.4 \sim f/1.8$ 超大光圈、传感器像元尺寸缩小至 $1.0\,\mu\text{m}$ 附近的工况下: $$\Delta z \approx 2 \times 1.6 \times 1.0\,\mu\text{m} \approx 3.2\,\mu\text{m}$$
- 这意味着对焦深度的物理安全窗口仅有区区 3 微米左右!如果马达的机械晃动或定位误差超过 $\pm 2\,\mu\text{m}$,焦点就会彻底滑出感光像素阵列的清晰范围,造成全图解析力崩塌。
2. 光学防抖(Optical Image Stabilization, OIS)——横向高频相位追踪
- 运动自由度:动子在垂直于光轴的正交平面($X/Y$ 轴)做快速平移,或围绕旋转中心做微角倾斜(Tilt 角度补偿)。
- 行程范围:通常在 $\pm 100 \sim \pm 150\,\mu\text{m}$(补偿手抖角度约 $\pm 1.5^\circ \sim \pm 3.0^\circ$)。
- 手抖频谱与严苛的相位约束:
- 生理学与大量实测表明,人体手部的无意识肌肉震颤(Physiological Hand Tremor)能量高度集中在 $1 \sim 15\,\text{Hz}$,在行走抓拍时还会伴随 $2 \sim 4\,\text{Hz}$ 的步态冲击。
- 为了在手持夜景数十至上百毫秒的曝光窗口内动态抹平手震,OIS 伺服回路闭环带宽必须做到 $30 \sim 50\,\text{Hz}$ 以上。
- 相位延迟的致命性:在 $1 \sim 15\,\text{Hz}$ 工作频段内,镜筒动作相对于手抖陀螺仪指令的时间延迟必须极小,相位滞后角必须严控远小于 $90^\circ$。
⚠️ 相位滞后达到 $-180^\circ$ 的灾难性反噬:
若系统处理延迟或电机响应滞后导致动作慢了半个周期($-180^\circ$),控制极性发生彻底反转!
手机由于手抖向左微移,防抖马达本应向右补偿,却因为动作慢半拍反而向左猛推——防抖彻底沦为煽风点火,画面剧烈重影拖尾,抖动恶化数倍!
本章小结
- 工况决定构型:
- 手机模组追求轻量薄型、微米行程与几十毫秒的瞬间爆发,电磁直驱 VCM 是空间与动态特性的唯一解;
- 无人机云台与车载安防面临旋翼激发的 $100 \sim 1000\,\text{Hz}$ 高频强振与长行程大变焦,微型步进电机 + 精密螺杆模组凭借极高的机械刚度、天然断电自锁性与巨大推力,稳坐强振工况的霸主宝座。
- 共振的双向分水岭:LRA 触觉马达靠共振放大能量,而 VCM 摄像马达靠高分子阻尼削平共振峰,两者在物理控制目标上呈现对立互补。
- 微米精度的光学硬约束:大光圈导致景深容差压低至数微米,倒逼 VCM 必须全面由开环迈向微米级霍尔负反馈闭环;而 OIS 防抖必须时刻警惕频域相位滞后,守护 $-180^\circ$ 反转生死线。
下一章我们将深入拆解 VCM 内部的机械力学骨架,推导决定马达动态响应的二阶动量平衡微分方程,剖析推力常数 $BL$、位移感度 $BL/k$ 与弹片刚度的微观折中。
👉 下一篇:1.2 手机振感与共振启示:从 LRA 质量-弹簧谐振模型看直驱的物理本质
本文引用与技术讨论规范
作者:陈亚明(Tony Chen)|微型电磁执行器数字化研发专家
原始出处:ansv.net
本文链接:https://ansv.net/knowledge-base/vcm-linear-motor/01-linear-motor-fundamentals/
版权声明:除另有说明外,本文原创文字、公式与原创图示采用 CC BY-NC-ND 4.0(署名—非商业性使用—禁止演绎)协议授权。欢迎在署名、注明原文链接且仅作非商业用途的前提下转载;不得改编、删改或拆分原文内容。
除非另有明确说明,文中涉及的第三方商标、专利附图、产品图片及其他第三方素材,均不在本 CC 协议授权范围内,相关权利归其各自权利人所有。
如有技术交流,欢迎联系:hi@ansv.net。
💬 探讨与反馈
123456@qq.com),无需登录即可秒显您的专属 QQ 头像。