开环控制下的音圈马达如同“蒙着双眼的射手”,面对弹片的材料微观迟滞、温度剧变以及手机朝天朝地的重力下垂,开环马达无法获知镜头实际停在何处,稳态定位误差往往高达数十微米。
现代大底模组的解法是引入微米级霍尔位置闭环负反馈伺服系统(Closed-Loop VCM)。然而,控制学中有一条铁律:任何负反馈系统,如果信号处理和物理响应的“时间延迟”失控,负反馈就会在特定频率下彻底反相为正反馈,酿成系统崩溃与剧烈自激。本章将深入解析 VCM 闭环伺服的稳定边界,确立增益裕度(GM)与相位裕度(PM)的量产安全红线。
一、 闭环控制系统架构:霍尔高精度测量与 PID 算法
在闭环 VCM 马达侧壁,紧凑集成了一颗亚微米级分辨率的线性霍尔传感器(Linear Hall Sensor),并在镜筒动子侧面贴装了一块专用的微型感知磁钢。
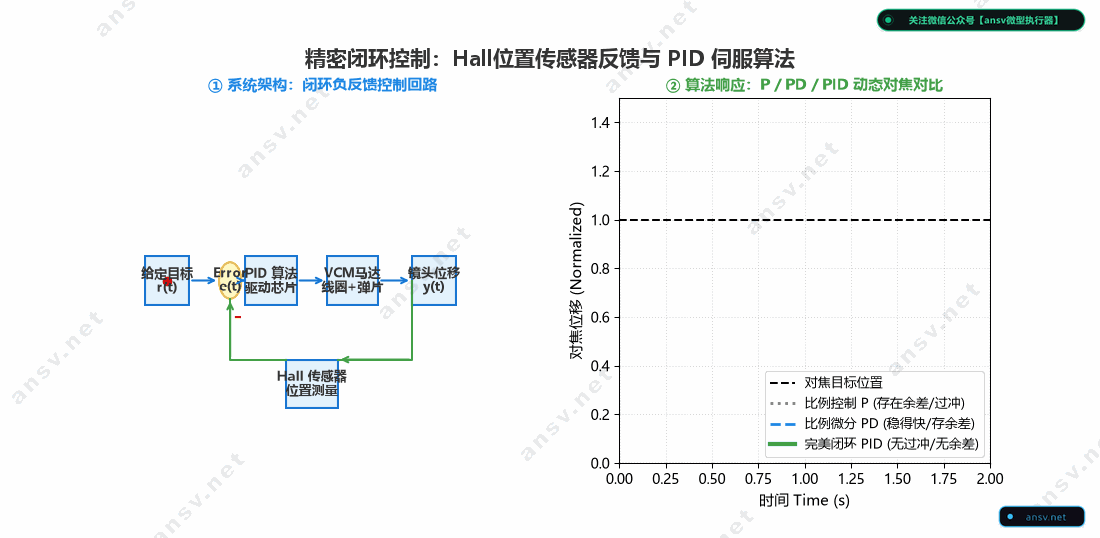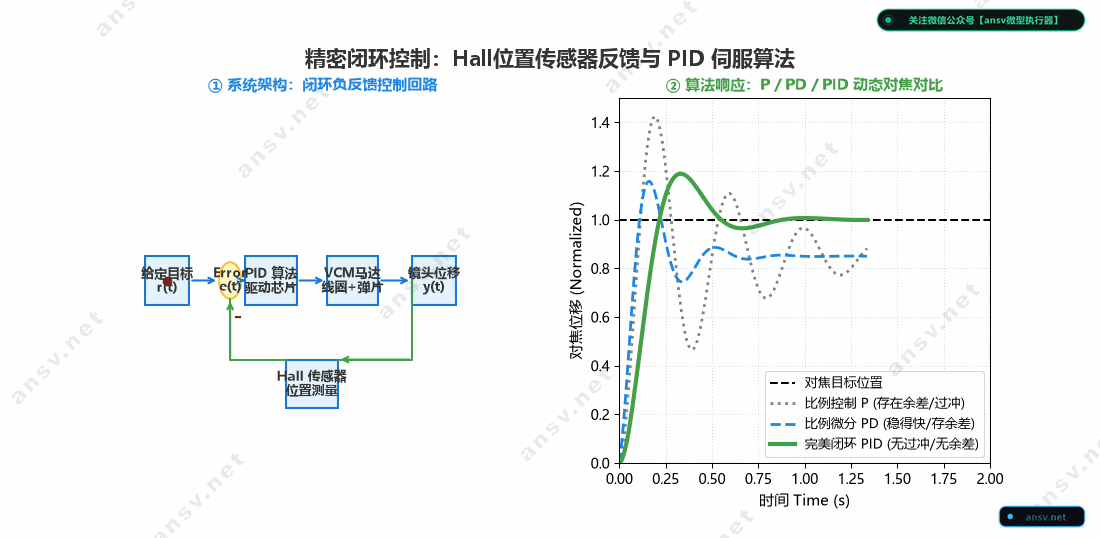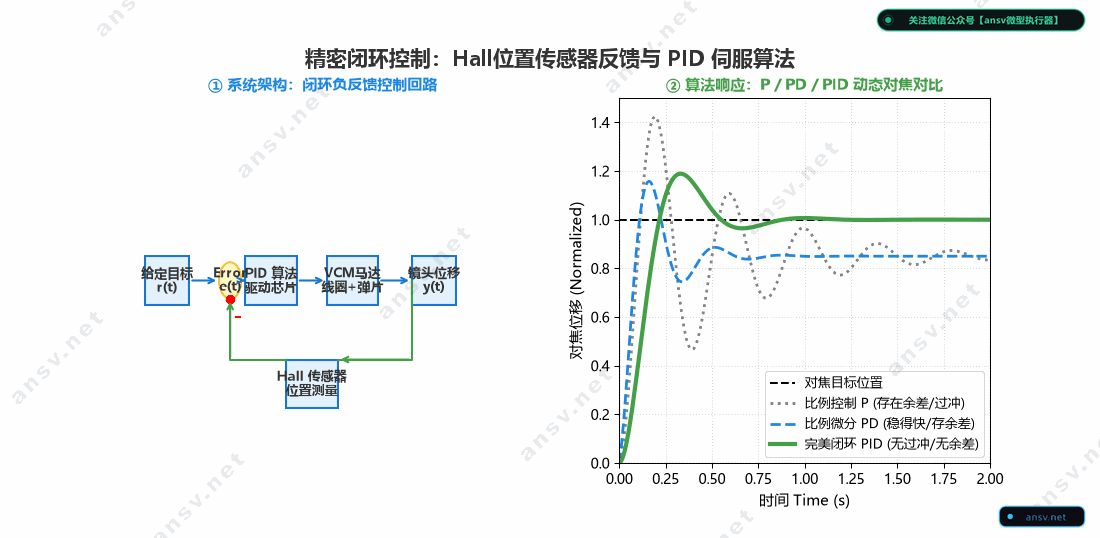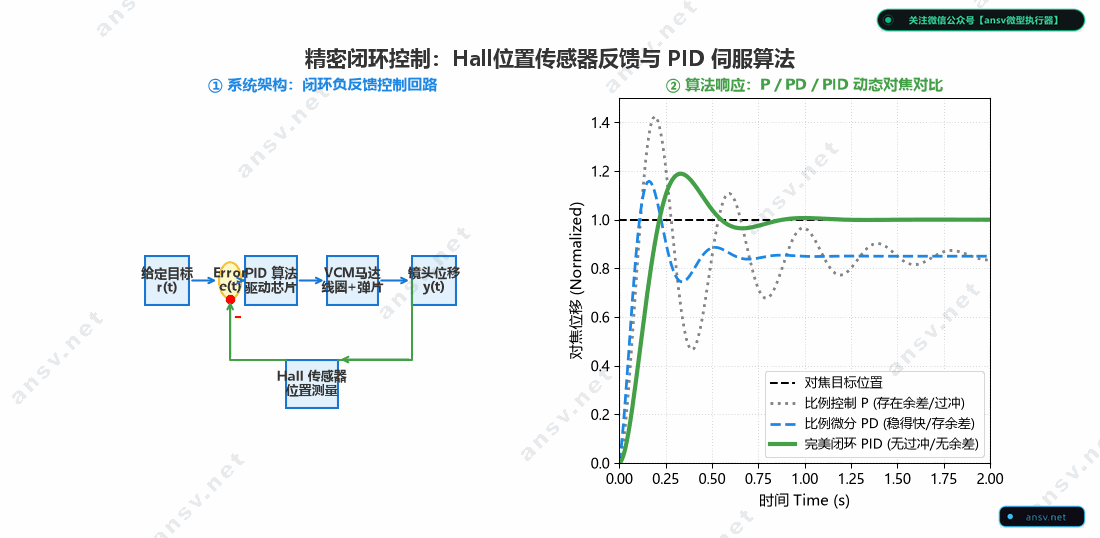
1. 负反馈伺服控制链路:
- 指令输入($r(t)$):ISP 或相机对焦算法通过 $I^2C$ 总线向驱动 IC 发送目标位置指令(例如目标位移 $180\,\mu\text{m}$);
- 位置实时采样($y(t)$):霍尔传感器感应感知磁钢的磁场强弱变化,通过内部高精度 ADC 实时解算出镜组当前的真实物理坐标;
- 误差解算($e(t)$):芯片内部算力单元实时求出控制偏差: $$e(t) = r(t) - y(t)$$
- PID 校正运算: $$u(t) = K_p e(t) + K_i \int e(t) dt + K_d \frac{de(t)}{dt}$$ 驱动芯片的数字伺服核心根据误差的当前大小(比例 P)、历史累积(积分 I)以及未来变化趋势(微分 D),动态调节 H 桥的驱动电流输出,驱动线圈产生修正推力,强力将镜筒牢牢锁死在目标位置。
2. 闭环带来的质的飞跃:
- 彻底消除重力下垂:无论手机如何翻转,重力偏置被积分项 $K_i$ 自动消除;
- 消灭位移迟滞:机械迟滞从开环的 $5\% \sim 8\%$ 锐减至 $0.5\%$ 以下;
- 合焦速度倍增:闭环驱动使镜组在极速冲刺后迅速进入阻尼刹车,合焦耗时大幅缩短。
二、 闭环稳定极限:为什么相位延迟达到 $-180^\circ$ 会发生自激啸叫?
闭环控制能解决问题,但也打开了通往“系统失稳”的潘多拉魔盒。
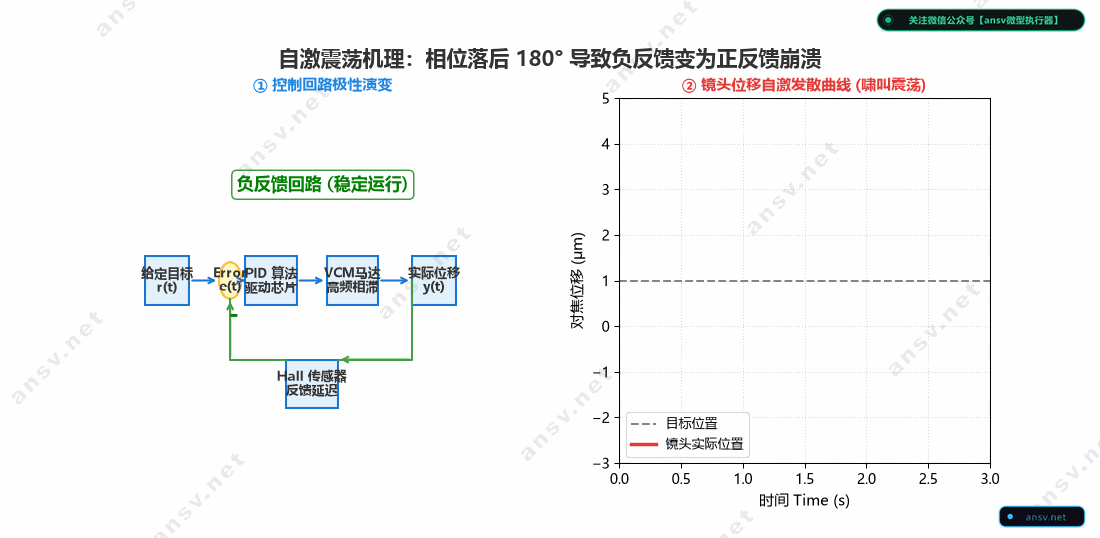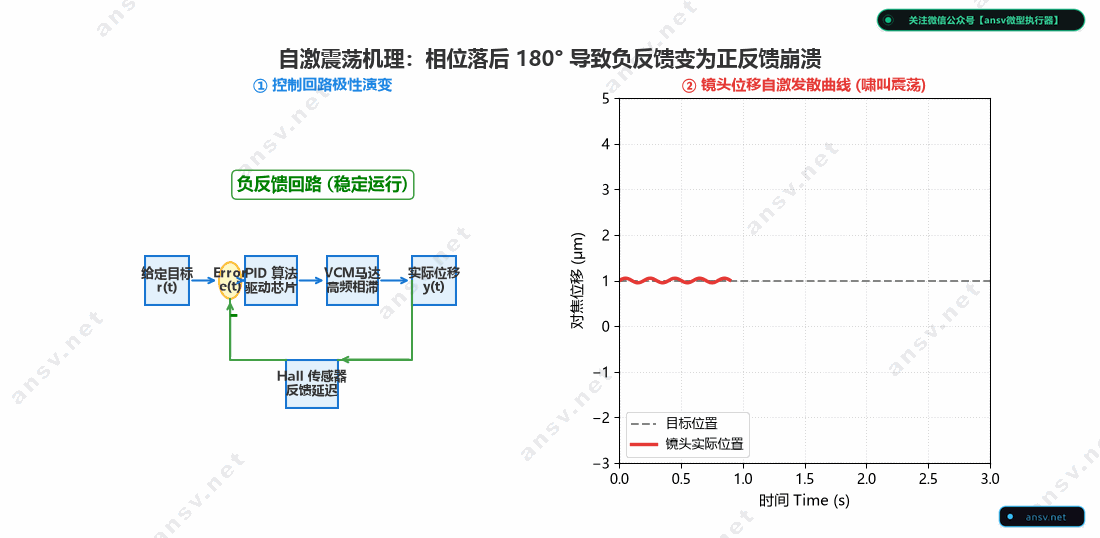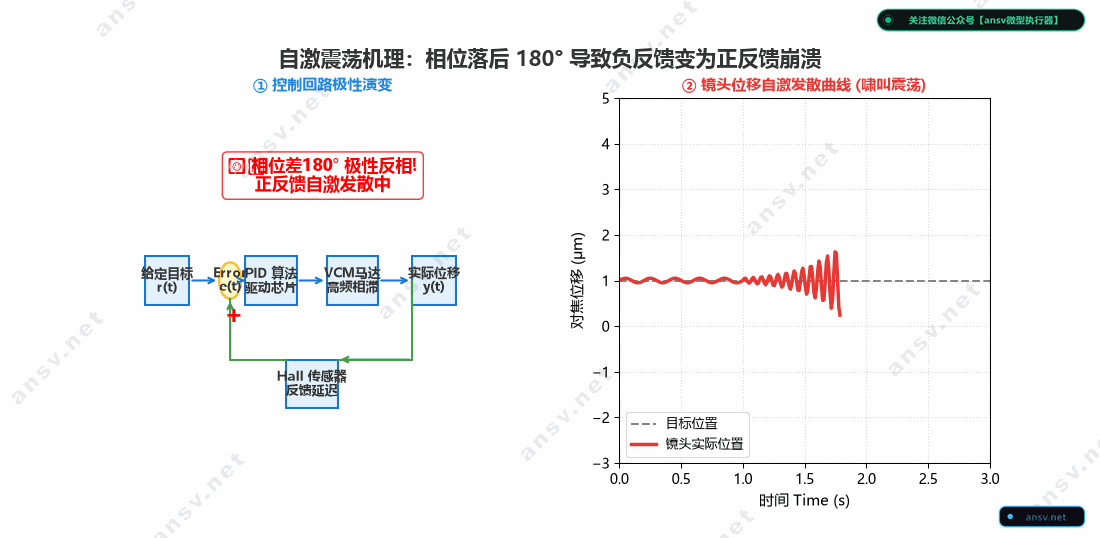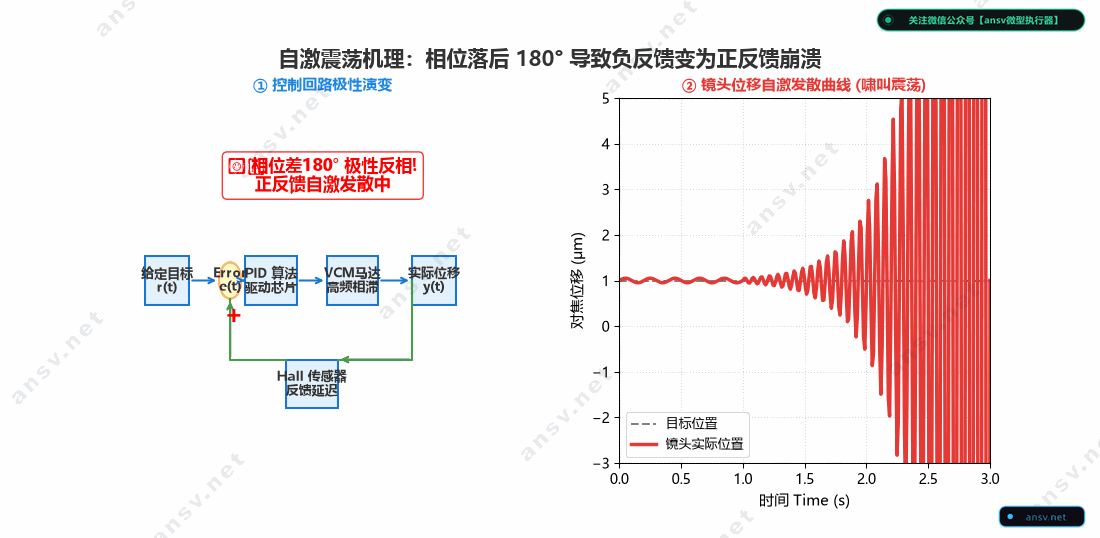
1. 负反馈的核心前提:极性相反
负反馈能够自我纠偏的核心物理前提是:反馈信号在极性上必须与误差相反(相差 $180^\circ$)。当镜头超前时,系统施加拉力;镜头落后时,系统施加推力。
2. 延迟累积与 $-180^\circ$ 极性反转
在真实物理系统中,驱动芯片采样计算、数字滤波、PWM 功率放大以及马达本身的机械惯性,都会产生不可逆的时间延迟(Time Delay)。在频域中,时间延迟表现为随频率升高而不断向下俯冲的相位滞后角(Phase Lag)。
当系统开环回路的总相位滞后达到 $-180^\circ$ 的那一瞬间:
$$\text{负负得正} \implies \text{负反馈彻底蜕变为正反馈!}$$3. 系统雪崩与刺耳高频啸叫
此时,一旦外部环境输入一个微不可测的底噪扰动,控制系统原本用来“纠正误差”的电流,由于动作慢了半个周期,反而正好踩在误差放大的节奏点上施加同向推力!
- 偏差被自身无限放大,位移振幅呈指数级发散失控(自激振铃);
- 物理表征:镜头在手机内部疯狂剧烈自激颤抖,驱动电流瞬间拉满饱和,马达芯片滚烫发热,并从模组内部传出极其刺耳、尖锐的高频“吱——吱——”自激啸叫声。
🚗 “迟钝司机”通俗隐喻:
这就像一个反应极度迟钝的司机。车身向左偏了,他过了足足半秒才打方向盘想往右扳。但在他打轮的这一瞬间,车身其实早已经因为惯性自己偏到了右侧护栏边——司机的这一把右打轮,反而直接把车送上了悬崖!这就是相滞 $-180^\circ$ 的正反馈车祸。
三、 闭环安全第一道防线:增益裕度(Gain Margin, GM)
为了防止系统在 $-180^\circ$ 自激点发生雪崩,控制工程设立了第一道不可逾越的安全防火墙——增益裕度(Gain Margin, GM)。
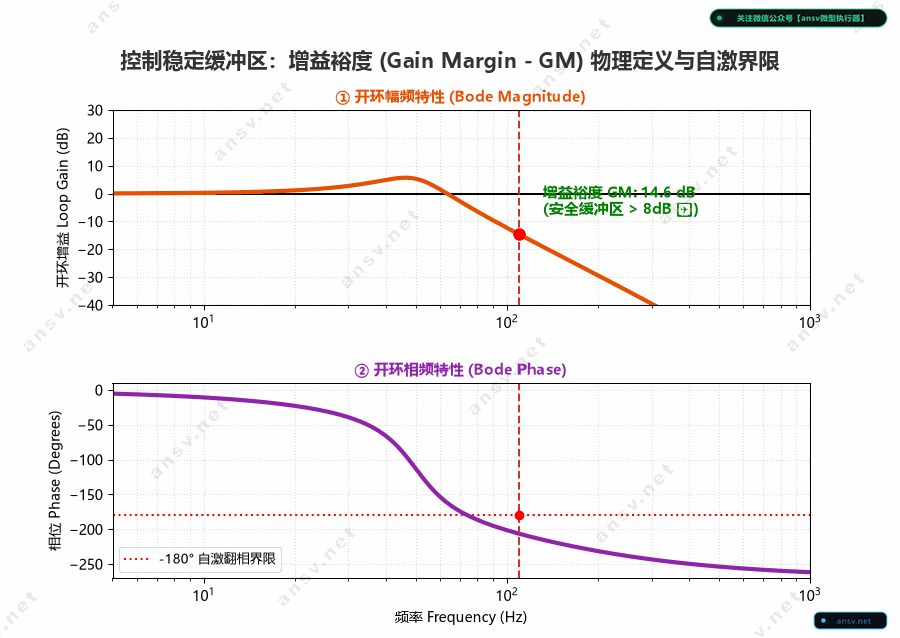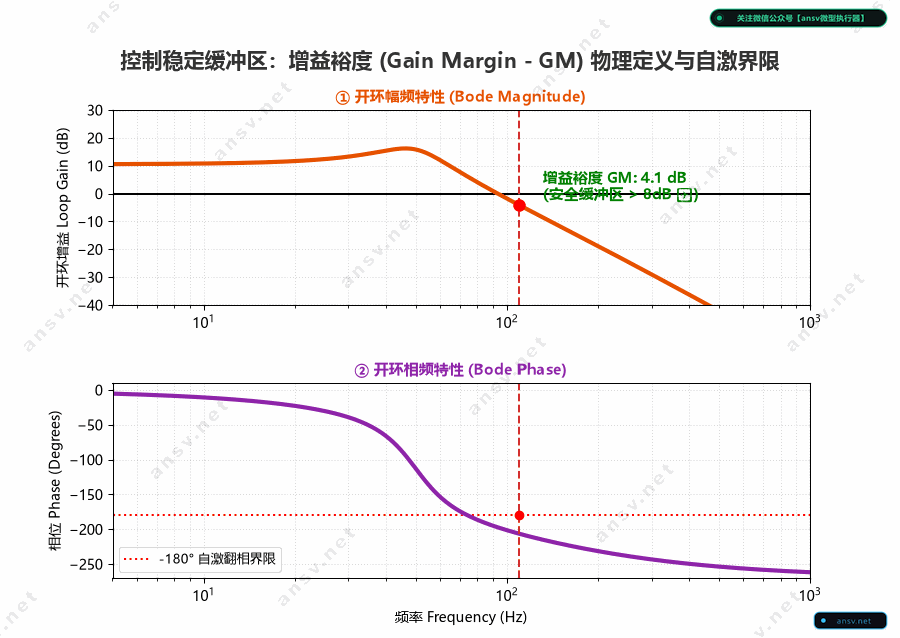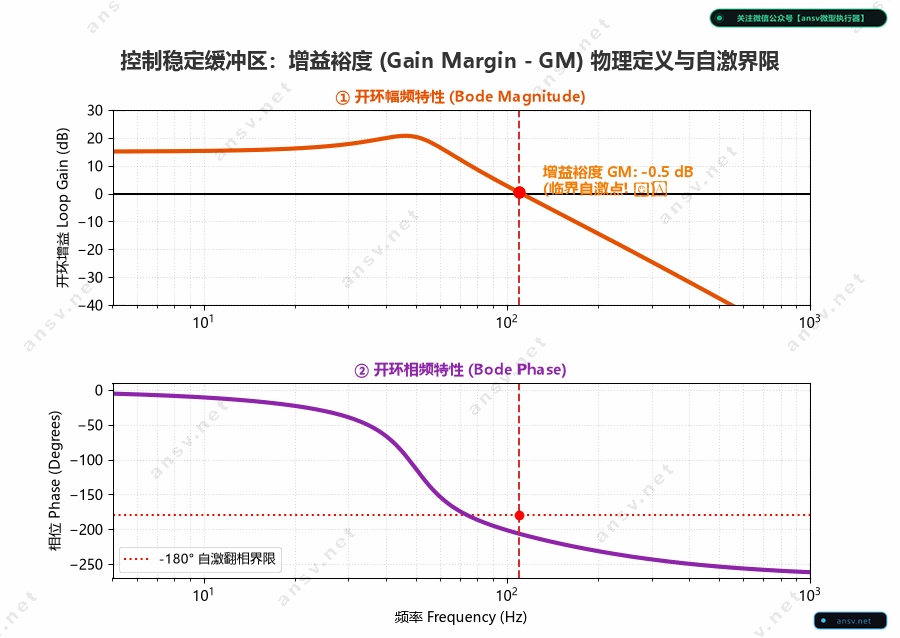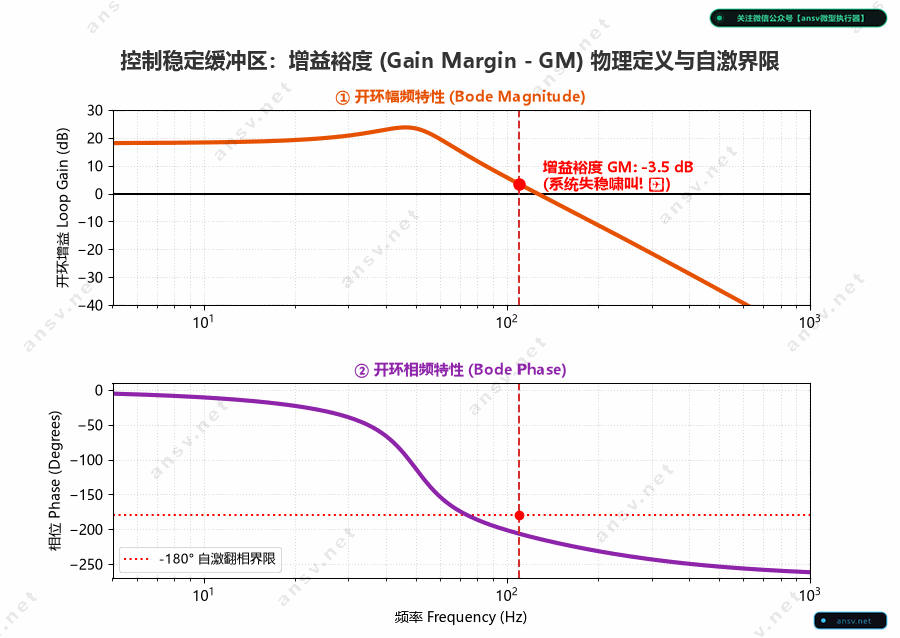
1. 增益裕度的严格数学定义:
当系统的开环回路总相角滞后衰减至 **$-180^\circ$(极性反转点)**时,此时的系统开环回路增益距离 **$0\,\text{dB}$(即 1 倍无衰减放大线)**之间所保留的安全高度差:
$$\text{GM} = 0\,\text{dB} - |G(j\omega_{-180^\circ})|_{\text{dB}}$$- 若在 $-180^\circ$ 处,回路开环增益为 $-14\,\text{dB}$,则意味着增益裕度为 $+14\,\text{dB}$(代表系统增益允许再放大 5 倍才触碰失稳边界)。
2. 量产工程硬性标准:$\text{GM} > 8 \sim 12\,\text{dB}$
在模组规模化量产中,不同批次的马达由于永磁体磁密公差、线圈绕组张力不同,其实际推力常数 $BL$ 存在 $\pm 10\% \sim 20\%$ 的离散性。
- 留出 $2.5 \sim 4$ 倍的安全缓冲:工程设计要求 $\text{GM}$ 必须大于 $8\,\text{dB}$(对应推力放大 $2.5$ 倍以上),确保哪怕抽检到电磁效率最激进的“体质特强”马达,系统也绝对不会在低温或特定工况下发生啸叫。
四、 闭环安全第二道防线:相位裕度(Phase Margin, PM)
如果说增益裕度是“防超速安全距离”,那么**相位裕度(Phase Margin, PM)**就是“司机的刹车反应时间余量”。
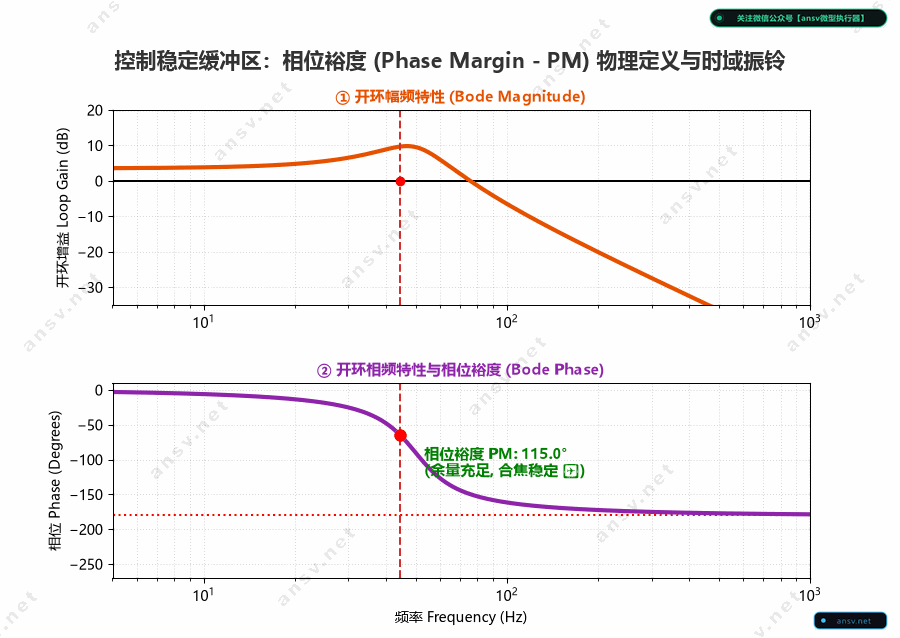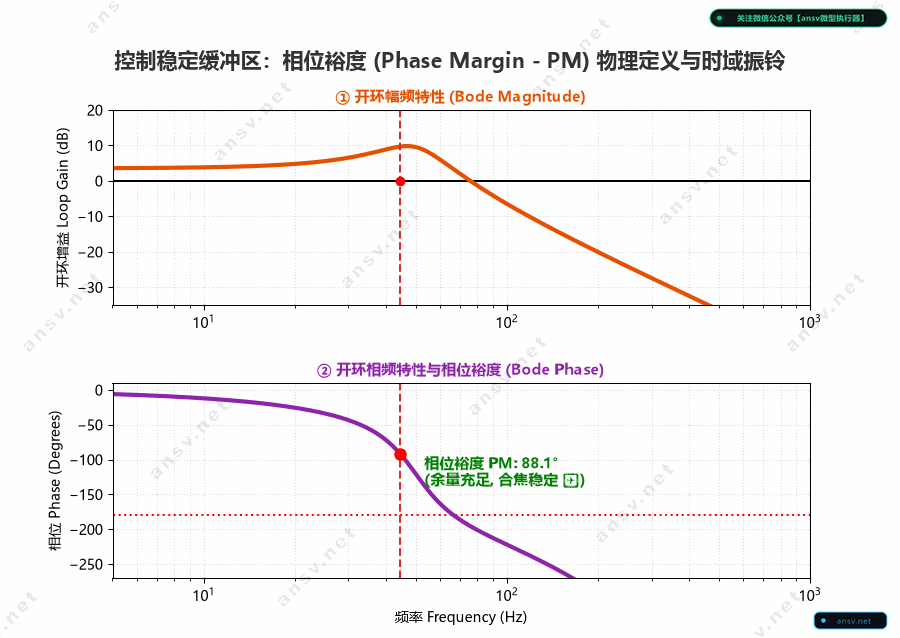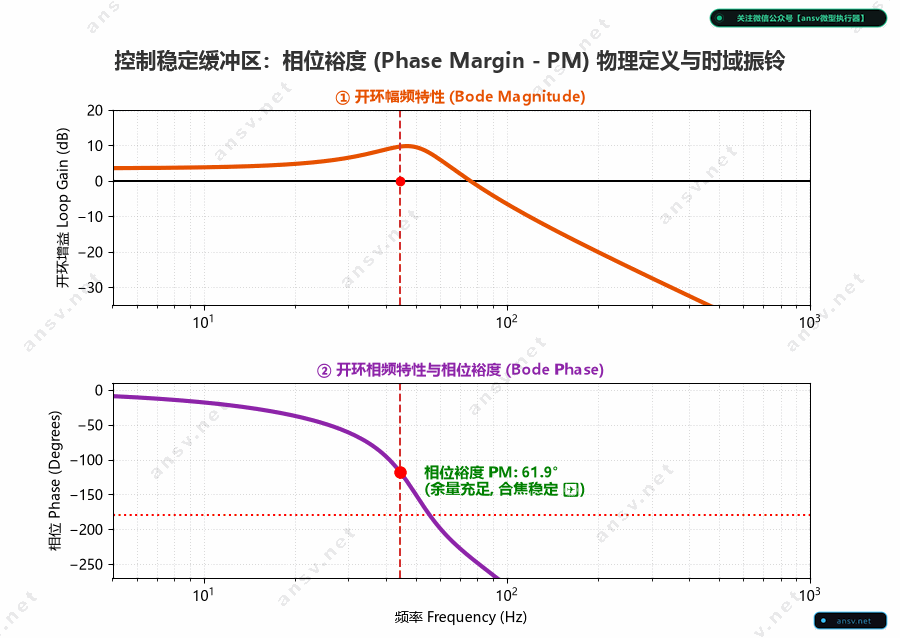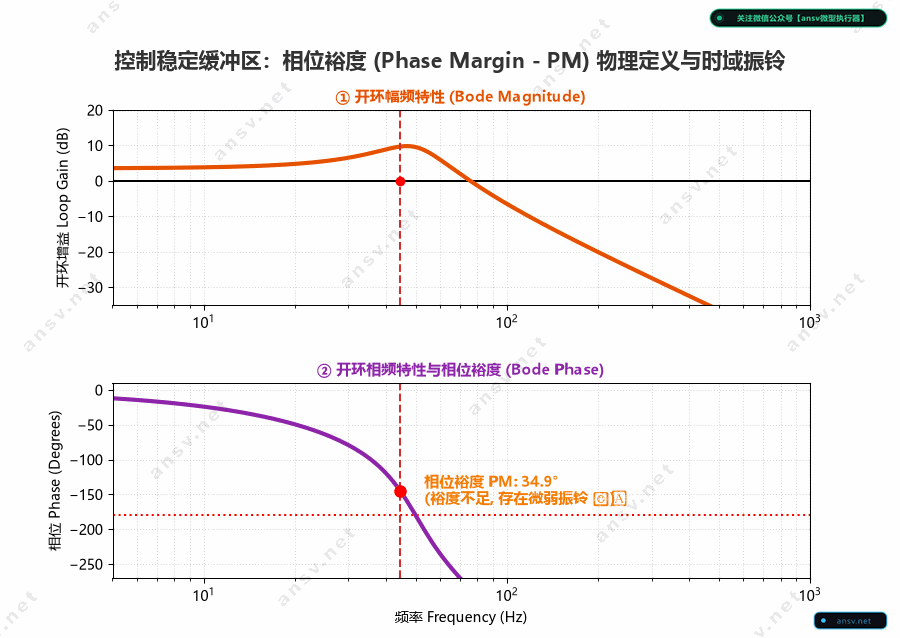
1. 相位裕度的严格数学定义:
当系统的开环回路总增益经过高频衰减、正好跌落到 **$0\,\text{dB}$(放大倍数等于 1,控制力临界穿越频率 $\omega_c$)**时,此时系统的相角距离 $-180^\circ$ 自激深渊红线之间的剩余安全夹角:
$$\text{PM} = 180^\circ + \angle G(j\omega_{0\text{dB}})$$2. 裕度高低的工程代价:
- $\text{PM} < 30^\circ$(严重不足):系统太贴近失控红线。阶跃响应时虽然冲刺极快,但在目标位置附近会伴随剧烈的机械振铃与来回抽搐,合焦极其拖泥带水;
- $\text{PM} > 70^\circ$(过分保守):系统稳定性极高,但闭环响应变得过分迟缓,牺牲了对焦爆发力与防抖跟随带宽;
- 工程黄金最佳区间:$\text{PM} \in [40^\circ, 60^\circ]$(通常标准设定在 $45^\circ \sim 50^\circ$)。
五、 电气相滞杀手:线圈电感 $L$ 为何让相位下探至 $-270^\circ$?
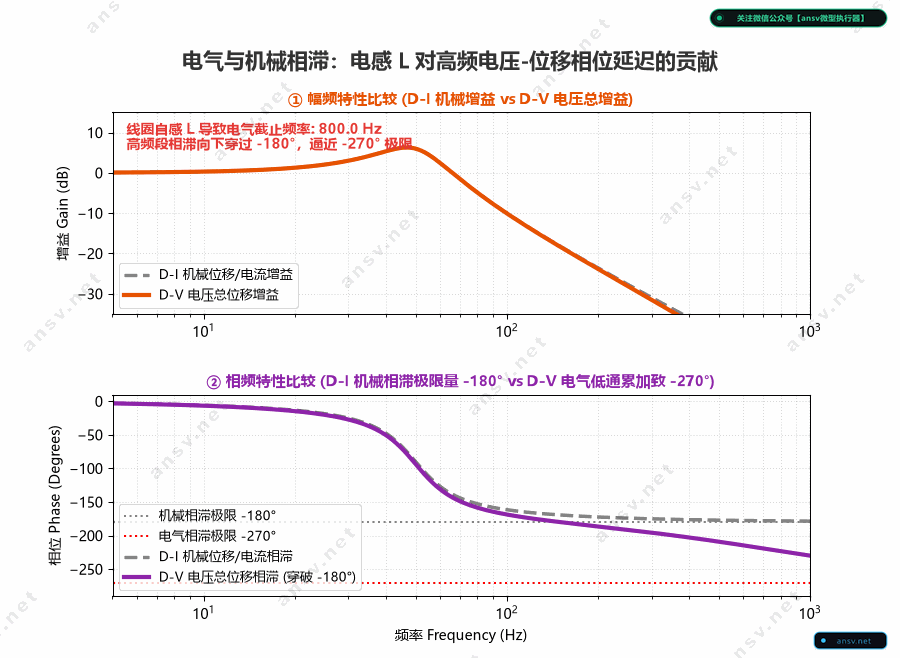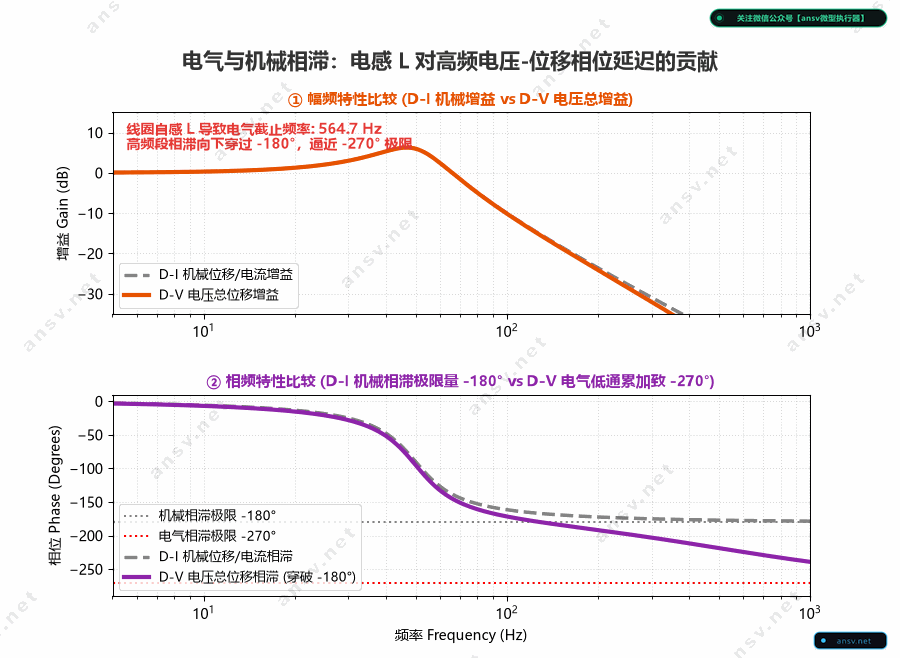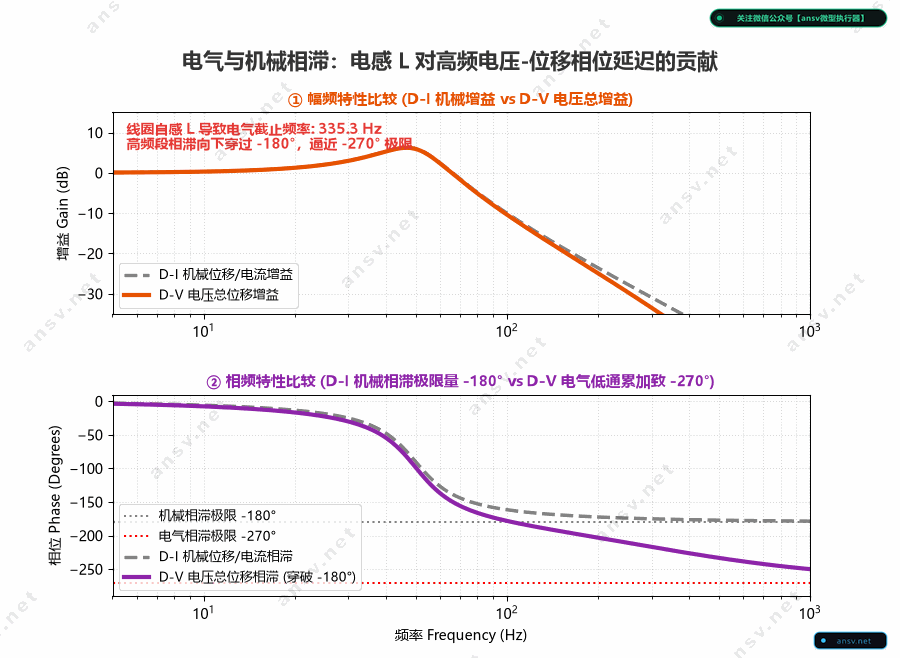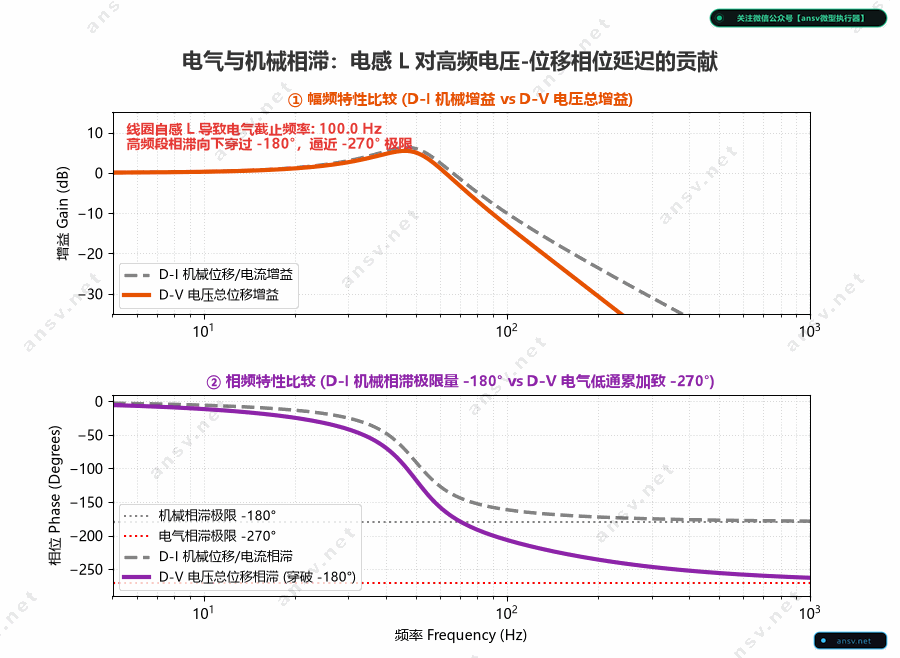
在理想的机械动力学分析中,二阶机械质量-弹簧系统的相角滞后极限是 $-180^\circ$。但在真实马达中,驱动电压与位移之间的相频曲线在高频下会跌破 $-180^\circ$,甚至一路俯冲下探至可怕的 $-270^\circ$!
这一现象的幕后黑手,正是被很多工程师忽视的——线圈自感 $L$。
1. 电气回路的一阶低通特性
马达线圈并非纯电阻,而是一个典型的 $RL$ 串联感性负载:
$$u(t) = i(t) R + L \frac{di(t)}{dt} + K_e v(t)$$线圈自身构成了一个一阶电气低通滤波器,其电气转折截止频率为:
$$f_e = \frac{R}{2\pi L}$$在高于 $f_e$ 的频段内,由于感抗 $\omega L$ 迅速增大,驱动电流相对于输入电压会产生额外的 $-90^\circ$ 电气相位滞后。
2. 机械相滞与电气相滞的叠加悲剧:
$$\text{总相角滞后} = \underbrace{-180^\circ}_{\text{二阶机械惯性滞后}} + \underbrace{-90^\circ}_{\text{一阶电感相滞}} = \mathbf{-270^\circ}$$- 大底模组的致命痛点:对于小型常规马达,线圈电感极小(几十微亨),$f_e$ 高达数万赫兹,影响微弱。但在 1 英寸大底防抖或长焦潜望马达中,为了获得大推力,线圈圈数极多,电感量飙升至毫亨($\text{mH}$)级别,电气转折频率骤降到 $100 \sim 200\,\text{Hz}$ 附近!
- 后果:额外的电气相滞像一柄尖刀,在中频段疯狂蚕食相位裕度 PM,迫使工程师不得不下调闭环控制带宽(通常被卡死在 $60 \sim 80\,\text{Hz}$ 以下无法突破),导致对焦迟钝、暗光拍照防抖失败。
3. 电磁硬件级的破局解法:海尔贝克(Halbach)磁路
既然匝数 $N$ 增多会导致电感以平方关系剧增($L \propto N^2$),如何不增加圈数却获得大推力?
- 采用 海尔贝克(Halbach)永磁阵列,在有限空间内将气隙磁感应强度 $B$ 大幅提高 $30\% \sim 50\%$;
- 在维持推力常数 $BL$ 不变的前提下,大幅减少线圈匝数 $N$,将线圈电感 $L$ 削减数倍,从电磁底层根治高频相位坍塌,拓宽伺服系统的物理带宽上限。
本章小结
- 闭环的双刃剑:微米级霍尔负反馈与 PID 锁紧消除了重力姿态下垂与迟滞,但也带来了 $-180^\circ$ 极性反转正反馈啸叫的自激风险。
- 量产双重红线:增益裕度 $\text{GM} > 8\,\text{dB}$,相位裕度 $\text{PM} \in [40^\circ, 60^\circ]$,这是马达稳定不振铃的生命防线。
- 电感相滞治理:警惕线圈自感 $L$ 引入的额外 $-90^\circ$ 相角下潜(直奔 $-270^\circ$),采用 Halbach 磁路提升磁密、精简线圈圈数是顶尖马达的降感秘籍。
在守住了闭环稳定裕度之后,如何在时域中将几十毫秒的对焦过程进一步压缩至极限?**能否在不增加功耗的前提下利用反向脉冲直接勒死余震?**下一章我们将深入前沿驱动控制算法与双向中置架构。
👉 下一篇:6.1 毫秒级极速对焦算法:过驱动(猛踩油门)与有源刹车(挂倒挡)时域协同
本文引用与技术讨论规范
作者:陈亚明(Tony Chen)|微型电磁执行器数字化研发专家
原始出处:ansv.net
本文链接:https://ansv.net/knowledge-base/vcm-linear-motor/05-closed-loop-servo-and-stability-margins/
版权声明:除另有说明外,本文原创文字、公式与原创图示采用 CC BY-NC-ND 4.0(署名—非商业性使用—禁止演绎)协议授权。欢迎在署名、注明原文链接且仅作非商业用途的前提下转载;不得改编、删改或拆分原文内容。
除非另有明确说明,文中涉及的第三方商标、专利附图、产品图片及其他第三方素材,均不在本 CC 协议授权范围内,相关权利归其各自权利人所有。
如有技术交流,欢迎联系:hi@ansv.net。
💬 探讨与反馈
123456@qq.com),无需登录即可秒显您的专属 QQ 头像。