如果我们拿到一颗全新的微型音圈马达,既不知道其内部具体的磁铁尺寸,也不清楚阻尼胶的点涂剂量,该如何定量透视它的力学与控制性格?
在现代执行器工程中,**时域瞬态分析(Time Response Analysis, TRA)与频域响应分析(Frequency Response Analysis, FRA)**是诊断马达动态体征的“心电图与核磁共振”。时域阶跃响应直接反映对焦的爆发力与刹车稳态,而频域 Bode 图则揭示了系统在面对高频振动与防抖跟踪时的增益衰减与相位迟滞。本章将系统搭建 VCM 的时频域双重诊断坐标系。
一、 时域瞬态分析(TRA)与阶跃响应定义
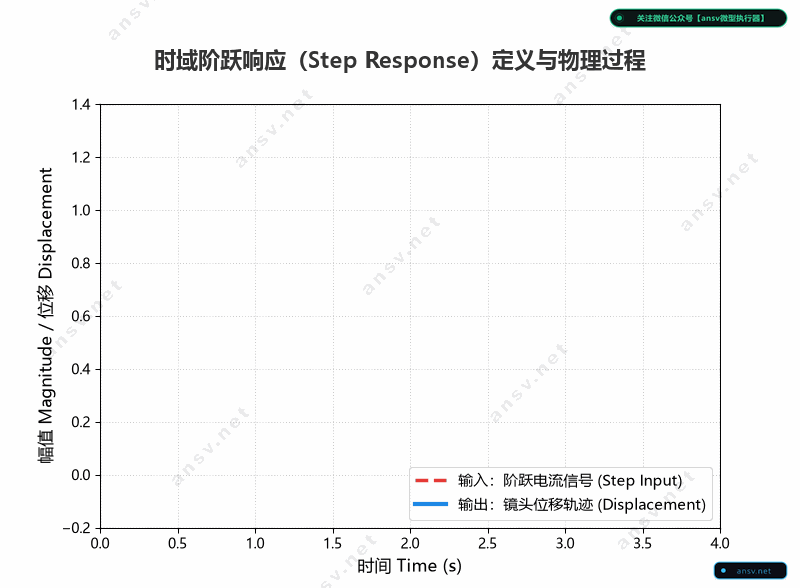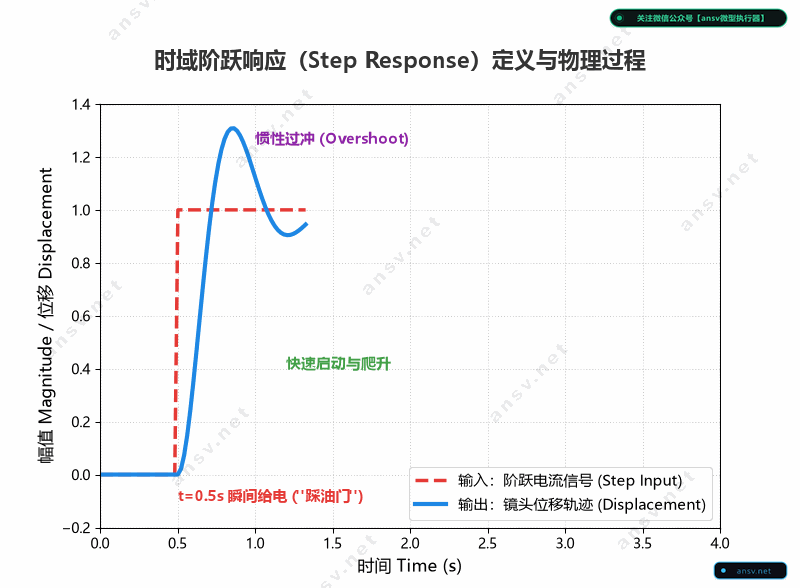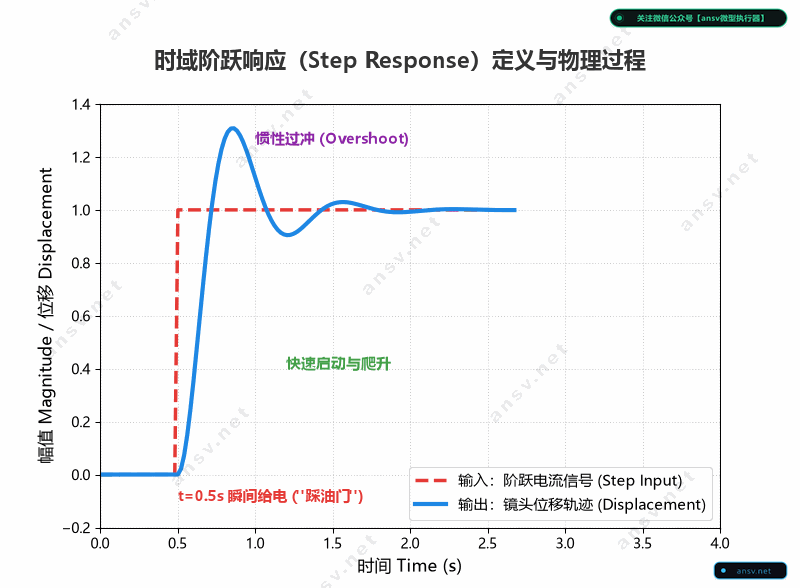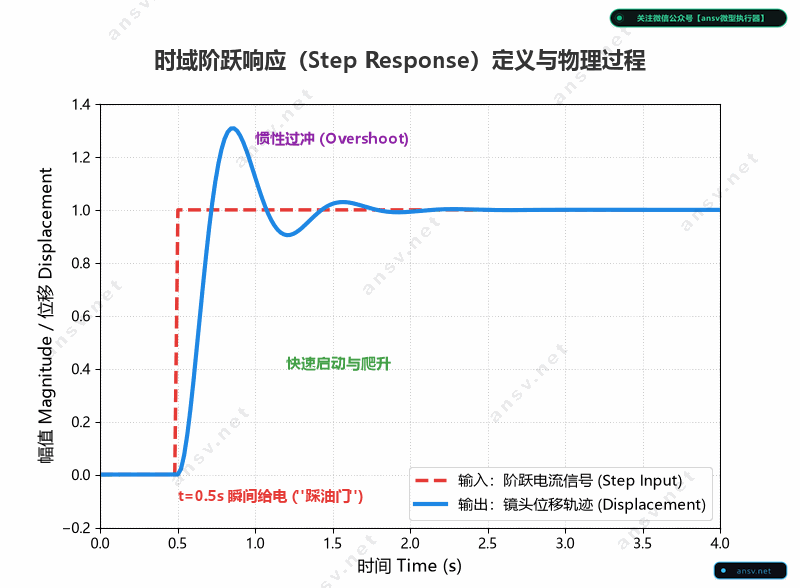
时域分析中最经典的激励是阶跃信号(Step Function):在系统静止时,突然注入一个恒定幅值的目标阶跃电流($I(t) = I_0 \cdot u(t)$),记录镜头位移 $x(t)$ 从零起步、加速爬升、过冲振荡并最终收敛稳定的瞬态轨迹。
🚗 跑车动态隐喻:
阶跃响应对应着真实拍摄对焦时的极限操作——**“瞬间一脚地板油到底,随后在微米级终点稳稳踩死刹车”**的力学全过程。
二、 三种经典阻尼状态对比与工程取舍
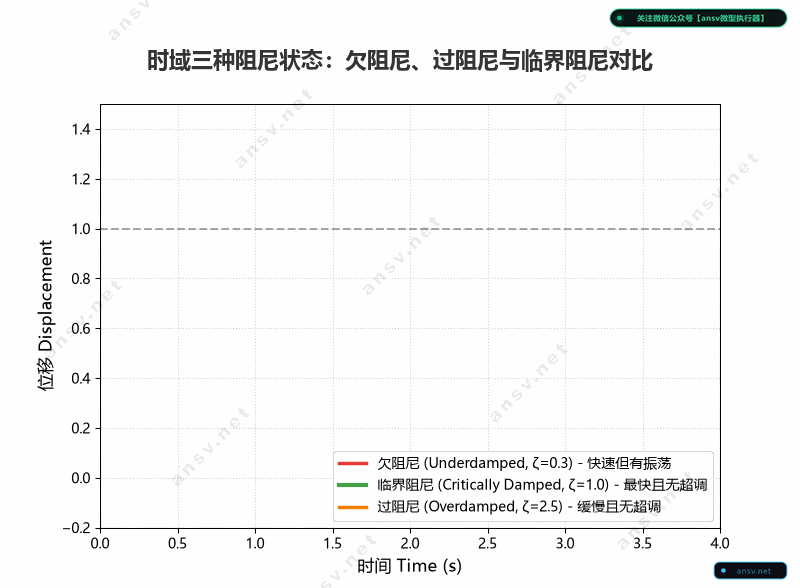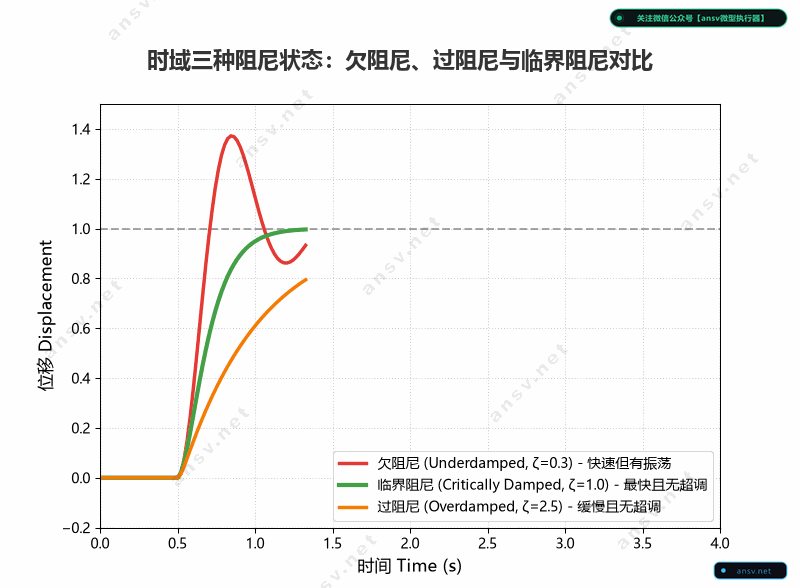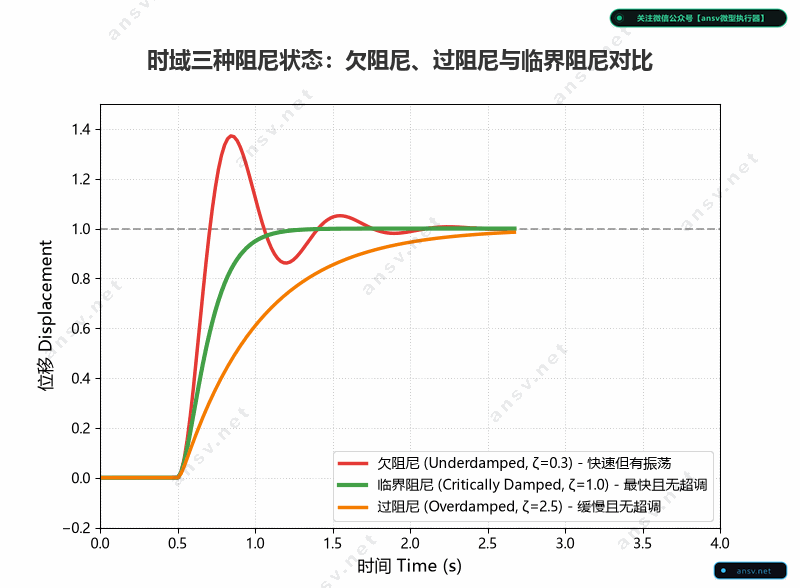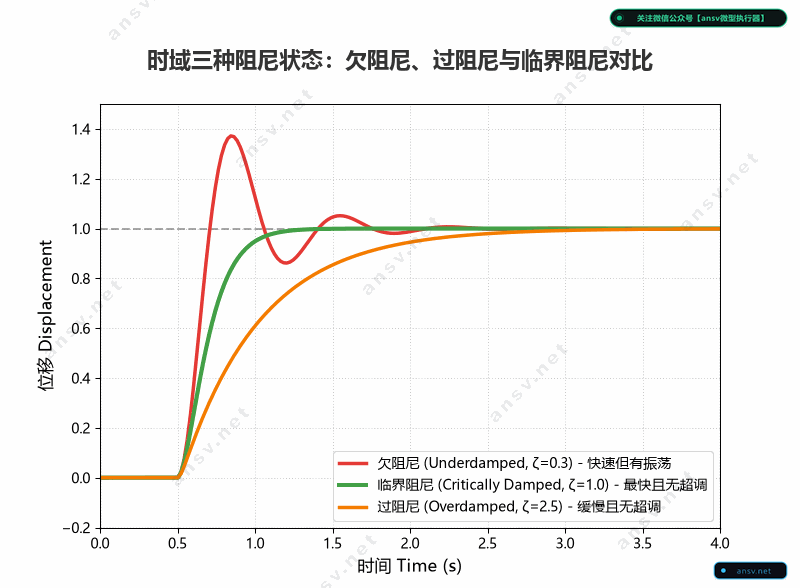
根据二阶振动方程的特征根判别式,系统的阻尼比 $\zeta = \frac{r}{2\sqrt{m \cdot k}}$ 决定了时域响应的三种迥异命运:
1. 欠阻尼状态(Underdamped, $\zeta < 1$)
- 运动特征:起步极快,加速度极大;但在接近目标位置时无法及时刹车,产生显著的惯性过冲(Overshoot),并在目标线两侧伴随数个周期的持续衰减振荡(振铃)。
- 对焦表现:画面在合焦瞬间反复闪烁、前后拉扯拉风箱。
2. 过阻尼状态(Overdamped, $\zeta > 1$)
- 运动特征:由于黏滞阻尼力过大,系统完全没有任何位移过冲;但动子爬升极为迟钝缓慢,如同被浸泡在浓稠的重机油中。
- 对焦表现:镜头动作像慢动作回放,合焦延迟极其严重,用户抓拍时必然糊片。
3. 临界阻尼状态(Critically Damped, $\zeta = 1$)
- 运动特征:伺服控制与动力学调优的黄金分割点。在保证完全没有位移超调的前提下,以理论上的最短物理时间单调上升收敛至稳态终点。
- 工程目标:优秀的闭环对焦算法与结构设计,核心目标就是通过算法前馈与反馈补偿,将等效闭环阻尼比塑造至 $\zeta \approx 0.707 \sim 1.0$ 的最佳区间。
三、 瞬态对焦性能的核心指标体系
评价一颗马达对焦好坏,主要考量三大关键量化参数:
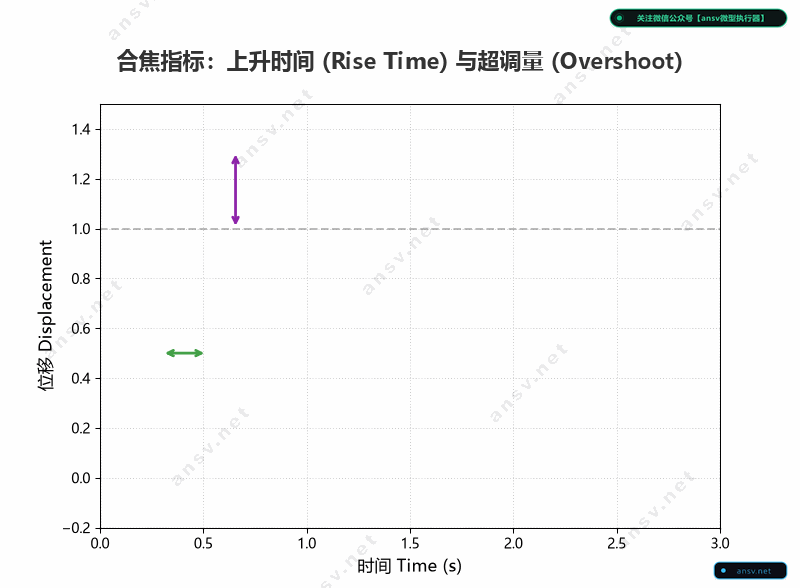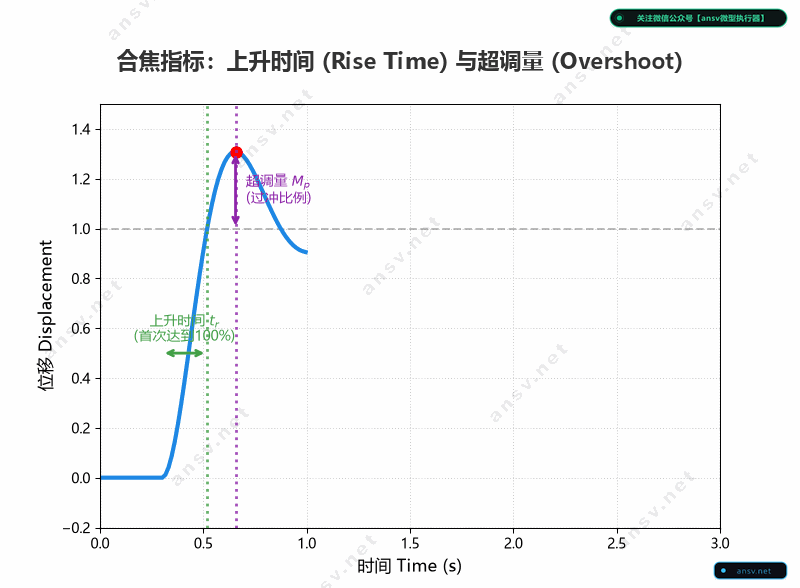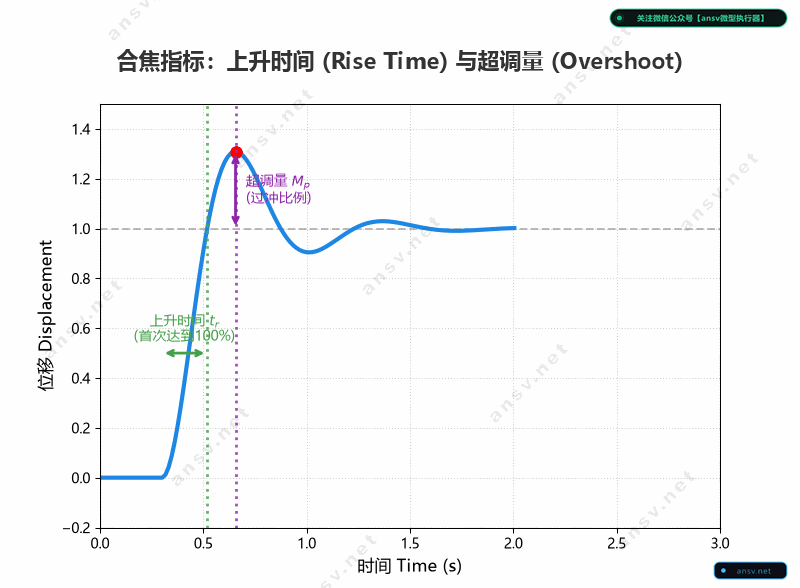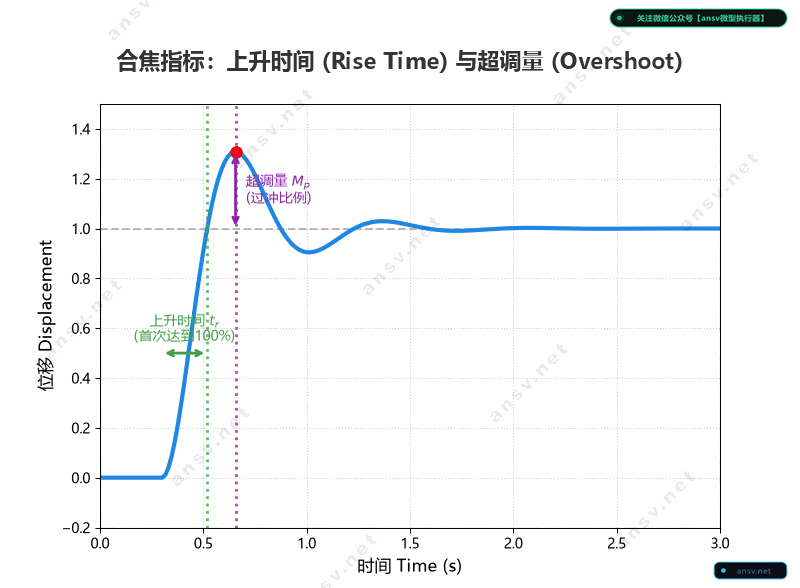
- 上升时间(Rise Time, $t_r$):
- 定义:位移曲线从稳态终点的 $10\%$ 爬升至 $90\%$ 所需的时间。
- 物理意义:直接反映马达在瞬间启动时的爆发力与极限推重比($BL/m$)。
- 超调量(Overshoot, $M_p$):
- 定义:镜组冲出目标平衡位置的最大偏差百分比: $$M_p = \frac{x_{\max} - x_{\text{steady}}}{x_{\text{steady}}} \times 100\%$$
- 物理意义:超调量过大说明惯性太大或刹车不及,直接导致光学对焦平面的反复冲刷与拉风箱。
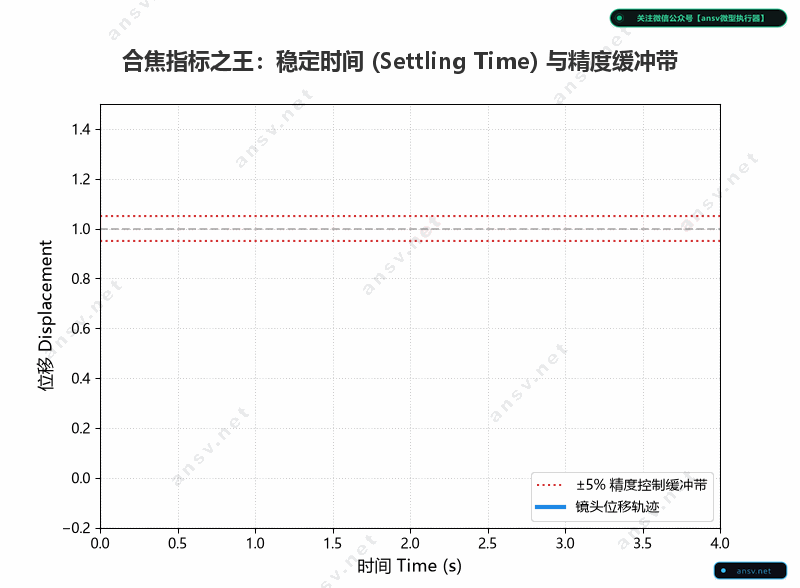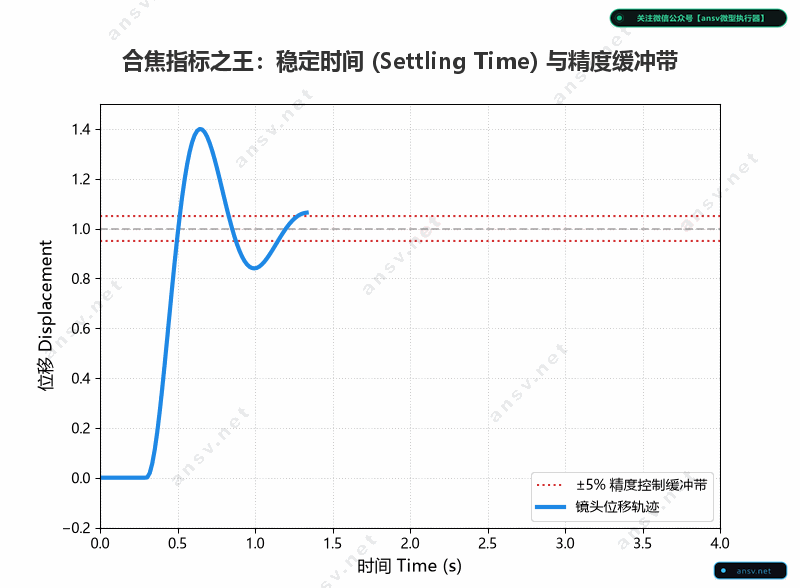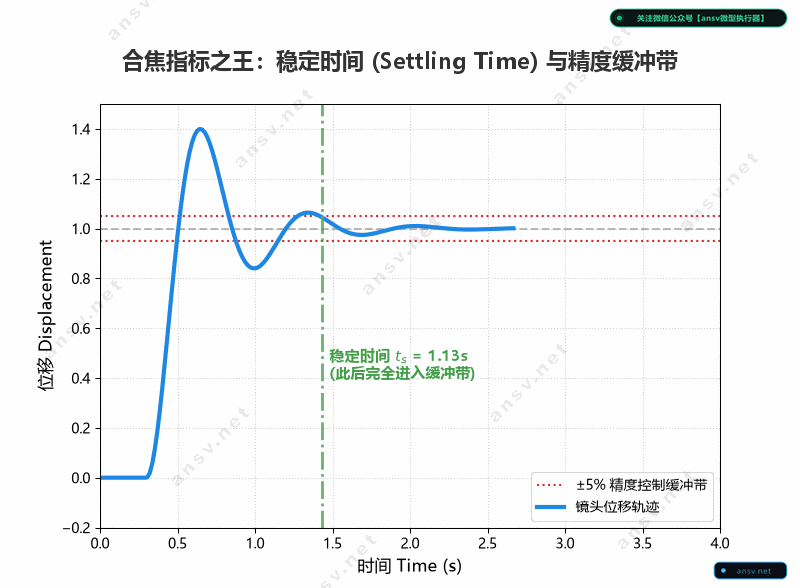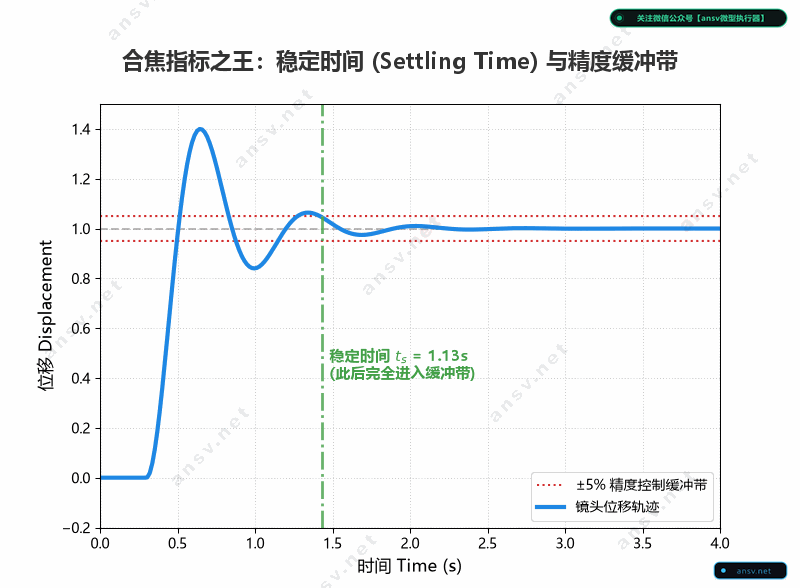
- 稳定时间(Settling Time, $t_s$)——对焦性能之王:
- 定义:曲线位移包络完全收敛并**永久驻留在对焦允许精度缓冲带(如 $\pm 5\%$ 振幅或 $\pm 2\,\mu\text{m}$ 绝对误差带)**之内所需的总耗时。
👑 对焦性能金法则:
起步快不叫真的快,能用最短时间稳稳刹死在对焦精度带里才叫快!
稳定时间 $t_s$ 是衡量马达机械品质与闭环算法优劣的终极考核线。
四、 静态非线性:位移迟滞与限位硬防撞
在低速准静态调试中,马达还会展现出时域难以察觉的力学非线性:
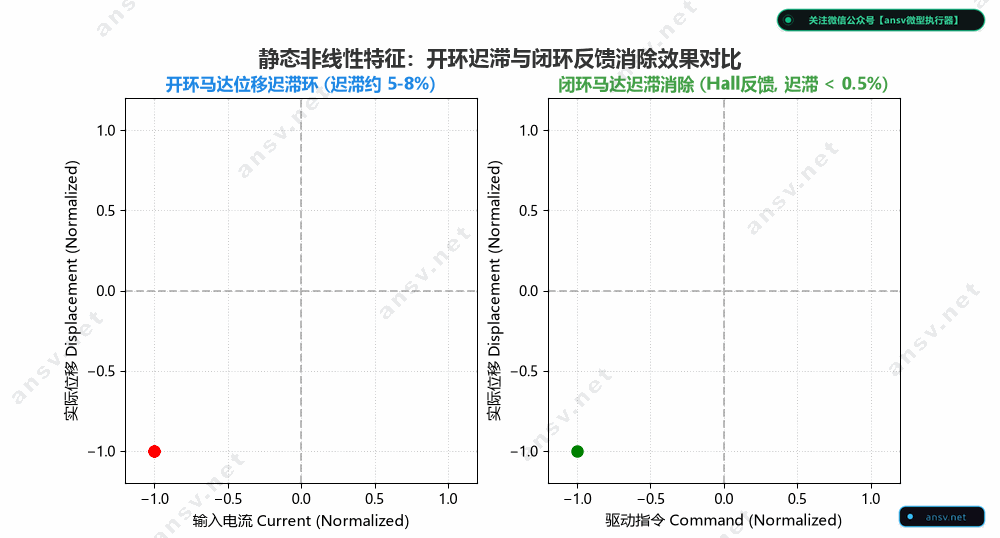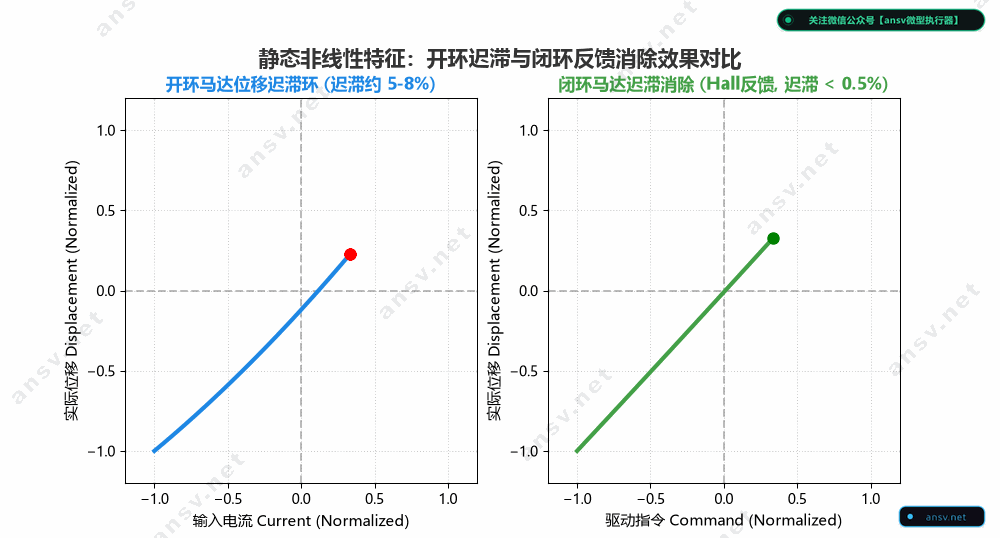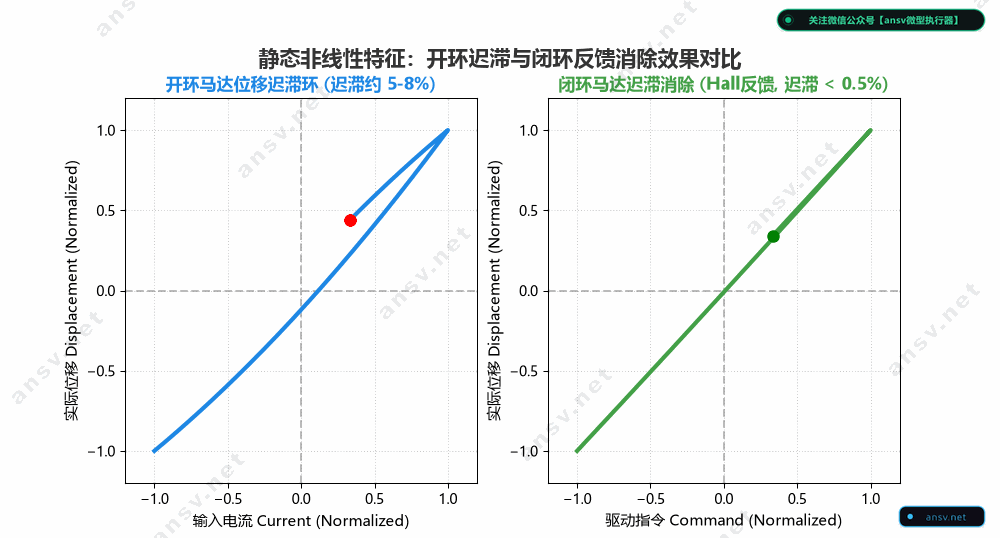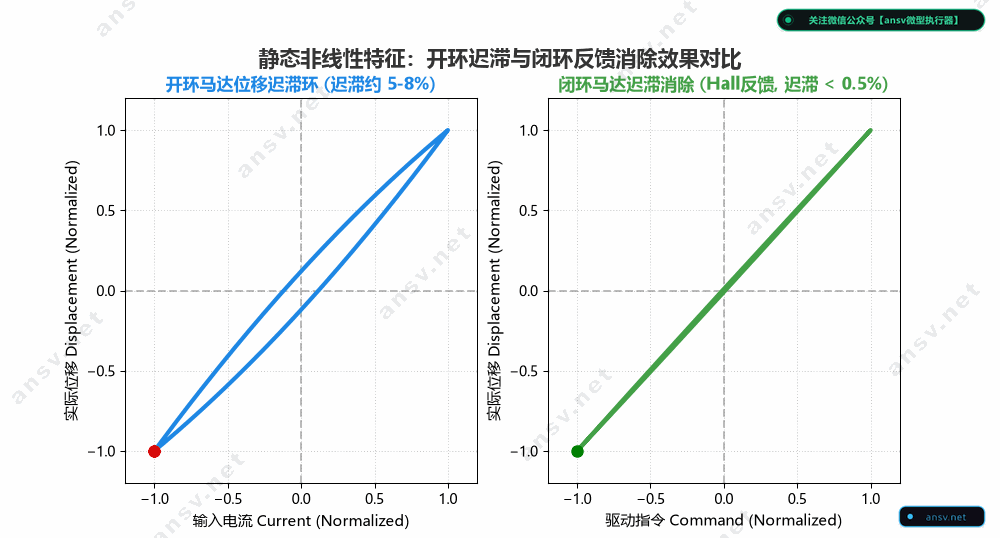
1. 位移迟滞(Hysteresis)
- 现象:缓慢增大电流(去程)到达某一位置,再逐渐减小电流(回程)返回时,同一电流点对应的镜片实际位移不重合,形成一条闭合的迟滞回环。
- 数值对比:传统开环 VCM 迟滞通常高达 $5\% \sim 8\%$;现代霍尔闭环 VCM 依赖高频负反馈伺服,能将迟滞强力压缩至 $0.5\%$ 以下。
- 物理根源:主要来自金属悬挂弹片的晶界微观剪切摩擦,以及永磁体和导磁轭铁(Yoke)的微观磁滞损耗。
2. 限位防撞与加速度冲击(Hard Stop Collision)
- 当马达全速冲刺到机械物理行程死点(如无穷远机械底座或微距顶盖限位)时,若无减速控制,动子会与结构壳体发生剧烈硬碰撞。
- 在测试台架上,可在加速度传感器波形上抓取到急剧密集的高频振动毛刺峰峰值($V_{pp}$)。毛刺不仅造成机械磨损与碎屑,还会发出恼人的清脆撞击异响(Tick 杂音)。
五、 频域响应分析(FRA)与 Bode 图生成原理
如果说时域响应是跑车直线加速测试,那么频域分析就是全频段的“抗震耐受力体检”。
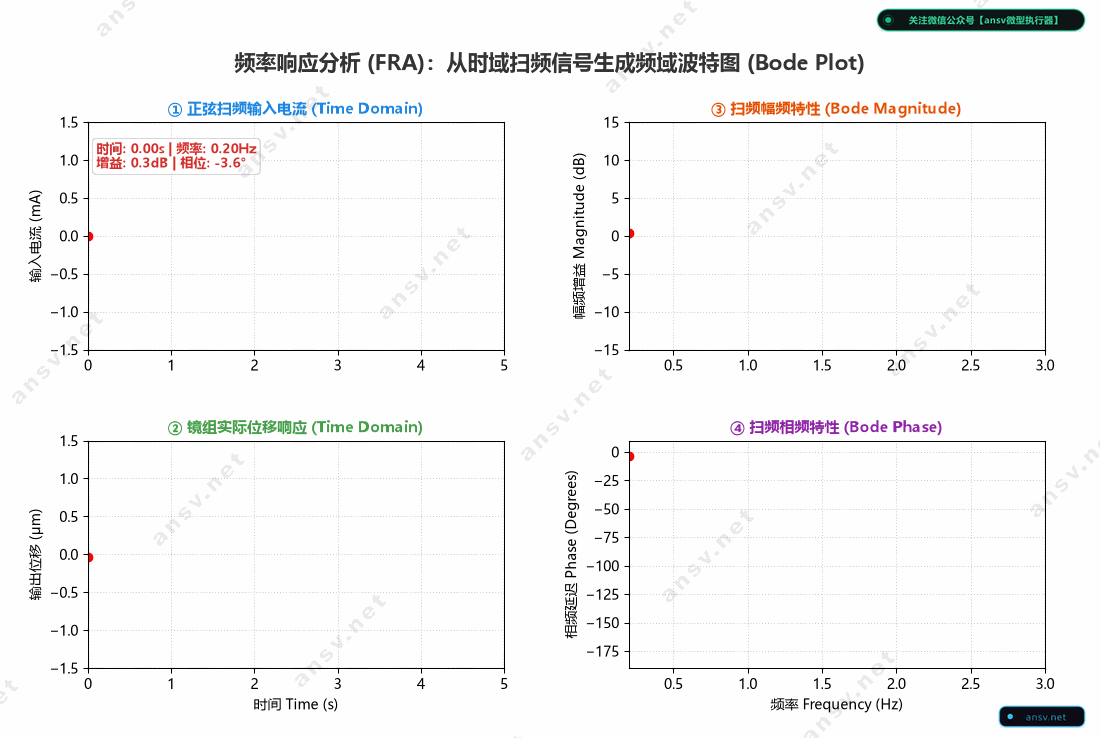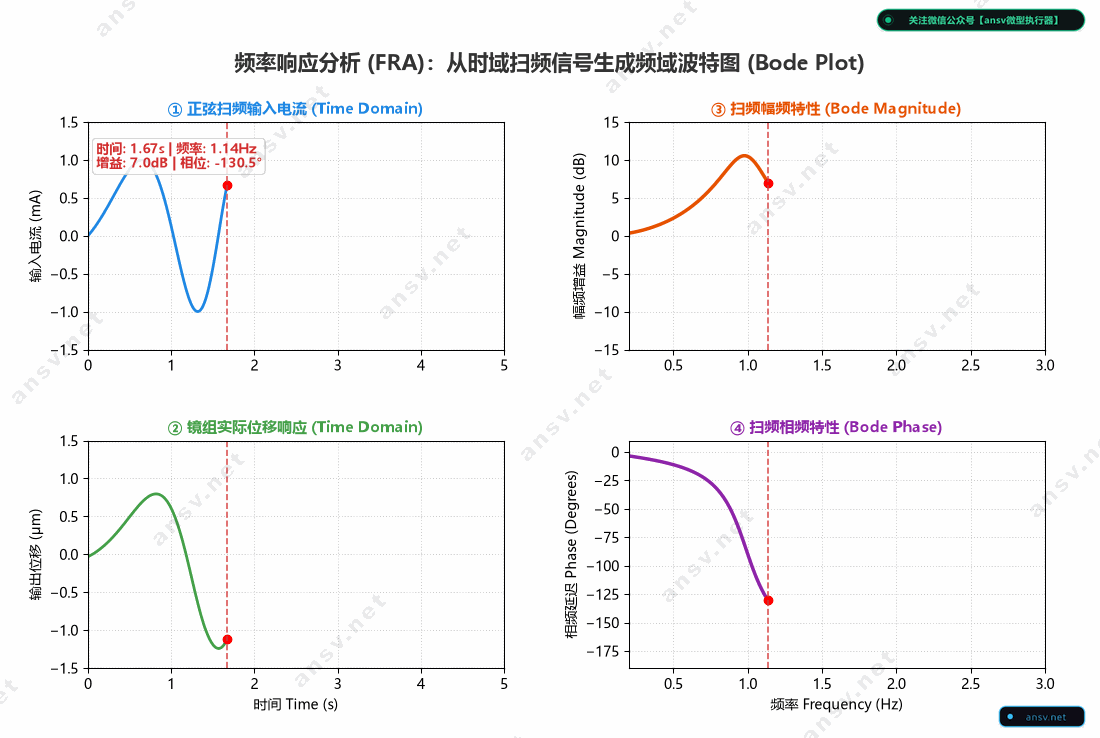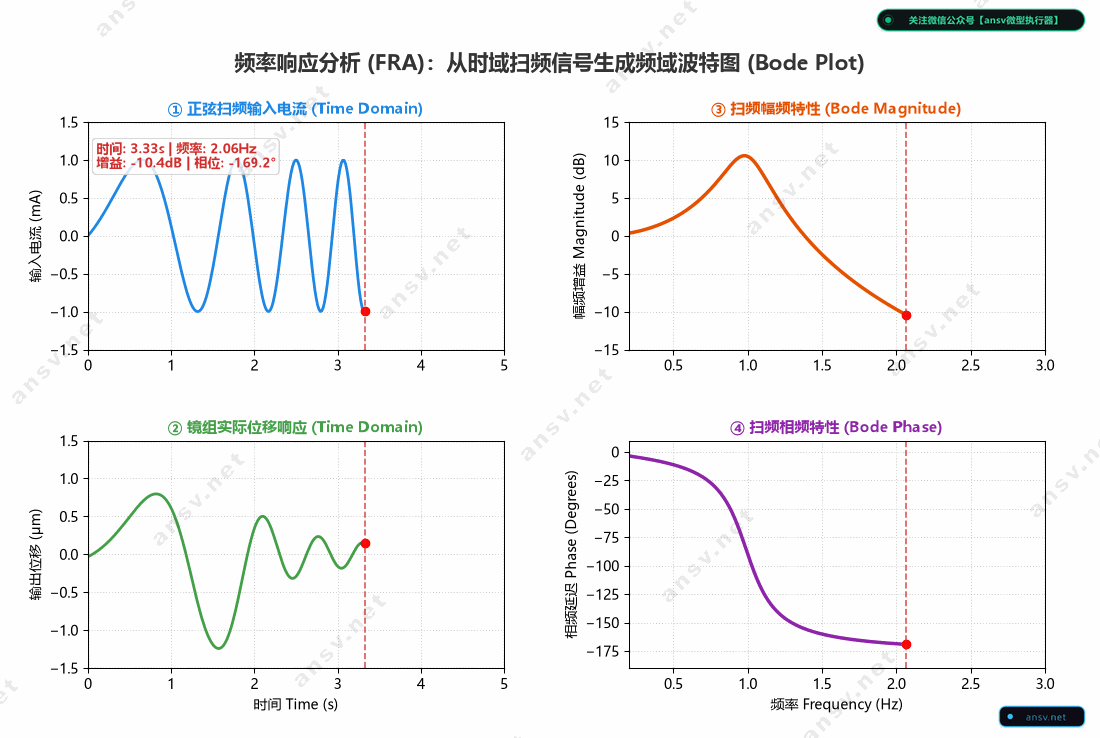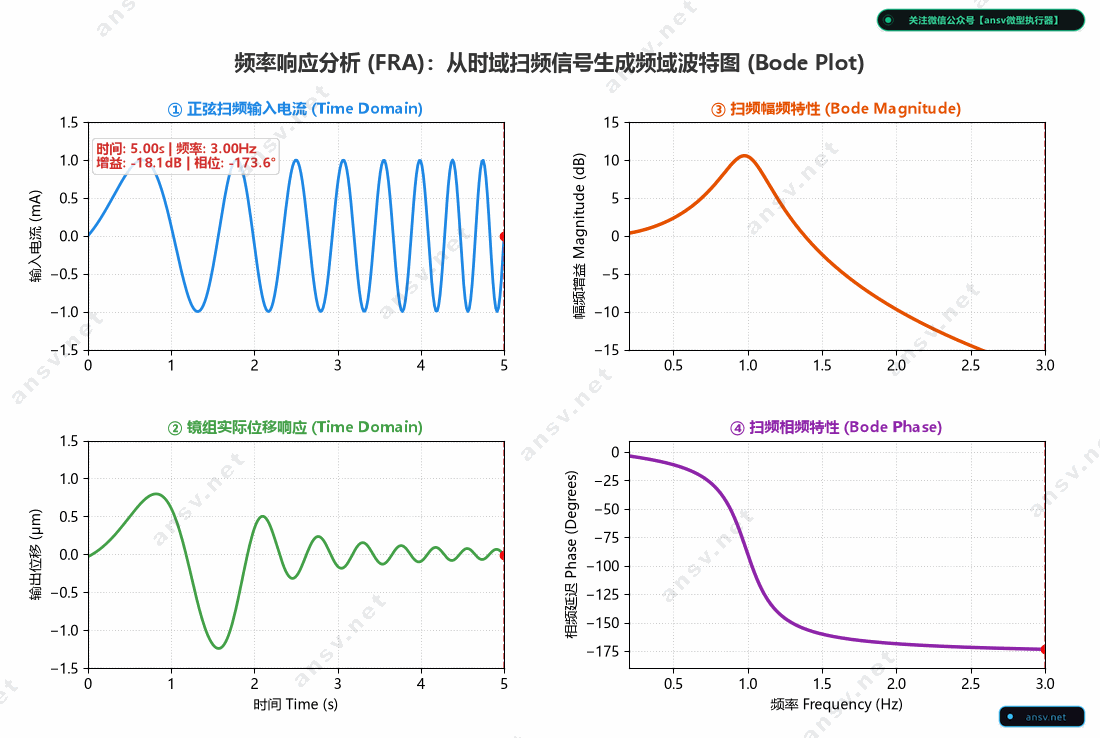
扫频测试机制:
向马达线圈输入恒定电流幅值、频率随时间呈对数递增的正弦扫频信号(通常从 $10\,\text{Hz}$ 连续扫至 $5\,\text{kHz}$):
$$i(t) = I_{\text{amp}} \cdot \sin\left(\omega(t) \cdot t\right)$$利用激光测振仪实时监测镜筒动子的位移输出 $x(t)$,记录其振幅缩放比与相对于输入指令的慢半拍时间差,最终在双对数坐标系下绘制出:
- 幅频特性曲线(Magnitude Plot):单位为分贝($\text{dB} = 20\log_{10}|x/i|$);
- 相频特性曲线(Phase Plot):单位为度($\text{deg}$)。
六、 幅频特性“三段控制区”论
Bode 图的幅频曲线绝非杂乱无章的线条,而是具有极度清晰的物理分区,完美印证了二阶受力平衡方程:
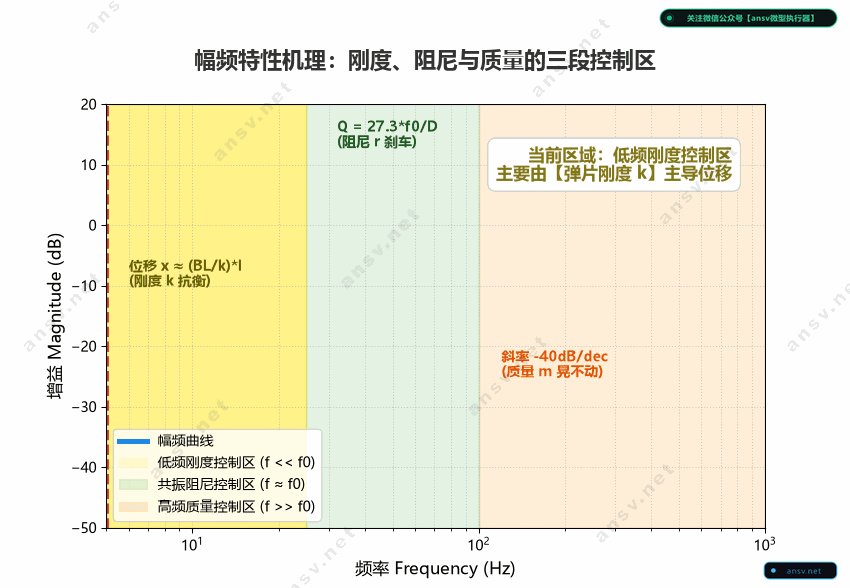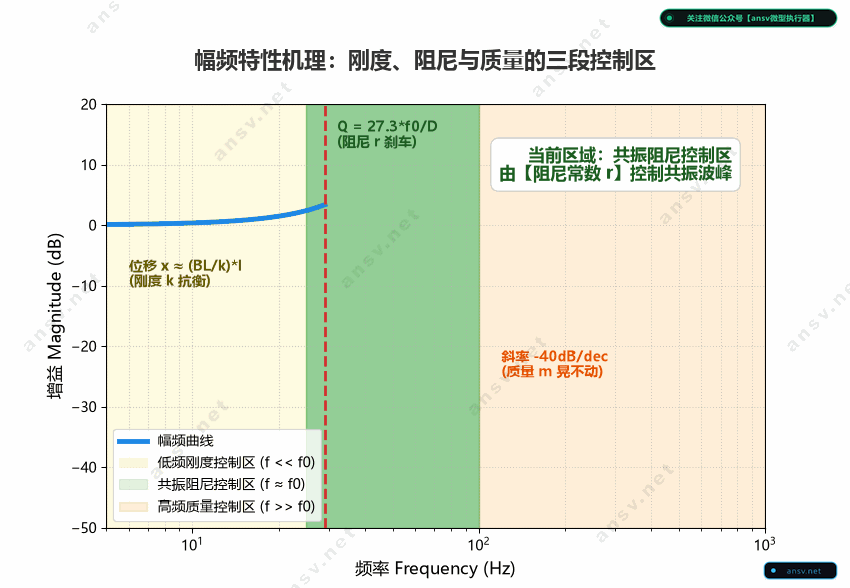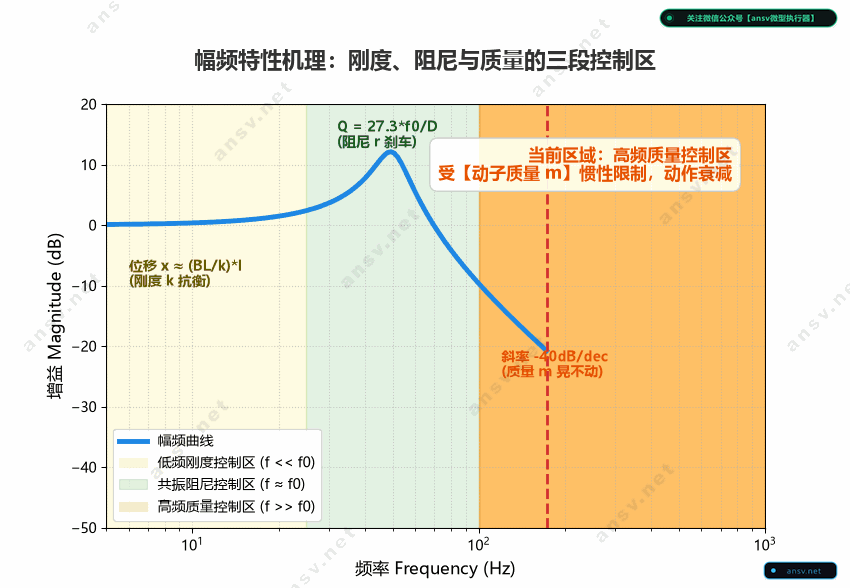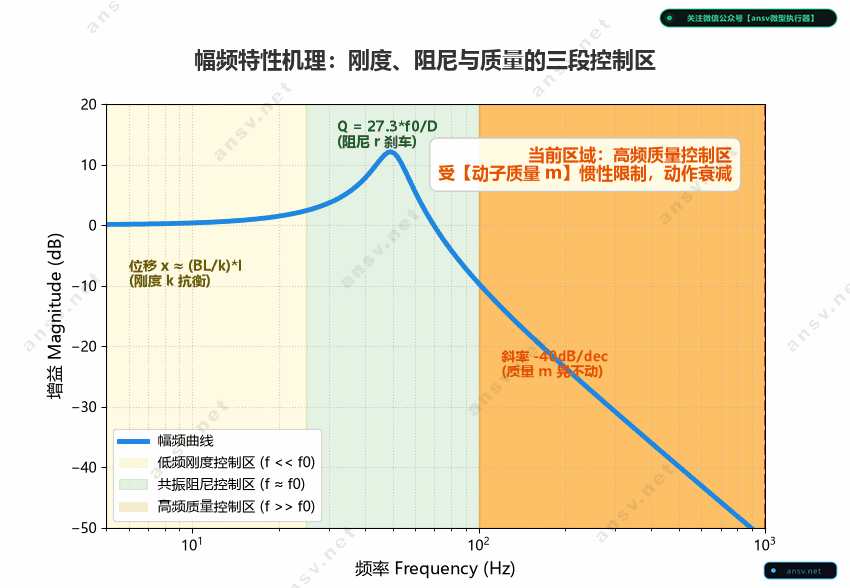
1. 低频刚度控制区(Stiffness-Controlled Zone, $f \ll f_0$)
- 力学主导:频率极低时,动子运动缓慢,加速度与速度极小,惯性力($m\ddot{x}$)与阻尼力($r\dot{x}$)完全可忽略不计。
- 平衡机理:马达处于准静态力平衡,安培力纯粹与弹簧片的弹性回复力对抗($BL \cdot I \approx k \cdot x$)。
- 幅值表现:增益曲线呈现一条水平直线,高度严格由 位移感度 $BL/k$ 锁定。
2. 共振阻尼控制区(Damping-Controlled Zone, $f \approx f_0$)
- 力学主导:当扫频频率逼近固有频率 $f_0 = \frac{1}{2\pi}\sqrt{k/m}$ 时,质量惯性力与弹片弹性力在相位上呈 $180^\circ$ 完全对立,两者的矢量合力发生绝妙的物理对冲相消!
- 平衡机理:惯性与弹力互相打架抵消后,整个机械系统唯一的阻碍仅剩下黏滞阻尼常数 $r$。
- 幅值表现:此时系统产生谐振,曲线拔地而起形成共振峰。阻尼 $r$ 越低($Q$ 值越高),山峰拔得越高;阻尼越大,山峰越被狠狠压平。
3. 高频质量控制区(Mass-Controlled Zone, $f \gg f_0$)
- 力学主导:进入高频段后,输入信号正反往复折返太快,动子由于自身质量 $m$ 的物理惯性,根本来不及跟着电信号动弹。
- 平衡机理:此时惯性力($m\ddot{x}$)彻底统领全局,弹力与阻尼力均退化为次要扰动。
- 幅值表现:增益曲线以 **$-40\,\text{dB/decade}$(每十倍频程衰减 40dB)**的断崖式斜率向下跌落。高频下镜头动子“彻底晃不动”。
七、 相频特性曲线与延迟相位物理意义
动作不仅在幅度上缩放,在时间节奏上也会产生“慢半拍”的滞后,这就是相位延迟(Phase Lag):
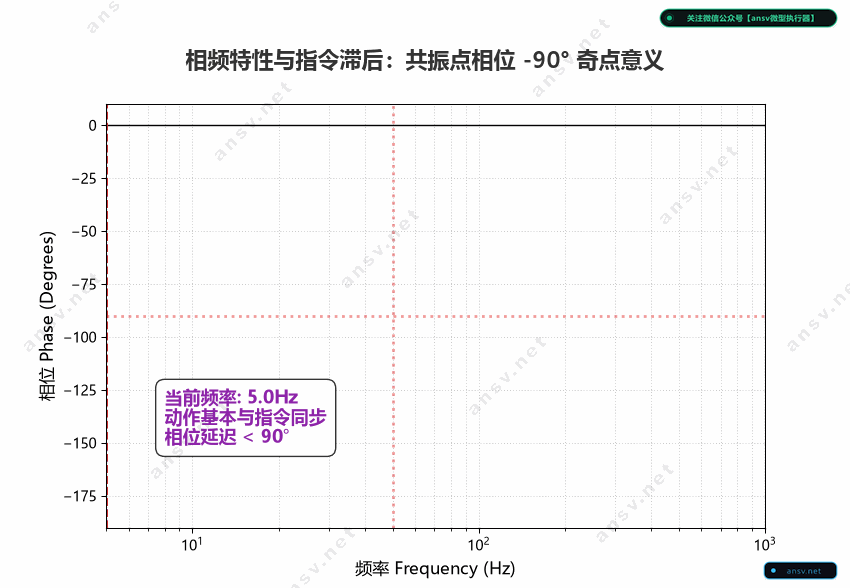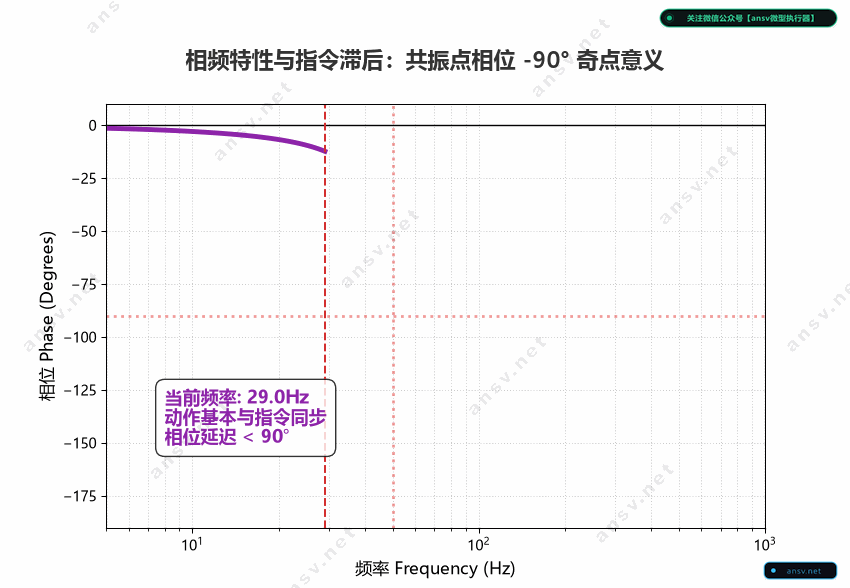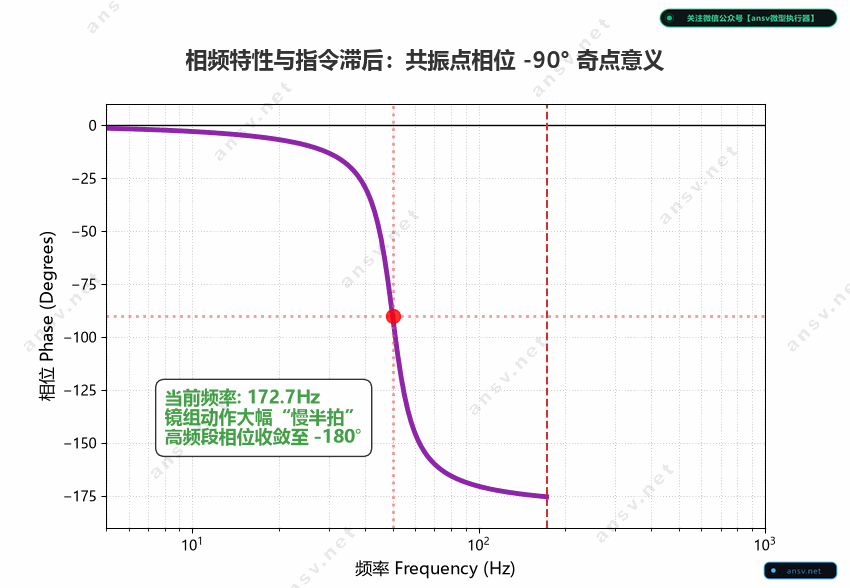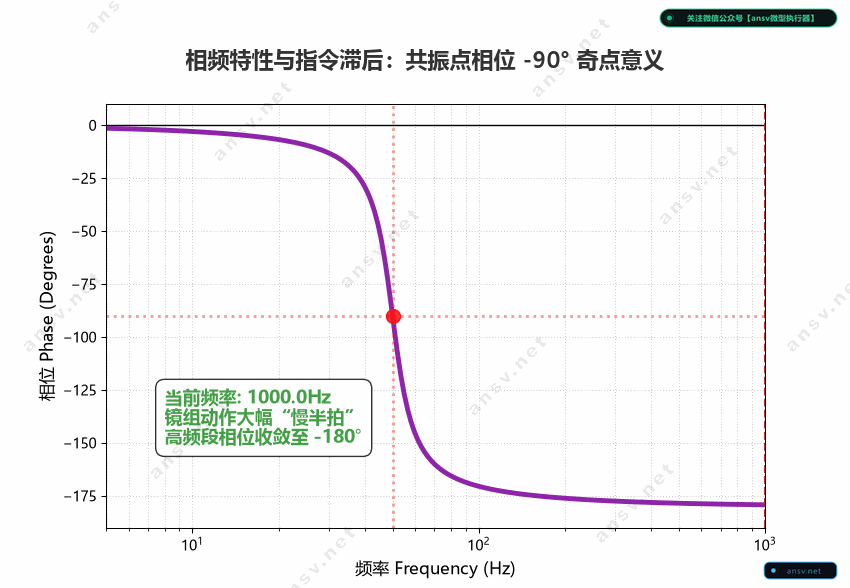
- 低频极限($f \to 0$):镜组位移与驱动电流指令完全同步,相位差接近 $0^\circ$。
- 共振点奇点($f = f_0$):动作滞后刚好达到四分之一个周期,相位滞后精准收敛于 $-90^\circ$。此时系统输入电磁能转化为热能的耗散速率达到极值。
- 高频极限($f \gg f_0$):镜组完全由于惯性滞后,动作方向与指令完全反向,相位滞后理论极限收敛至 $-180^\circ$。
八、 参数敏感度与工程应用差异:AF 削峰 vs OIS 追赶
通过观察 Bode 图山峰的位移与畸变,能直接倒推硬件生产装配中的具体故障:
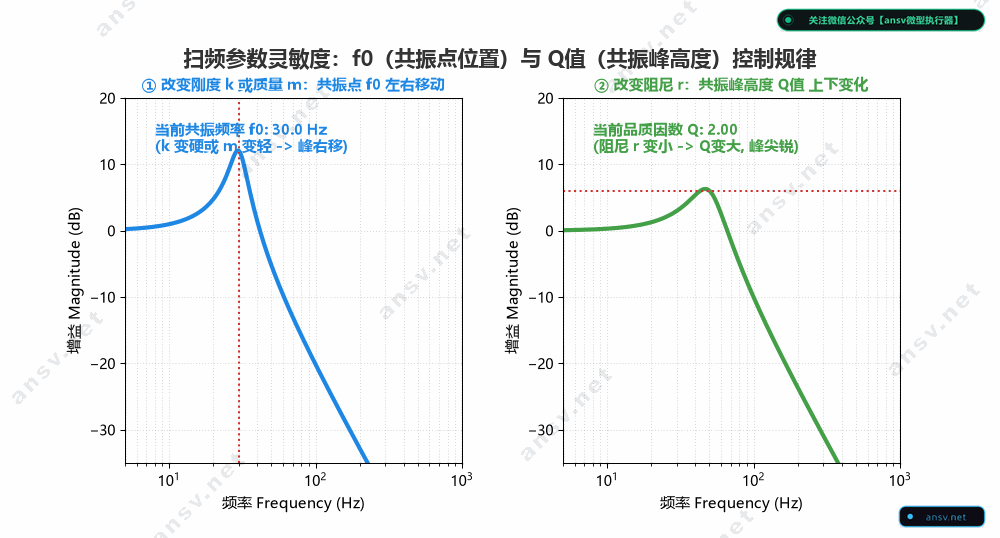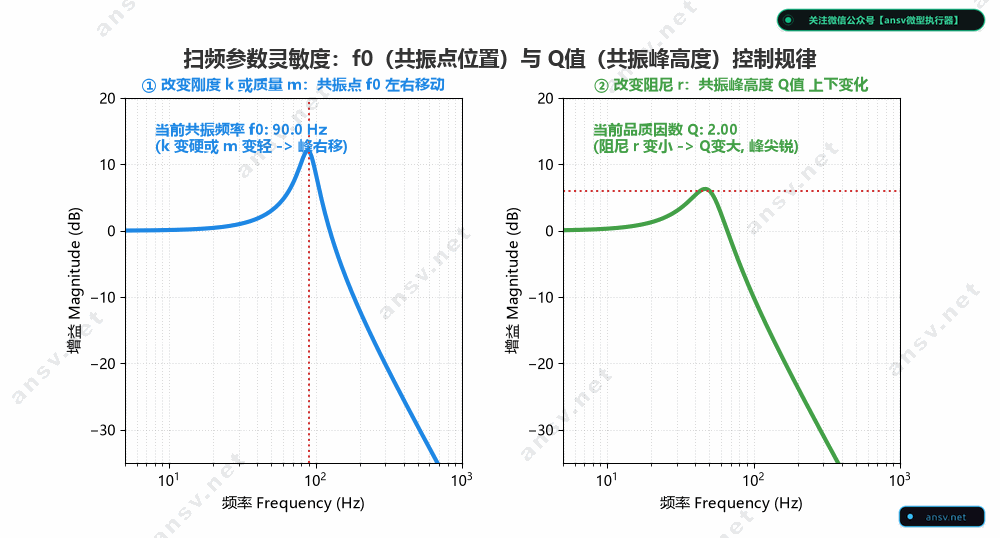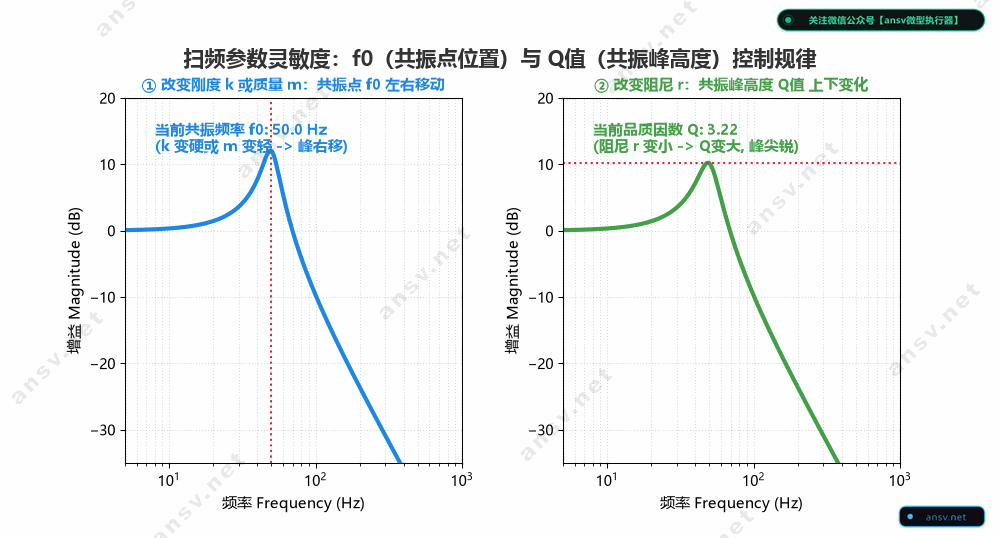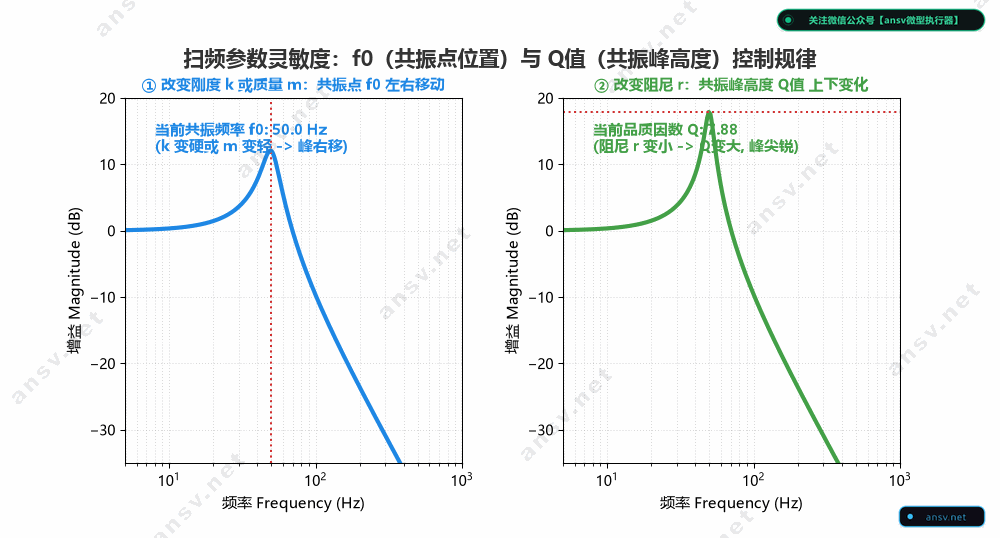
- 改变 $k$ 或 $m$ $\implies$ 横向水平平移共振峰:若弹片变软或镜片变重,$f_0$ 减小,共振峰整体向左(低频方向)挪动。
- 改变阻尼胶 $r$ $\implies$ 纵向垂直缩放共振峰:若点胶量不足($r$ 变小),$Q$ 值剧烈飙升,共振峰像雨后春笋般疯狂拔高变尖。
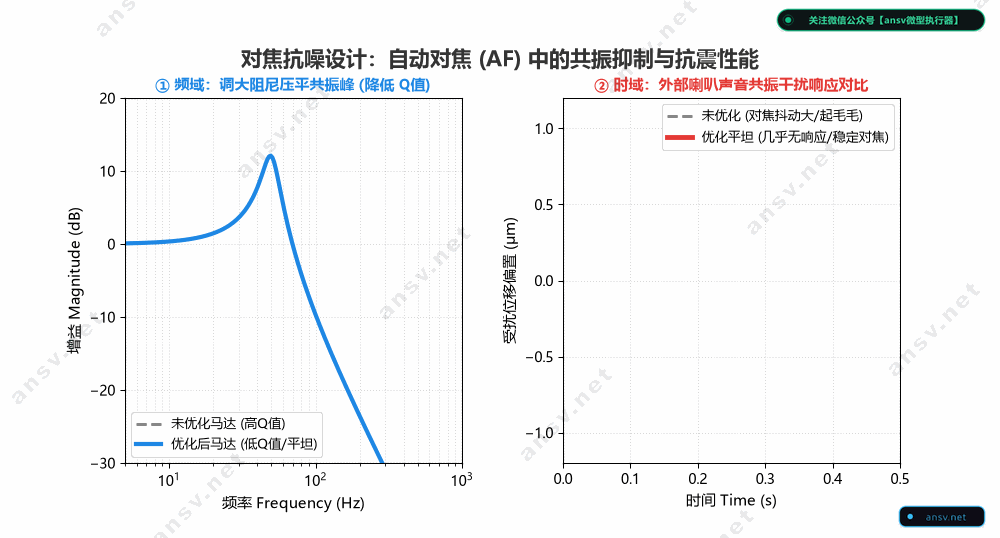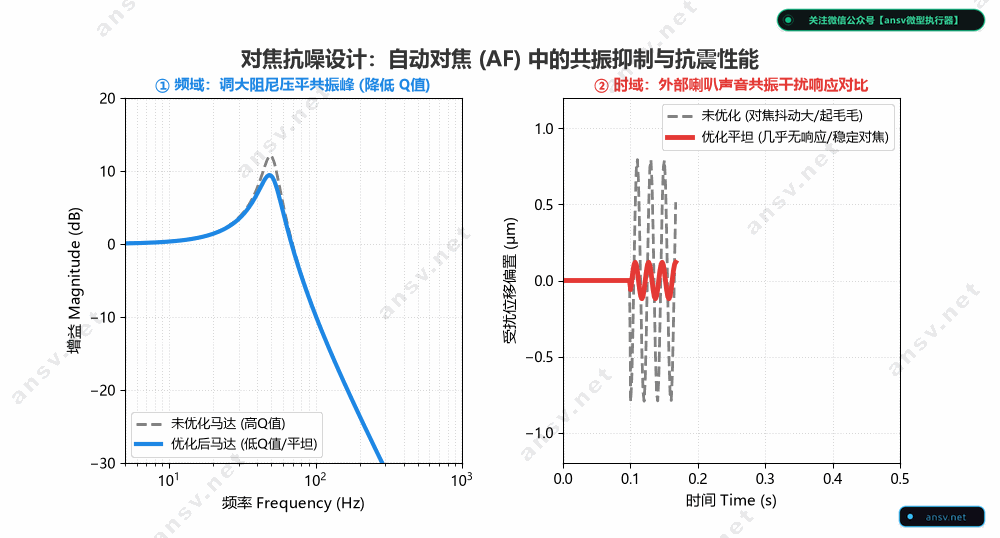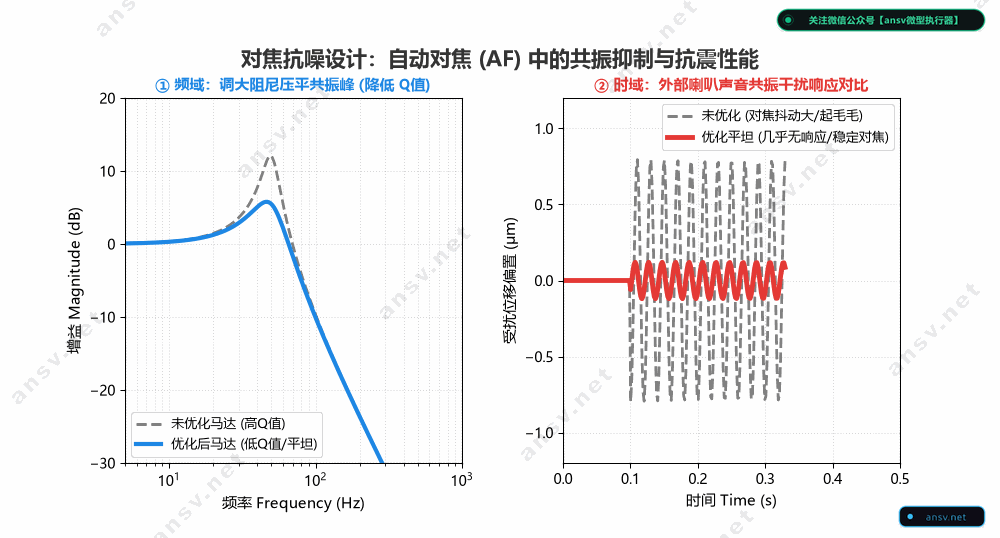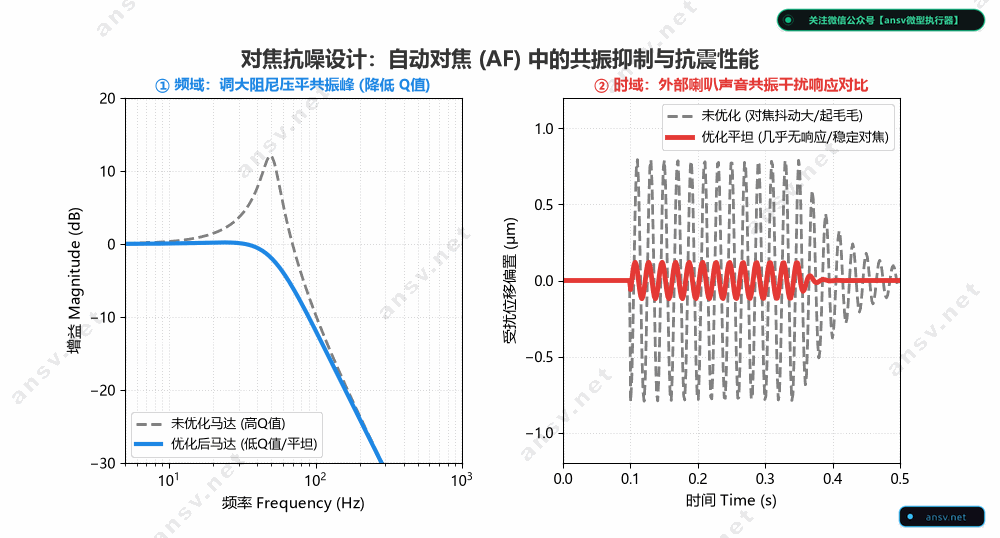
AF 自动对焦与 OIS 光学防抖在频域上的截然相反诉求:
- 自动对焦(AF):追求“平坦削平”:
- AF 是准静态定位系统,最忌讳系统存在高尖共振峰。必须通过足量阻尼胶将峰值增益彻底削平,使整个工作频段增益平直,防止扬声器放歌或敲击机身激起共振模糊。
- 光学防抖(OIS):追求“高带宽与小相滞”:
- OIS 是一个高速跟随追逐游戏,手抖能量集中在 $1 \sim 15\,\text{Hz}$。为了实时补偿手抖,闭环带宽必须做到 $30 \sim 50\,\text{Hz}$ 以上。
- 更为致命的是:在防抖频带内,镜筒响应动作的相位滞后必须极小(远小于 $90^\circ$)。
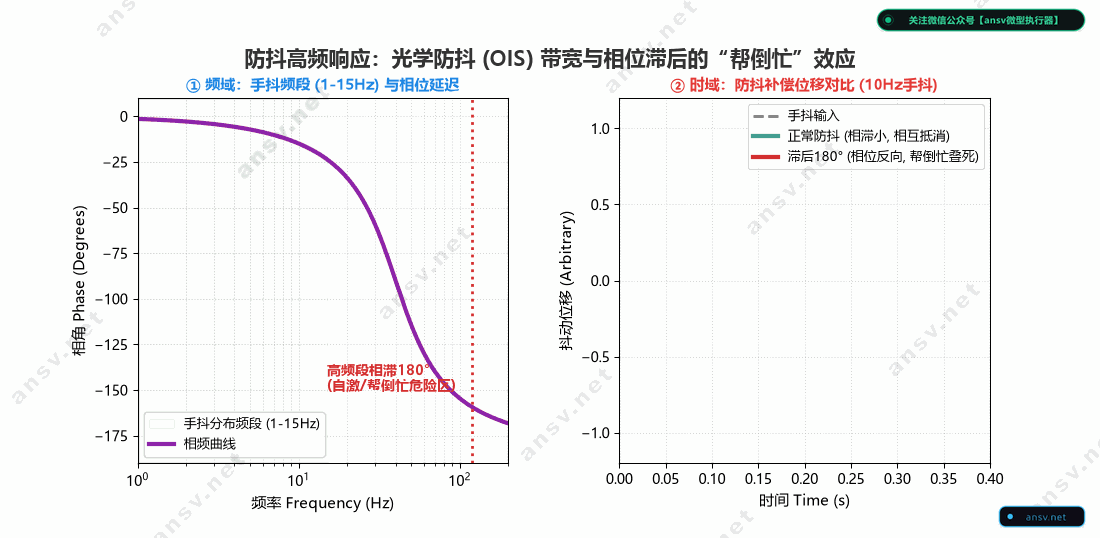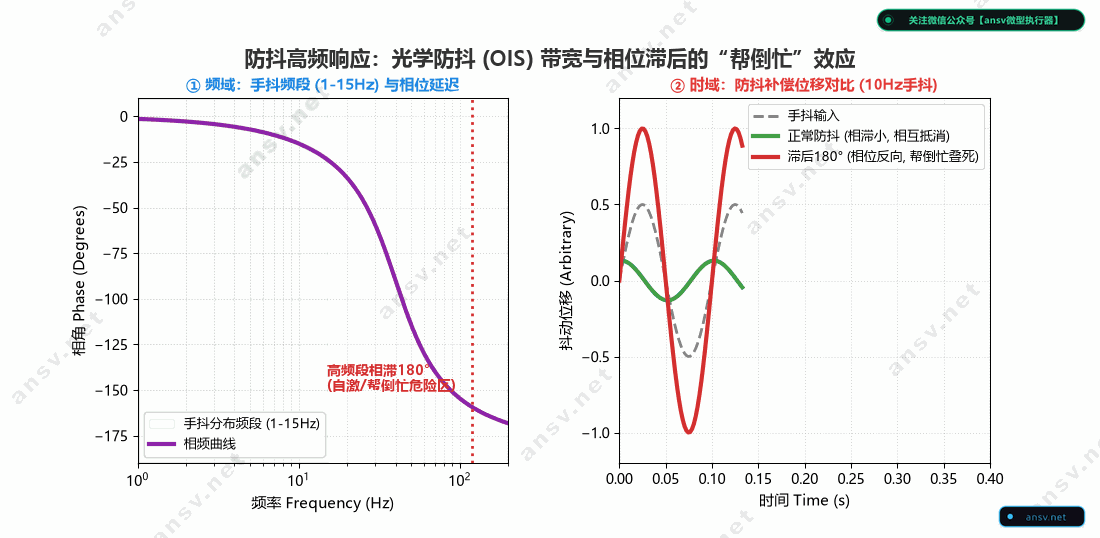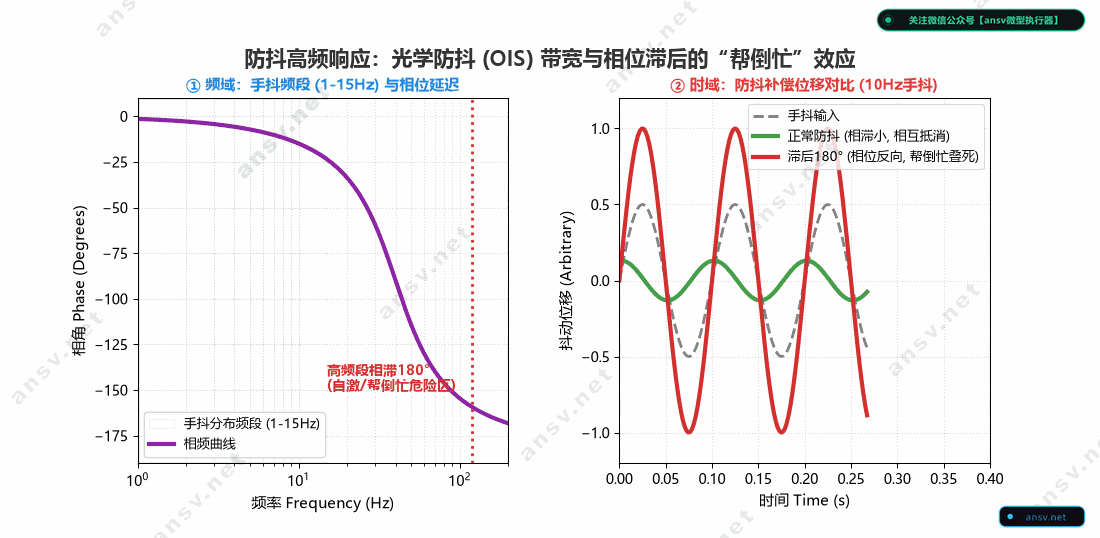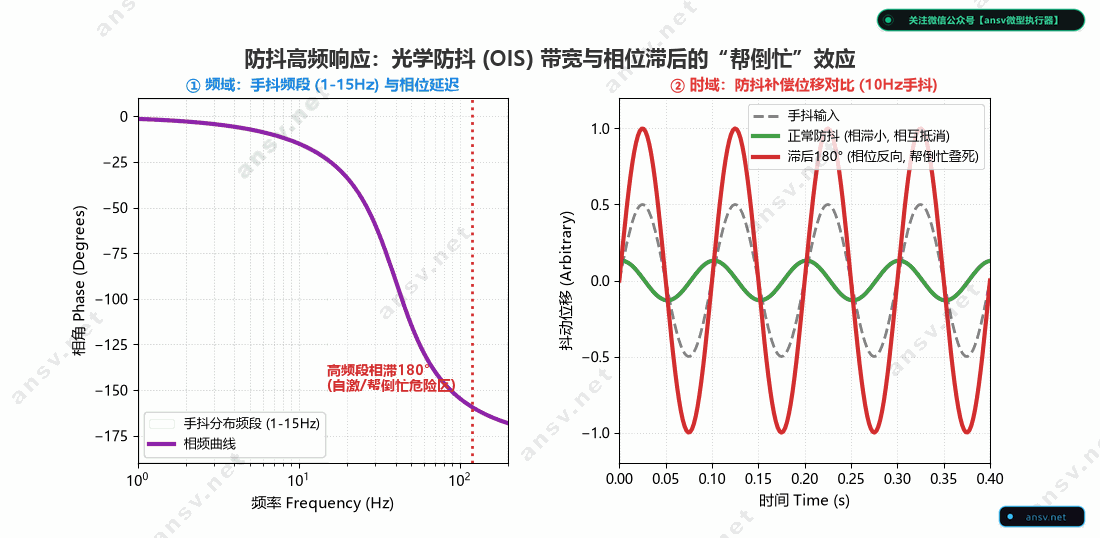
⚠️ 相位滞后达到 $-180^\circ$ 的“帮倒忙”效应:
若在手抖频段内马达动作延迟达到 $-180^\circ$(半个周期),负反馈将直接变为正反馈!
手机向左抖动,马达原本应该向右补偿,却因为响应慢半拍反而跟着向左推——防抖彻底沦为煽风点火,画面剧烈抖动恶化数倍!
本章小结
- 时域三态:临界阻尼($\zeta=1$)是对焦调优的终极标杆,稳定时间 $t_s$ 是衡量马达好坏的绝对指标。
- 频域三段论:低频由弹片刚度 $k$ 硬抗,共振点由阻尼 $r$ 压制,高频由惯性质量 $m$ 阻挡,这是所有二阶线性直驱系统的普遍规律。
- 相位是生命线:OIS 防抖必须时刻警惕相位滞后,绝不能让相角逼近 $-180^\circ$ 的反相生死线。
既然相角达到 $-180^\circ$ 如此危险,在引入微米级霍尔闭环控制后,我们**如何量化系统的安全距离?什么是增益裕度(GM)与相位裕度(PM)?线圈自感又如何蚕食系统带宽?**下一章我们将深入伺服控制的最底层安全法则。
👉 下一篇:5.1 闭环伺服控制架构:内置微米级霍尔传感器负反馈与 PID 算法锁紧位移
本文引用与技术讨论规范
作者:陈亚明(Tony Chen)|微型电磁执行器数字化研发专家
原始出处:ansv.net
本文链接:https://ansv.net/knowledge-base/vcm-linear-motor/04-time-and-frequency-domain-dynamics/
版权声明:除另有说明外,本文原创文字、公式与原创图示采用 CC BY-NC-ND 4.0(署名—非商业性使用—禁止演绎)协议授权。欢迎在署名、注明原文链接且仅作非商业用途的前提下转载;不得改编、删改或拆分原文内容。
除非另有明确说明,文中涉及的第三方商标、专利附图、产品图片及其他第三方素材,均不在本 CC 协议授权范围内,相关权利归其各自权利人所有。
如有技术交流,欢迎联系:hi@ansv.net。
💬 探讨与反馈
123456@qq.com),无需登录即可秒显您的专属 QQ 头像。